
AIが術後の呼吸不全を予測:肺機能検査画像データによる深層学習解析
解説対象論文: Deep-learning-based postoperative desaturation prediction using spirometry image data
Journal of Clinical Monitoring and Computing|被引用数: 0(2026年9月29日時点)
腹腔鏡下手術やロボット支援手術後の術後呼吸不全は、死亡率の上昇や回復室での滞在期間延長につながる重要な懸念事項です。現代の麻酔ワークステーションはリアルタイムの肺機能検査(スパイロメトリー)圧容量ループを提供していますが、その臨床的有用性には限界がありました。この研究では、深層学習モデルを用いて、このスパイロメトリーの圧容量ループ画像データを分析し、術後呼吸不全の予測を試みました。
はじめに:術後呼吸不全の課題とAIによる新たな可能性
どうも、Beyond the Pixelです。腹腔鏡下手術やロボット支援手術は、現代医療において広く実施されています。しかし、これらの手術後の重大な懸念事項として、術後呼吸不全が挙げられます。術後呼吸不全は、対象者の死亡率上昇や回復室での滞在期間延長に繋がるため、その早期予測と予防は極めて重要です。
現代の麻酔ワークステーションでは、一呼吸ごとのリアルタイムスパイロメトリー圧容量ループが提供されています。これは、気道内圧と肺容量の関係を示すグラフであり、肺の状態に関する貴重な情報を含んでいます。しかし、これまでその臨床的有用性は限定的でした。この未活用のデータをいかに活用するかが、医療現場での課題でした。
近年、深層学習、特に畳み込みニューラルネットワーク(CNN)は、画像分析において目覚ましい成果を上げています。また、深層学習モデルの解釈性を高める技術としてGrad-CAM(Gradient-weighted Class Activation Map)も注目されています。これらの技術は、医療画像診断の分野でも、専門家が見落としていた特徴を発見し、診断精度を向上させる可能性を秘めています。
今回ご紹介する研究は、この課題に対し、深層学習アプローチで挑みました。著者らは、腹腔鏡下またはロボット支援手術を受ける対象者のスパイロメトリー圧容量ループ画像をCNNで分析し、術後呼吸不全を予測する深層学習モデルの開発を目的としました。さらに、モデルの解釈性を高めるためにGrad-CAMを利用し、臨床応用可能な予測指標を設計しました。
研究デザインと方法:スパイロメトリー画像と深層学習
この研究は、2つの第三次医療施設で実施された後ろ向き研究です。モデルのトレーニングには、腹腔鏡下またはロボット支援腹部手術を受けた207名の対象者のデータが使用されました。さらに、独立した医療施設の45名の対象者のデータが外部検証に用いられ、合計252名のデータが分析されました。
主要な評価項目は、術後呼吸不全を予測するモデルの能力でした。術後呼吸不全は、麻酔後回復室(PACU)における酸素飽和度(SpO₂)が95%未満と定義されました。モデルの性能は、AUROC(Area Under the Receiver Operating Characteristic Curve)を用いて評価されました。
データ収集では、2020年1月から2022年4月までに婦人科および泌尿器科の腹腔鏡下またはロボット支援下腹部手術を受けた対象者が対象となりました。特定の麻酔デリバリーシステム(Aisys CS2)を使用し、ボリュームコントロールモードで換気された対象者が含まれました。気道内圧、肺容量、パルスオキシメトリーなどの術中バイタルサインと換気パラメーターは、Vital Recorderソフトウェアを用いて収集されました。
術中の対象者の体位は、ピーク吸気圧(PIP)信号の変化に基づいて、仰臥位と頭低位(トレンドレンブルグ体位)に自動的に分類されました。トレンドレンブルグ体位は、腹腔内の二酸化炭素(CO₂)送気と一致すると仮定されました。
スパイロメトリーの圧容量ループは手術中に連続的に取得され、各ループは2次元マトリックスにデジタル化されました。これらのデジタル化されたループは、取得順に結合され、手術中の呼吸プロセス全体を表す複合画像が作成されました。この複合画像は、その後、標準的な120×150ピクセルの寸法にリサイズされ、CNNへの入力として使用されました。
深層学習モデルにはCNNが採用され、仰臥位と頭低位におけるスパイロメトリー圧容量ループ画像を分析して術後呼吸不全を予測しました。モデルアーキテクチャは、畳み込みブロックと全結合層で構成され、Adam最適化アルゴリズムを用いて訓練されました。モデルの予測を解釈するために、Grad-CAMが適用され、モデルが特徴マップのどの部分を重要視しているかが可視化されました。
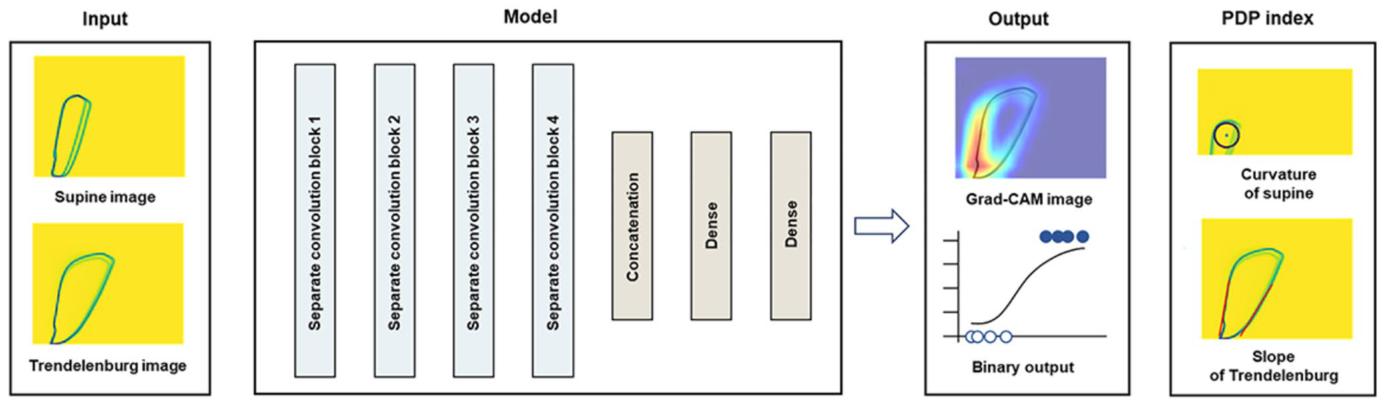
また、著者らは、連続スパイロメトリー圧容量ループ画像から抽出された特徴に基づき、術後呼吸不全予測(PDP)指標を開発しました。この指標は、仰臥位でのループの上部曲率と、頭低位での呼吸サイクルの開始および終了時の傾斜の変化を重視して設計されました。
研究結果:深層学習モデルと予測指標の優れた性能
この研究では、ソウル大学病院の207名の対象者(術後酸素飽和群133例、術後呼吸不全群74例)のデータがモデルとPDP指標の開発に用いられました。外部検証には、ソウル大学盆唐病院の45名の対象者(術後酸素飽和群34例、呼吸不全群11例)のデータが使用されました。対象者の特性は
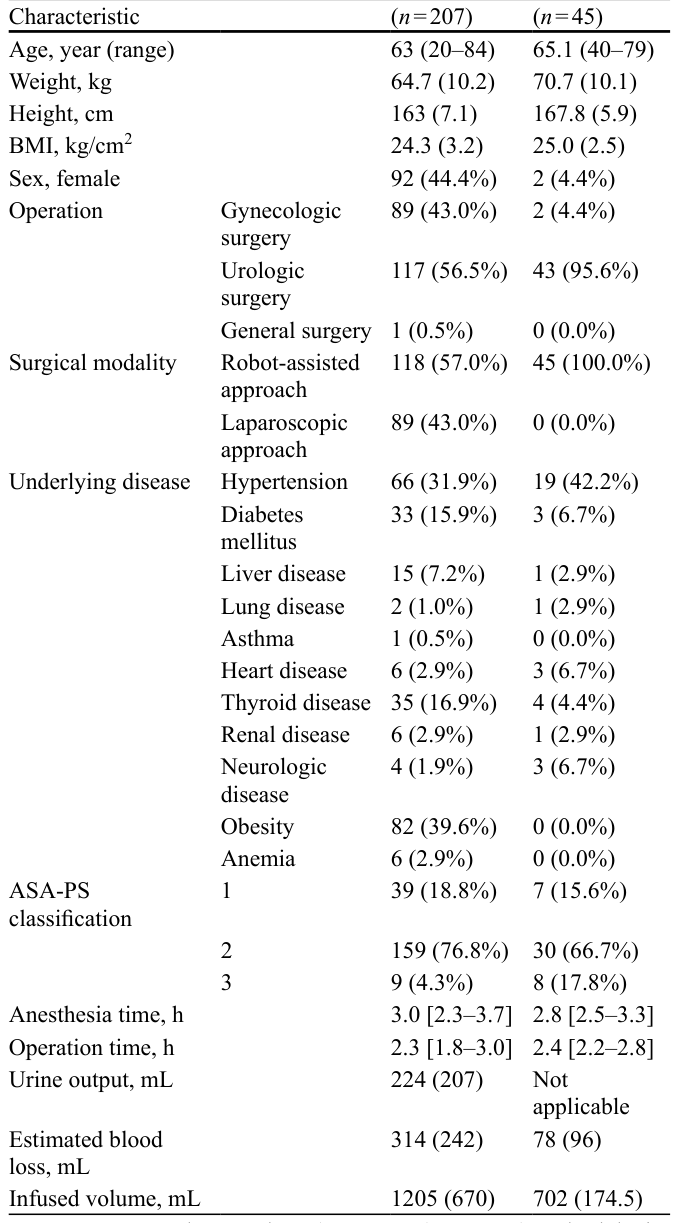
にまとめられています。
従来の機械学習モデルの性能と比較すると、深層学習モデルの優位性が明確になりました。手動で特徴を抽出する「手作り特徴ベース」の機械学習モデルは、AUROCが0.674、精度が0.691でした。臨床的特徴のみを用いた場合も、AUROCは0.664、精度は0.700と、いずれも0.700を超えるAUROCは達成されませんでした。
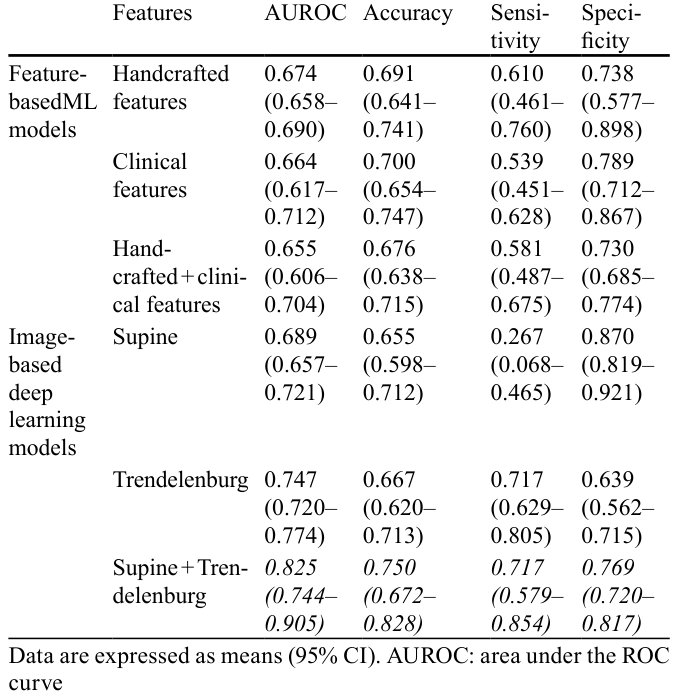
一方、連続スパイロメトリー圧容量ループ画像を分析する深層学習モデルは、従来の機械学習モデルを上回る性能を示しました。仰臥位のデータを用いた場合のAUROCは0.689、頭低位のデータを用いた場合のAUROCは0.747でした。そして、仰臥位と頭低位の両方のデータを組み合わせた深層学習モデルは、内部検証データセットでAUROCが0.825(95%信頼区間: 0.744–0.905)、精度が0.750を達成しました。外部検証データセットでもAUROCは0.688(95%信頼区間: 0.656–0.720)、精度は0.756と、モデルの頑健性が支持されました。
モデルの解釈性に関しては、Grad-CAMによるヒートマップ分析が行われました。結果として、モデルは特に頭低位における呼吸サイクルの開始と終了、そして仰臥位におけるループの上部の曲率を重視していることが示されました。呼吸不全群では、頭低位でのループの傾斜が正常群よりも低く、仰臥位でのループの上部曲率が正常群よりも大きい傾向が見られました。これは、モデルが呼吸力学の微妙な変化を捉えていることを示唆しています。
開発されたPDP指標の予測性能は、内部データセットでAUROC 0.774、外部データセットでAUROC 0.722と、良好な結果を示しました。術後呼吸不全を発症した対象者は、正常群と比較してPDP指標のスコアが有意に低いことが示されました(内部データセットでP < 0.001、外部データセットでP = 0.015)。従来のロジスティックモデルと比較しても、PDP指標は優れた予測性能を維持しました。
考察と臨床的意義:リアルタイムデータの新たな価値
著者らの深層学習モデルと提案されたPDP指標は、術後呼吸不全の予測において優れた性能を示し、従来の機械学習モデルを上回る結果となりました。この研究の重要な貢献は、これまで臨床で十分に活用されていなかった術中スパイロメトリーデータを、深層学習によって価値ある情報に変換した点にあります。
従来の信号処理技術に依存する研究と比較して、本研究は対象者モニターに表示される視覚パターンを深層学習で分析するという新しいアプローチを提示しています。これにより、専門家が手動で関連する特徴を抽出する手間を省き、深層学習モデルがスパイロメトリー波形画像から低レベルの信号特性と高レベルの生理学的パターンを自動的に学習することが可能になります。
Grad-CAMを用いたモデル解釈では、モデルが呼吸サイクルの開始と終了、特に呼気終末の肢(りむ)を重視していることが明らかになりました。これは、呼気終末陽圧(PEEP)が術中の酸素化を改善する上で重要な役割を果たすという、確立された臨床的知見と一致しています。深層学習モデルが、明示的な指示なしにこのような臨床的に関連性の高いパターンを自律的に特定したことは注目に値します。
腹腔鏡下またはロボット支援手術における気腹や頭低位は、肺力学に大きな影響を与えます。特に下腹部手術では、重力の影響で肺のメカニクスが著しく変化します。このような状況で、スパイロメトリー圧容量ループは、肺のコンプライアンスの変化や気道内圧の上昇をリアルタイムに示します。スパイロメトリーループの形状の変化は術後の肺メカニクスへと連続的に繋がるため、術後呼吸不全の予測は十分に実行可能です。
提案されたPDP指標は、スパイロメトリー圧容量ループ画像から得られる主要な体位関連特徴を活用することで、術中の対象者のリスクを層別化できます。この指標は、年齢やASA-PS分類、術中のオピオイド投与量などの臨床情報に依存しないため、幅広い対象者や医療設定で汎用性があります。PDP指標が低い対象者は術後呼吸不全を発症するリスクが高いことを示しており、追加の肺リクルートメント手技や手術終了までのPEEP維持といった、術中の個別化された介入戦略を導くのに役立つ可能性があります。これにより、高リスクの対象者を早期に特定し、不必要な介入を減らし、医療コストを削減する可能性を秘めています。
研究の限界と今後の展望
本研究にはいくつかの限界も存在します。まず、スパイロメトリー圧容量ループ画像の形状変化を分析する際に、共変量の厳密な調整が行われていないため、交絡効果が生じる可能性があります。また、後ろ向き研究デザインであることも潜在的なバイアスに寄与する可能性があります。比較的小規模なデータセットも、モデルの性能を制限した可能性があります。今後の多施設共同研究やデータ拡張戦略により、モデルの頑健性と汎用性の向上が期待されます。
次に、本分析がボリュームコントロール換気モードで換気された対象者のみを対象としているため、他の換気モードへの知見の適用は限定的です。また、圧容量ループを記録できる麻酔機器の利用可能性が限られていることも、本アプローチの即時的な普及を妨げる要因となるかもしれません。
さらに、本研究および外部検証は、限られた施設で実施されたものであり、対象者の多様性に限界があります。主要評価項目がPACUでのSpO₂ < 95%という、比較的緩やかな基準である点も考慮すべきです。著者らはこの基準がモデル化アプローチの可能性を示すために選択されたと述べていますが、その広範な臨床的影響を評価するにはさらなる研究が必要です。特に、術後呼吸不全の評価がPACUでの短期間(30分未満)に限られているため、これらの結果をより広範な術後肺合併症(PPCs)のリスクに直接外挿することはできません。このモデルが術後遅発性肺合併症や呼吸不全を予測できるかについては、長期的な追跡調査が必要です。
最後に、本指標の術中利用が対象者の予後を改善するかどうかを検証するためには、前向き研究が不可欠です。本研究の結果は、高リスク対象者への早期介入の可能性を示唆していますが、その介入が臨床的転帰をどの程度向上させるかを評価するには、今後の前向き研究が不可欠となるでしょう。
用語集
- スパイロメトリー: 呼吸の量と速さを測定する肺機能検査。
- 圧容量ループ: 呼吸中の気道内圧と肺容量の関係を示すグラフで、肺の力学的特性を反映する。
- 術後呼吸不全: 手術後に酸素飽和度が低下し、呼吸機能が十分に維持できない状態。
- 深層学習 (Deep Learning): 人間の脳の神経回路を模倣した多層のニューラルネットワークを用いた機械学習の一種。
- 畳み込みニューラルネットワーク (CNN): 画像認識などに特化した深層学習モデルで、画像の特徴を自動的に学習する。
- Grad-CAM (Gradient-weighted Class Activation Map): 深層学習モデルが予測を行う際に、画像のどの部分を重視したかをヒートマップで可視化する技術。
- AUROC (Area Under the Receiver Operating Characteristic Curve): 予測モデルの性能を評価する指標の一つで、曲線下面積が大きいほど予測性能が良いとされる。
- PACU (Post-Anesthesia Care Unit): 麻酔が覚めるまで対象者をモニタリングする麻酔後回復室。
- SpO₂: 動脈血中の酸素飽和度。血液がどれくらいの酸素を運んでいるかを示す指標。
- PEEP (Positive End-Expiratory Pressure): 人工呼吸中に肺が完全に虚脱するのを防ぐため、呼気終わりに気道内に維持される陽圧。
- トレンドレンブルグ体位: 手術時に頭側を低くし、足側を高くする体位。骨盤内臓器を移動させ、手術視野を確保する目的で用いられる。
- 気腹 (Pneumoperitoneum): 腹腔鏡手術の際に、腹腔内に二酸化炭素ガスを送り込んで膨らませる処置。
コメントを残す