
脳外科手術の精度向上へ:術前MRIから脳変形を予測するAI「NeuralShift」
解説対象論文: From pre- to intra-operative MRI: predicting brain shift in temporal lobe resection for epilepsy surgery
International Journal of Computer Assisted Radiology and Surgery|被引用数: 1(2026年9月27日時点)
脳神経外科手術では、術前の高精度なMRI画像がナビゲーションに利用されますが、手術中に脳の位置がずれる「脳変形(brain shift)」が発生し、ナビゲーションの精度を低下させる課題があります。この脳変形を予測できれば、手術の安全性と精度をさらに高めることが期待されます。本記事では、この課題に対し、術前の情報のみで脳変形を予測する新しいAIフレームワーク「NeuralShift」を提案する研究論文について解説します。
はじめに:脳変形と神経ナビゲーションの課題
どうも、Beyond the Pixelです。脳神経外科手術では、術前のMRI画像に基づく神経ナビゲーションシステムが使われます。これにより、専門家は対象者の脳構造を正確に把握し、最適なアプローチを計画できます。しかし、開頭後には脳脊髄液の排出、重力、薬理学的介入、脳血流量の変化、組織の操作や切除など、さまざまな要因によって脳が変形する「脳変形(brain shift)」が発生します。この脳変形により、術前の画像と実際の術中の脳の位置がずれてしまい、ナビゲーションの精度が低下するという課題があります。脳変形を把握する方法としては、術中MRI(iMRI)が挙げられますが、費用が高く、手術の流れを妨げ、広く普及しているわけではありません。また、術中超音波(iUS)は費用が安く、手術への統合も容易ですが、画像のコントラストが低く、専門家による操作に依存し、病変のエコー輝度を客観的に評価する能力には限界があります。長年にわたり、生体力学モデルが脳変形を補償するために使用されてきました。これらは術中画像と組み合わせて術前画像を更新することも多いですが、対象者固有の生体力学モデルの構築には、組織の構成的挙動や材料パラメータ、境界条件、荷重、切除の形状と範囲に関する選択が必要となり、ワークフローと計算要件が増加する可能性があります。自動化されたフレームワークによってこのプロセスは大幅に改善されていますが、それでも計算要件が存在します。
NeuralShift:術前の情報で脳変形を予測するAI
この課題に対し、著者らは、術前の情報のみを用いて脳変形を予測する新しいAIフレームワーク「NeuralShift」を提案しました。NeuralShiftは、側頭葉切除術を受ける対象者の術前MRIと切除の左右情報から、密な脳変位場(displacement field)を予測するU-Netベースのフレームワークです。これは、組織の変形を例から学習するというデータ駆動型のアプローチを取ります。一度学習すれば、対象者固有のメッシュ作成、構成パラメータの割り当て、境界条件の指定、数値的な生体力学的計算なしに、変形予測を行うことができます。これにより、推論時の依存性が低減されます。この研究の主な貢献は以下の3点です。(1)切除腔を考慮した術前-術中レジストレーション(位置合わせ)パイプラインの構築。(2)術前MRIと切除の左右情報のみを使用して、コホートレベルの全体的および局所的変形パターンを学習するU-Netベースモデルの開発。(3)グローバルなマスクオーバーラップとランドマークベースの目標レジストレーション誤差(TRE)を用いたアウトオブフォールド評価。著者らは、対象者固有の生体力学モデルとの直接的な優位性や同等性を主張しているわけではなく、両手法は異なる入力要件を持つと述べています。
データセットと評価方法
この研究では、ロンドンの病院でてんかんに対する左右側頭葉切除術を受けた98例の対象者から得られた、術前(pMRI)と術中(iMRI)のT1強調MRIスキャンをキュレーションしました。iMRIは組織切除後、手術閉鎖前に取得されており、組織除去と脳変形の両方の複合的な影響を捉えています。98例のうち8例はチェックポイント選択のための固定検証セットとして確保され、残りの90例は9つの互いに排他的なテストフォールド(それぞれ10例)に分割されました。9つの独立したモデルが、それぞれ80例で訓練され、以前には見られなかった10例のテストフォールドで評価されました。性能評価には、同側および正中線のランドマークにおけるレジストレーション参照型目標レジストレーション誤差(TRE)と、予測された脳マスクと術中脳マスク間のオーバーラップが使用されました。TREは、物理空間における予測された術中位置と参照術中位置とのユークリッド距離として計算されます。また、Dice類似度係数(Dice)は、予測された術中脳マスクとiMRI由来の術中脳マスクとの間の体積オーバーラップを測定します。
術前-術中レジストレーションパイプライン
側頭葉切除術後のiMRIは、術前のpMRIと比較して、手術による空洞や強度の不均一性が存在するため、標準的なレジストレーションツールを直接適用することは困難です。著者らは、pMRIとiMRIの両画像をMNI(Montreal Neurological Institute)空間に堅牢に位置合わせするため、
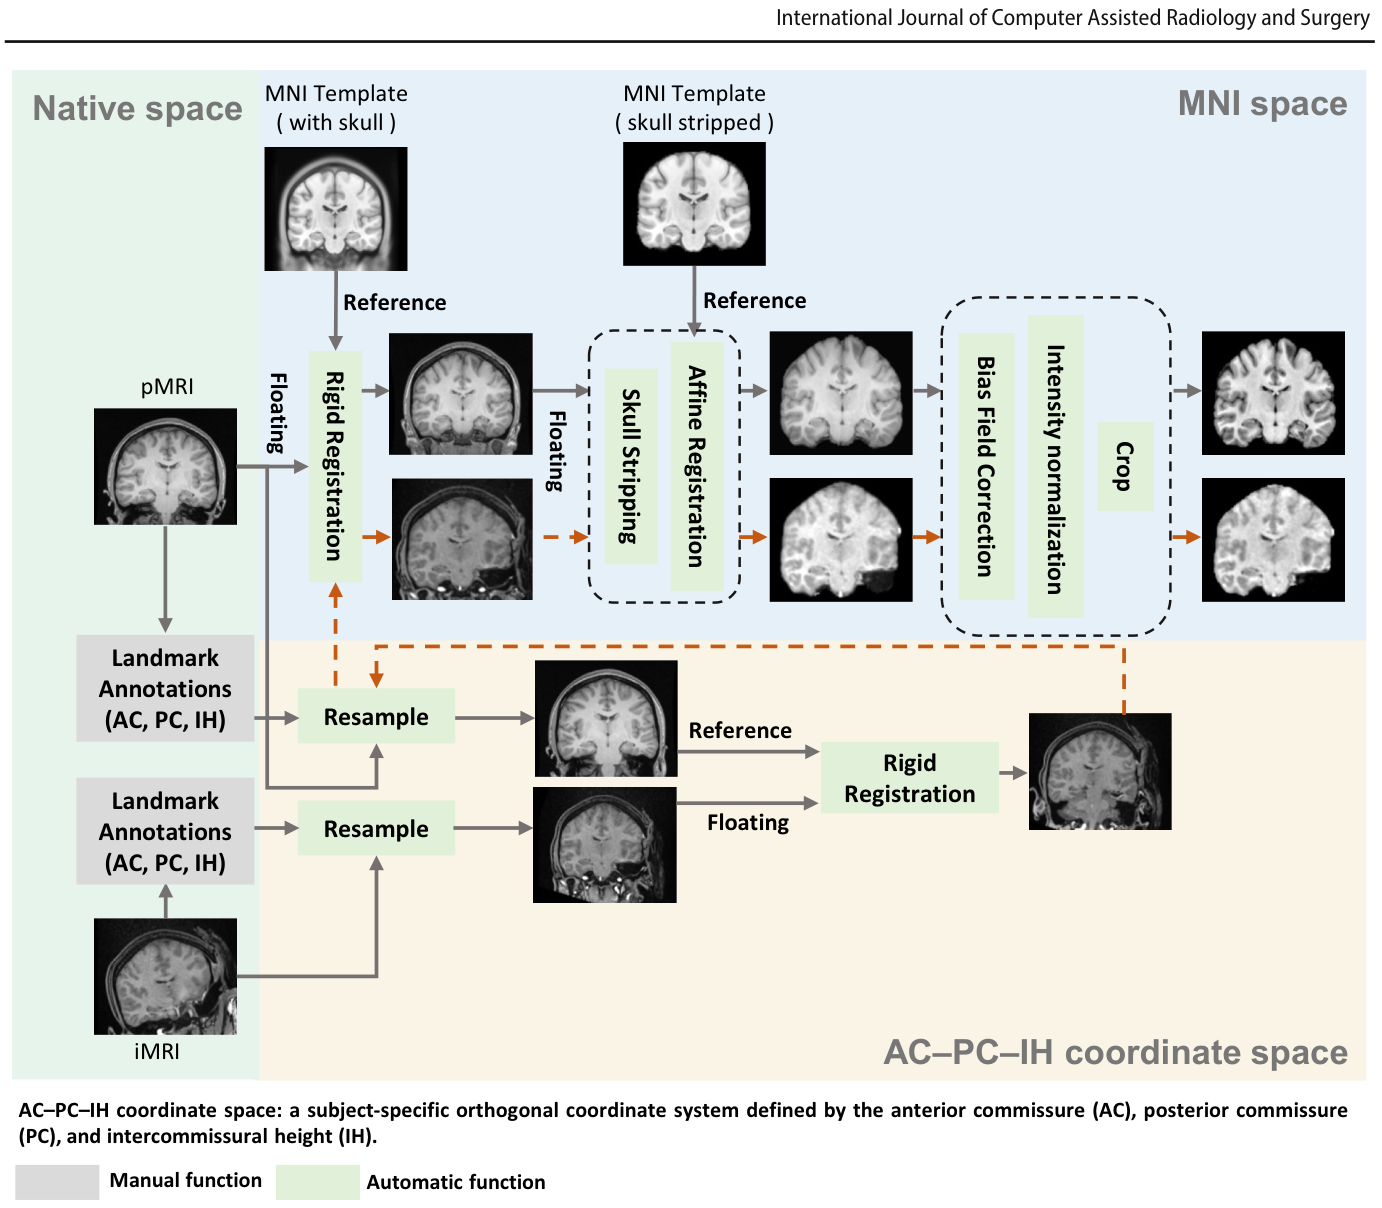
に示すような専用の前処理パイプラインを設計しました。まず、pMRIとiMRIの両画像で、前交連(AC)、後交連(PC)、交連間高(IH)の3つの解剖学的ランドマークを手動で特定し、対象者固有のAC-PC-IH座標系を定義しました。これにより、初期のアライメントを行い、その後の剛体レジストレーションの堅牢性を向上させます。その後、iMRI画像を対応するpMRI画像に剛体レジストレーションし、pMRI画像をMNIテンプレートに剛体レジストレーション、頭蓋除去、アフィンレジストレーションを行います。これらの変換はiMRI画像にも伝播され、両画像が同じMNI空間に表現されるようにします。
モデルアーキテクチャと損失関数
NeuralShiftのフレームワークは、推論モジュールとスーパービジョンビルダーで構成されています。この研究では、術中MRIの強度を合成するのではなく、脳変形予測を、術前MRIから術中MRIへの密な変位場を回帰する教師あり学習として定式化しています。脳変形のボクセル単位の物理的なゴールデンスタンダードは利用できないため、レジストレーションベースの代理監督(surrogate supervision)戦略を採用しました。具体的には、pMRIがiMRIにFast Free-Form Deformation (F3D) アルゴリズムを用いてレジストレーションされ、変位場が導出されて回帰ターゲットとして使用されます。推論ネットワークはU-Netに基づいており、入力としてpMRIと切除の左右を示す半マスク(binary mask)を受け取ります。ネットワークは、変位場、術中脳マスク、および対応する符号付き距離関数(SDF)の3つの出力を予測します。変位の精度はデカルト平均二乗誤差(MSE)損失と補助的な球面座標損失によって強制されます。マスク予測はDice損失とエッジ損失で監督され、SDF予測にはMSE損失が使用されます。これらの損失項を重み付けして組み合わせた目的関数を用いて学習が行われます。
予測結果:脳変形予測の実現可能性
著者らは、提案モデルの性能を定性的および定量的に評価しました。定性的評価では、予測された変位場を用いて変形させた術前MRIが、術中MRIと視覚的によく一致することを示しました。軸方向視点での皮質表面の内方変位や、軸方向および矢状面での側頭葉切除腔の出現など、複数の解剖学的領域で視覚的な一致が観察されました。
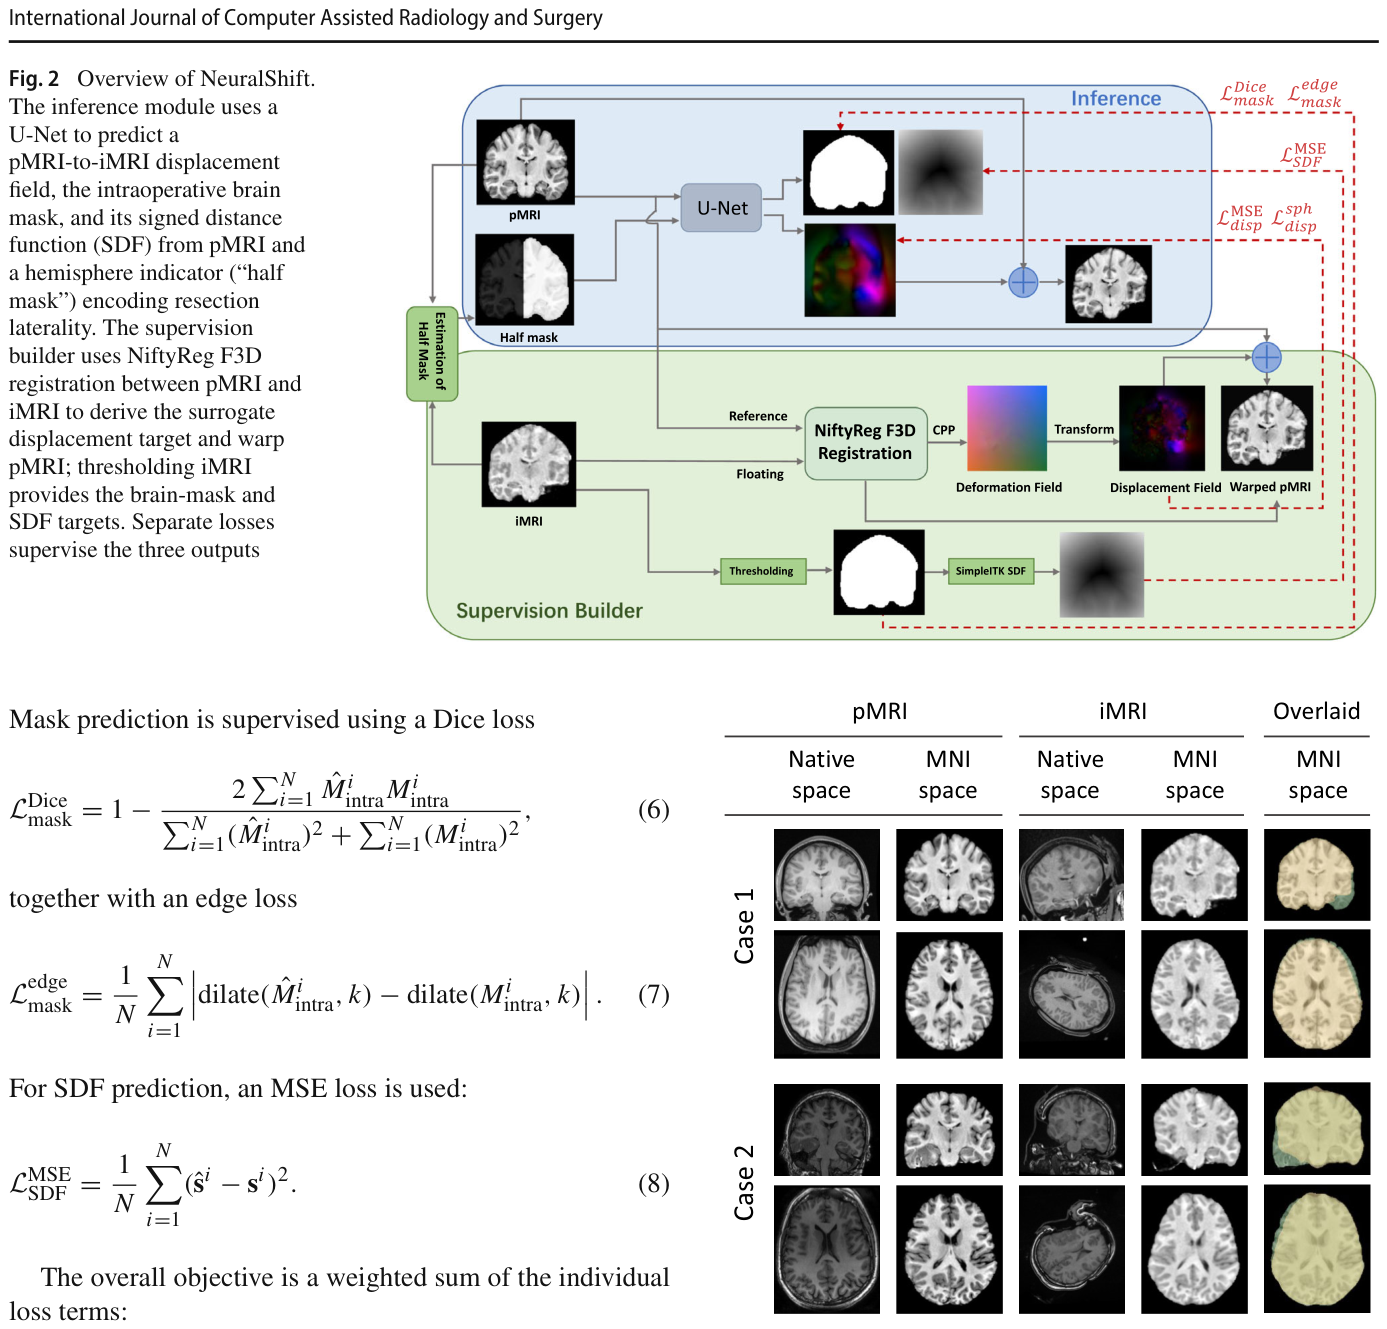
図3は、MNI正規化前後のpMRIとiMRIの代表的な例が示されており、切除腔が保持されながらも、モダリティ間の空間的な対応が改善されている様子が分かります。予測された変位場は、光学フローと変位ベクトルを用いて視覚化されており、全体的な変形パターンと局所的な方向の一貫性の両方を示しています。スーパービジョンに使用されたレジストレーション由来の変位場と比較して、予測された変位場は軸方向、冠状方向、矢状方向のいずれにおいても類似した空間的傾向と変形方向を示しており、基礎となる変形パターンの一貫した学習が示唆されました。定量評価では、90例のアウトオブフォールドテスト予測において、予測された変位場を適用することで、報告されたすべてのランドマークおよび両切除側で平均レジストレーション参照型TREが減少しました。予測後の平均TREは1.12mmから3.05mmの範囲であり、未変形の術前設定での1.46mmから4.76mmと比較して改善が見られました。
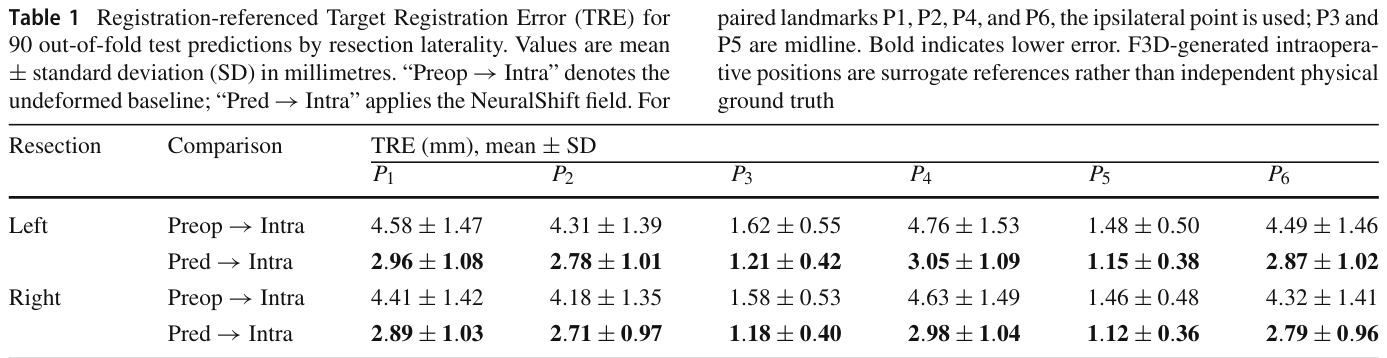
表1は、このTREの比較を左右の切除側で示しており、予測が術前からのずれを低減していることがわかります。グローバルな脳形状については、予測されたマスクのフォールド平均Diceスコアは0.95から0.98の範囲でした。その重みなし平均は0.97であり、フォールド内対象者ごとの平均標準偏差は0.015でした。これに対し、未変形マスクの対応する値は0.93と0.014であり、予測されたマスクが高いオーバーラップを示しています。
考察と今後の展望:NeuralShiftの現在地と未来
NeuralShiftの重要な側面は、密な変位場と術中脳マスクの同時予測です。この統合された表現により、モデルはボクセル単位の変形パターンとグローバルな脳形状の変化の両方を捉えることができます。このデータ駆動型アプローチは、レジストレーションと対象者固有の生体力学モデリングとは異なります。レジストレーションは術前と術中の画像が利用可能になった後に変換を推定しますが、NeuralShiftは術前の情報のみから変形を予測します。生体力学モデルは構成方程式や境界条件などで物理的な構造を与えますが、NeuralShiftは推論時にそれらの入力を必要とせず、直接的なフィードフォワードパスを提供します。ただし、物理的な一貫性は保証されません。両手法は異なる入力要件を持つため、著者らは今回の結果を生体力学的手法に対する優位性や同等性の証拠と解釈すべきではないと述べています。この研究では、切除の左右を示す粗い情報のみが入力として使用されました。将来的に、計画された切除範囲のより詳細な事前セグメンテーション(領域分割)が利用可能であれば、対象者固有の予測精度が向上する可能性があります。本研究のコホートは単一施設からの側頭葉切除術に限定されており、比較的均質なデータセットであるため、安定したコホートレベルの変形事前情報が学習できた可能性があります。しかし、この知見が多葉性、深部、または大規模な腫瘍切除術には直接適用できるとは限りません。より多様な多施設データセットと、手続き固有の共変量を用いた外部検証が必要です。脳変形は動的であり、脳脊髄液排出量、浸透圧薬、重力と頭位、組織操作、手術の正確な段階など、現在の入力には含まれていない変数によって影響を受けます。そのため、pMRIのみのモデルでは、コホート内の変形分布(対象者の状態に条件付けられた事前情報)しか推定できません。今後の有望な拡張として、局所的な術中超音波や皮質表面点などのリアルタイム観測データを用いて、この事前情報を更新するハイブリッド設計が挙げられます。また、iMRIスキャンは切除後に取得されたものであり、F3Dターゲットは残存実質の変位と組織除去に伴う局所的な体積変化の複合的な情報を含んでいます。NeuralShiftは現在、真の機械的変形と切除腔を分離していません。今後の研究では、切除腔を明示的にモデル化し、変形評価を残存組織に限定し、切除と機械的変位に対して別々の出力またはトポロジー認識型目的関数を使用する必要があります。この研究は、内部アウトオブフォールドテストで90例の対象者ごとに予測を行い、独立した固定の検証セットを用いてモデル選択を行っています。しかし、検証セットが小さく、外部コホートが利用できなかったこと、またレジストレーション参照型TREは監督プロセスの忠実度をテストするものであり、独立した物理的精度をテストするものではないことに留意が必要です。DiceスコアもiMRI由来のマスクに対するグローバルなオーバーラップを記述するものであり、独立した手動による表面参照基準として補正されたものではないため、境界精度や臨床ナビゲーション性能を確立するものではありません。今後は、独立して描画された術中表面、独立して注釈付けされたランドマークまたは追跡された物理的ターゲット、外部の多施設症例、不確実性較正、専門家による評価、および同じ対象者に同じ入力条件下で動作する生体力学の実装との比較を含む、前向きな評価が必要です。
まとめ
本研究では、側頭葉切除術中の脳変形に対してコホートレベルの事前情報を予測する学習ベースのフレームワークを提示しました。内部アウトオブフォールドテストにおいて、予測された変位場はレジストレーション参照型ランドマークの一致を改善し、予測されたマスクは未変形の術前解剖学と比較してグローバルなオーバーラップを改善しました。これらの結果は、研究された情報制約下での実現可能性を示していますが、独立した物理的精度、生体力学的な同等性、または臨床的有用性を確立するものではありません。今後の研究では、計画された切除計画や疎な術中観測データを組み込み、組織除去と残存脳の変形を明示的に分離し、予測の不確実性を定量化し、より大規模な多施設コホートで手法を評価する予定です。対象者固有の生体力学モデルとの直接比較やハイブリッド化により、データ駆動型事前情報と物理的制約のある更新の補完的な役割が明確になるでしょう。
用語集
- 術中MRI (iMRI): 手術中に撮影されるMRI。脳の変形をリアルタイムで把握できるが、費用や手間の課題がある。
- 脳変形 (brain shift): 開頭後の脳神経外科手術中に、脳の位置や形状がずれる現象。ナビゲーションの精度を低下させる。
- 神経ナビゲーション (neuronavigation): 術前の画像データと術中の対象者の位置をリアルタイムで対応させ、手術のガイドを行うシステム。
- U-Net: 医療画像分野で広く用いられるディープラーニングモデルの一つ。特にセグメンテーション(領域分割)や画像変換に適している。
- 変位場 (displacement field): 各ボクセルがどれだけ移動したかを示すベクトル(方向と大きさ)の集合。脳の変形を定量的に表現する。
- 目標レジストレーション誤差 (Target Registration Error, TRE): 予測された点と参照点の間の距離。レジストレーション(位置合わせ)の精度を示す指標。
- Dice類似度係数 (Dice Similarity Coefficient): 2つの領域(ここでは脳マスク)がどれだけオーバーラップしているかを示す指標。値が1に近いほど一致度が高い。
- MNI空間 (Montreal Neurological Institute space): 脳の画像解析で広く用いられる、標準化された脳アトラス座標系。異なる対象者の脳画像を比較する際に用いられる。
- 符号付き距離関数 (Signed Distance Function, SDF): 形状の境界からの距離を符号付き(内側は負、外側は正)で示す関数。形状を連続的かつ緻密に表現する。
- レジストレーション (Registration): 異なる時間に取得された画像や異なるモダリティの画像を、空間的に位置合わせする処理。
コメントを残す