
手術スケジューリングの複雑性を解明:FRAMを用いた新たなボトルネック特定アプローチ
解説対象論文: Introducing FRAM as a tool for surgical process modeling: a case study for understanding surgical scheduling complexity
International Journal of Computer Assisted Radiology and Surgery|被引用数: 0(2026年9月29日時点)
手術の遅延やキャンセルは医療現場における長年の課題であり、その原因は複雑なスケジューリングプロセスに潜んでいます。従来のモデルでは捉えきれなかった並行作業、内在する変動性、専門家間の相互作用を詳細に分析するため、機能的共鳴分析法(FRAM)と定量的ツールFRAMalyseを活用した新たな研究が発表されました。本記事では、この革新的なアプローチが、いかに手術スケジューリングのボトルネックを特定し、効率改善への道を開くのかを解説します。
手術スケジューリングの隠れた複雑性:なぜ遅延やキャンセルが起こるのか?
どうも、Beyond the Pixelです。医療現場、特に手術室の運用は、多くの要因が絡み合う極めて複雑なプロセスです。手術の遅延やキャンセルは、対象者の待ち時間の増加、専門家の残業、病院の運営コスト増大など、様々な問題を引き起こします。従来の「手術プロセスモデル(SPM)」は、手術中の手順や順次的なワークフローに焦点を当てることが多く、並行して進む作業、内在する変動性、そして様々な専門家間の社会技術的な相互作用を十分に捉えることができませんでした。この課題に対処するため、最近の研究では「機能的共鳴分析法(FRAM)」という新しいアプローチが提案されています。FRAMは、システム内の機能が互いにどのように影響し合い、日常的な変動がどのように伝播して大きな影響(共鳴)を引き起こすかをモデル化します。今回は、このFRAMと定量分析ツール「FRAMalyse」を組み合わせることで、手術スケジューリングの複雑性をいかに深く理解し、ボトルネックを特定できるかを探った画期的な研究論文をご紹介します。この研究は、ミュンヘン工科大学の大学病院における日常的な手術スケジューリングプロセスをケーススタディとしています。これにより、医療分野におけるFRAMとFRAMalyseの初の定量的な応用が示され、プロセス改善の基盤が築かれました。
FRAMとFRAMalyse:複雑な医療プロセスの可視化と分析
この研究では、手術スケジューリングの複雑性を解き明かすために、ステークホルダーへのインタビューとワークフローの直接観察に基づいて、日常的な手術スケジューリングプロセスのFRAMモデルが開発されました。モデル構築には「FRAM Model Visualiser(FMV)」が使用され、機能間の相互依存関係が視覚化されています。FRAMモデルでは、各機能が6つの側面(入力、出力、前提条件、リソース、制御、時間)で記述され、これらの側面を介して機能が連結され、「カップリング」を形成します。これにより、変動性がシステム全体にどのように伝播するかが示されます。
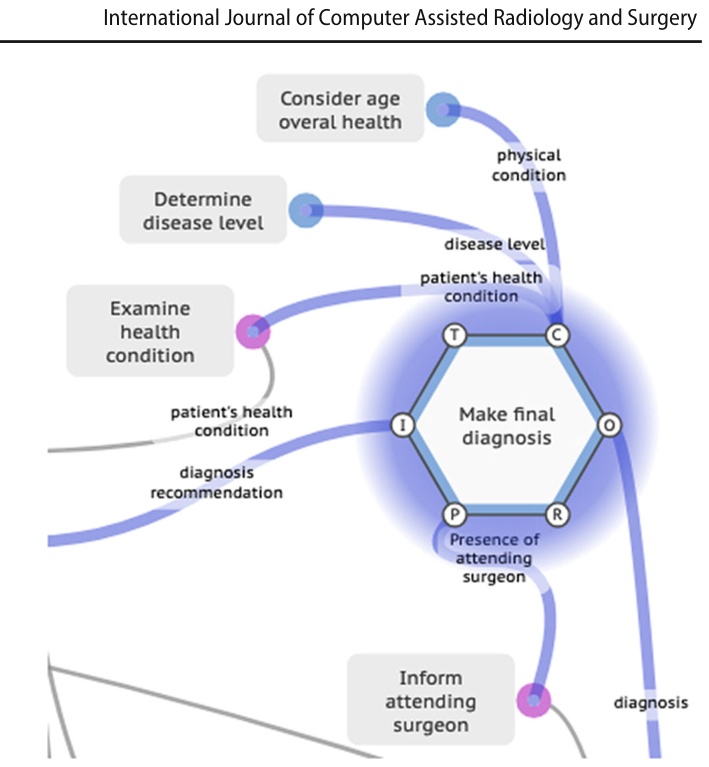
は、FRAMの機能の一例として「最終診断を行う」機能を示しています。この機能は、診察専門家からの相談推奨(入力)によってトリガーされ、対象者の状態、疾患の重症度、年齢に基づく臨床ガイドライン(制御)に従う必要があり、最終診断(出力)を生成します。この最終診断は、その後の「適応を与える」機能の活性化に用いられます。このモデルは、12名の専門家スタッフとの検証セッションを通じて、正確性と完全性が確保されるよう繰り返し改良されました。研究者らは、4つのエージェント(対象者、研修専門家、執刀専門家、中央対象者管理部門)と4つの時間的フェーズ(対象者受診、手術開始、手術前日、手術当日)にわたって、合計98の相互接続されたFRAM機能を特定しました。
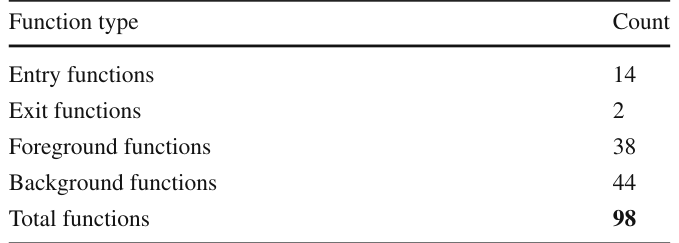
は、特定された機能のタイプと数をまとめています。エントリー機能はプロセスを開始する条件、イグジット機能はプロセスが終了する条件、フォアグラウンド機能はエージェントによって直接実行される行動や決定、バックグラウンド機能はフォアグラウンド機能が動作する状況や制約を提供します。次に、このFRAMモデルを「FRAM Model Interpreter(FMI)」を用いてシミュレーションし、機能の活性化が時間とともにどのように追跡され、相互接続を通じて互いにどのように影響し合うかを明らかにしました。FMIは、サイクルごとに機能を分析し、どの機能が活性化し、出力が生成されるかを判断することで、機能間の依存関係を明らかにします。各機能には、入力、前提条件、リソース、タイミング要件がいつ満たされれば機能が活性化し、出力が生成されるかを定義する「解釈プロファイル」が割り当てられました。また、各機能のタイミングと精度の特性は、インタビュー記録と直接観察ノートに基づき、変動性の分布として推定されました。そして、「FRAMalyse」ソフトウェアを用いて、システムのカップリング構造から生じる高い変動性を持つ機能、つまり潜在的なボトルネック候補を特定するために、「全体機能カップリング変動性(OFCV)」と「カップリング変動性(CV)」を算出しました。OFCVは、各機能のカップリングネットワーク内での位置を示す複数の中心性尺度を統合したもので、候補となるボトルネックの指標となります。
シミュレーションが示す手術スケジューリングの実態
FMIシミュレーションは10サイクルにわたって実行され、システムの初期化(サイクル0)では、14のエントリー機能と44のバックグラウンド機能が同時に活性化しました。この58機能の初期活性化は、手術スケジューリングにおける高度な並行性、つまり複数のプロセスが順次ではなく同時に始まることを示しています。シミュレーション全体を通して、「手術スケジュールの計画」や「手術の再スケジューリング」といった重要な調整機能が複数サイクルにわたって繰り返し活性化するパターンが見られ、これが一度きりの実行ではなく反復的で適応的な性質を持つことが明らかになりました。
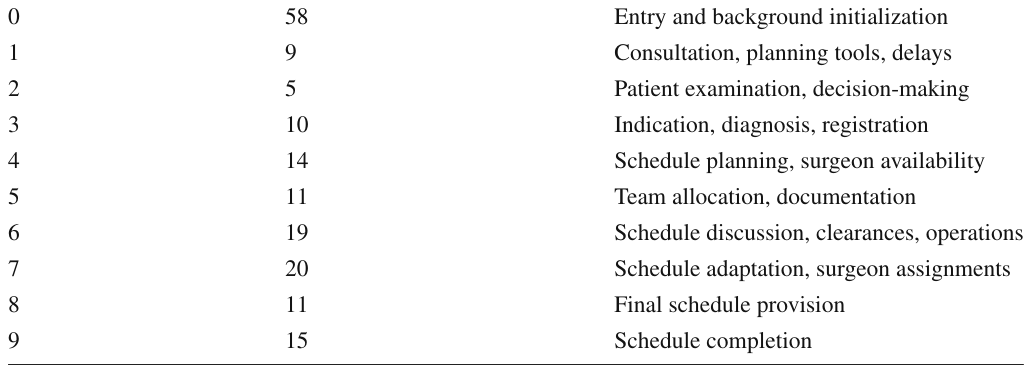
は、シミュレーションサイクルごとの機能活性化の数と主要な機能の概要です。シミュレーションの10サイクルは、4つの時間的フェーズにマッピングされました。
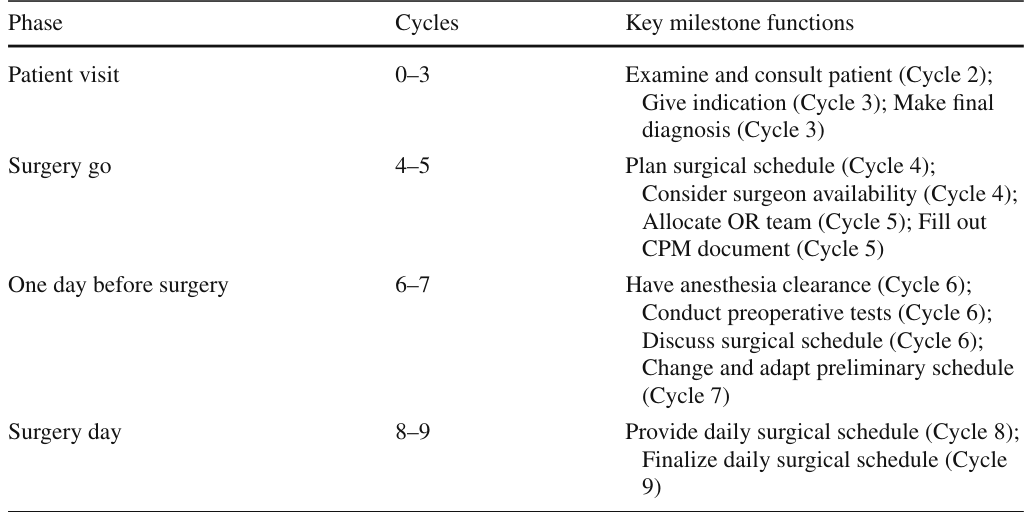
は、FMIシミュレーションサイクルと手術スケジューリングフェーズのマッピングを示しており、「対象者受診」フェーズ(サイクル0~3)、「手術開始」フェーズ(サイクル4~5)、「手術前日」フェーズ(サイクル6~7)、「手術当日」フェーズ(サイクル8~9)が定義されています。いくつかの機能は複数のフェーズにまたがっており、「手術スケジュールの計画」はサイクル4~9に、「手術の再スケジューリング」機能はサイクル1~9を通して継続的に活性化していました。これは、手術スケジューリングが厳密な順次的なフェーズ進行ではなく、反復的かつ適応的な性質を持つことを示唆しています。さらに、「欠勤の連絡」などの妨害的なエントリー機能がサイクル2、4、6、8で繰り返し発生し、そのたびに再スケジューリング機能と同時に活性化しました。これは、専門家の不在とスケジュール調整との直接的な関連性を示しています。また、「執刀専門家による手術遅延」「対象者による手術遅延」「研修専門家による手術遅延」の3つの遅延関連機能も複数サイクルで同時に活性化し、異なる原因による遅延が個別に発生するのではなく複合的に作用し、機能的共鳴を通じてスケジュールの混乱を増幅させていることが示されました。特に、「手術スケジュールの計画」がサイクル4で開始されたにもかかわらず、「日常の手術スケジュールを提供する」機能がサイクル8で遅れて活性化していることから、最初の計画から最終的なスケジュール提供までに4サイクルのギャップがあることが判明しました。このギャップの間には、チームの割り当て、スケジュール討議、調整が繰り返し行われており、これらの調整活動が最終的な手術スケジュール確定の主要なボトルネックであることが浮き彫りになりました。FMIに基づくシミュレーションは、機能の解釈プロファイルに応じてシステムの行動の可能性を一つ示すものであり、プロファイルを変更することで様々な条件下でのシステム挙動を探求できる点は、FRAMの重要な強みです。
変動性の高い機能の特定とボトルネック分析
FRAMモデルのネットワーク表現では、各ノードが機能を表し、その大きさはOFCV値(機能的共鳴に寄与する潜在的な能力に基づく重要性)に応じて変化します。エッジ(結合線)は機能間のカップリングを表し、その太さと色の濃さはCV値(カップリング変動性)に対応し、値が高いほど潜在的に重要な相互作用を示します。分析の結果、モデル全体で最も高いOFCVを示したのは「ORチームの割り当て」機能でした。これは、手術チームの割り当てが、システムの変動性に対して最も敏感で、ボトルネックになる可能性が高いことを意味します。
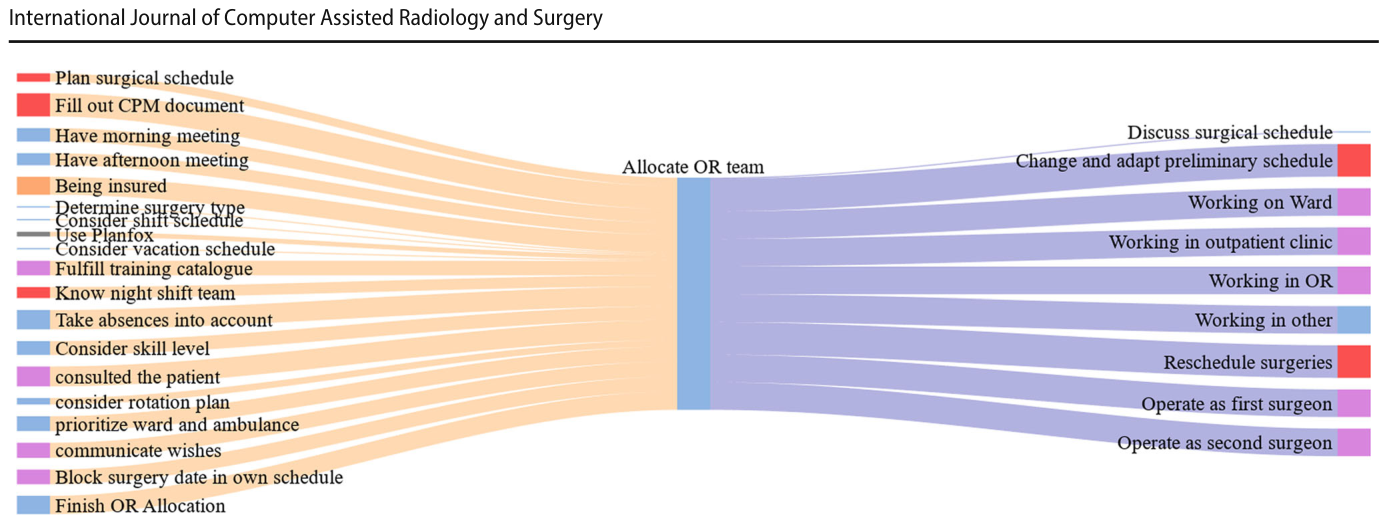
は、「ORチームの割り当て」機能に関するサンキーダイアグラムです。左側には先行機能(オレンジ色)、右側には後続機能(青色)が示され、フローの幅がカップリング変動性(CV)を反映しています。この図から、「ORチームの割り当て」機能が非常に多くの先行機能に依存しており、専門家間の高度な調整が必要であることがわかります。その変動性は、専門家の可用性、手術特性、チームの資格、CPM(中央対象者管理部門)の文書、会議の結果、さらにはトレーニング、スキル、好み、シフト構成といった制御上の制約など、多くの先行依存関係に起因しています。この機能は手術の数日前から直前まで繰り返し活性化され、継続的な適応を反映しています。さらに、各エージェントとフェーズにおける機能活動の分析では、執刀専門家が最も多くの機能を実行しており、その中心的な意思決定の役割が浮き彫りになりました。
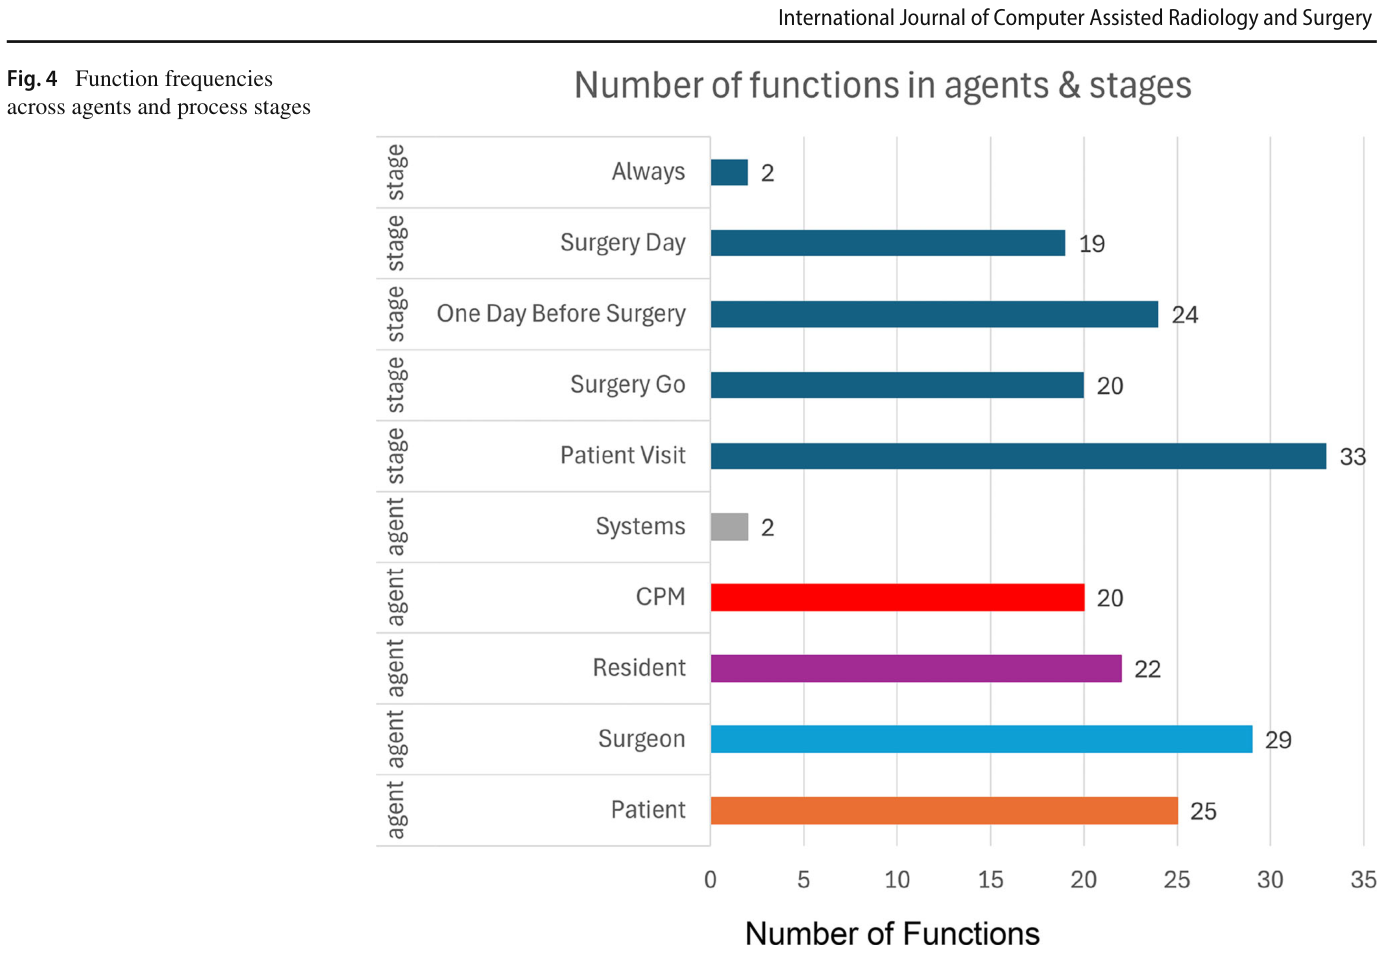
は、エージェントとプロセスフェーズにわたる機能の頻度を示しています。この図は、対象者受診段階が最も多くの機能を含み、手術の必要性を判断し、その後のスケジューリングを導く上での重要性を示しています。カップリング頻度に関しては、CPMが最も多くのカップリングを持ち、他の専門家からの入力に強く依存していることが示されました。これは、CPMが臨床専門家や対象者の決定を実行する上で運用上の役割を担っていることを反映しています。対象者受診段階も、初期の意思決定における集中的な情報統合と一致して、最も高いカップリング密度を示しました。
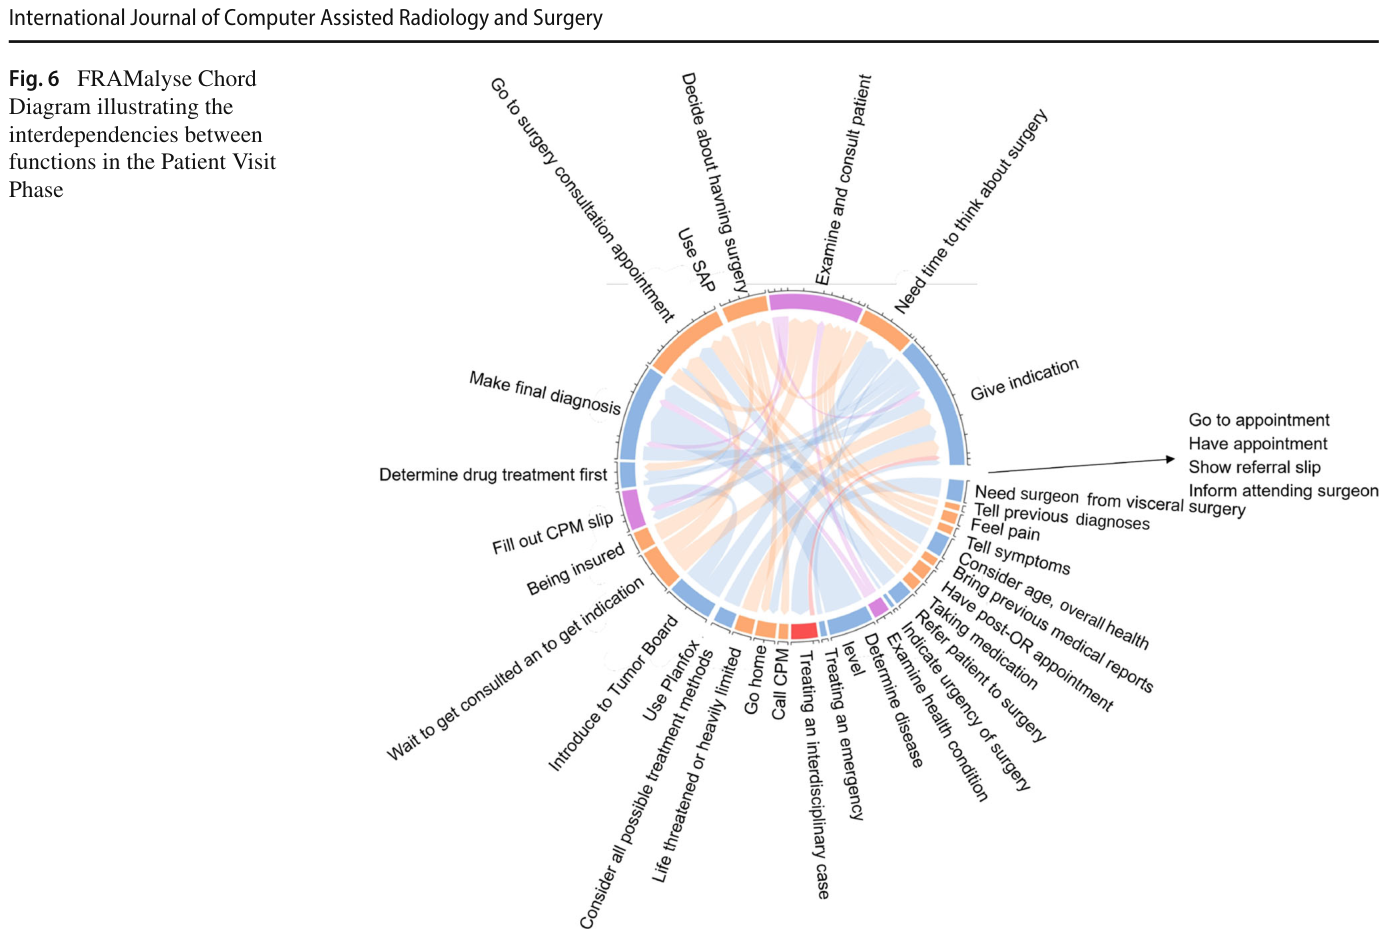
は、対象者受診フェーズにおける機能間の相互依存関係を示すコードダイアグラムです。外側のリングセグメントはエージェントを表し、セグメントの長さはOFCV値に比例します。内側の弧は機能間のカップリングを表し、ソースエージェントの色で示されています。このダイアグラムは、このフェーズで対象者と執刀専門家が優位であることを示しており、主要な手術決定が主に直接的な対象者と執刀専門家の相互作用を通じて行われるという事実を反映しています。これらのエージェント間の密なカップリングは、初期の臨床意思決定における協調的な性質をさらに強調しています。
FRAMが拓く手術スケジューリングの未来
この研究は、FRAMとFRAMalyseを用いることで、複雑な手術スケジューリングプロセスにおける社会技術的な側面を体系的にモデル化し、運用上の実践と意思決定支援システム設計の両方に情報を提供できる価値を実証しました。FRAMモデルは、複数の並行経路とインスタンスを明らかにし、変動性が機能的適応に内在するものであることを捉えています。執刀専門家の好みや会議に基づく調整といった非公式な実践を含む「work-as-done」(実際にどのように作業が行われているか)をモデル化することで、FRAMはプロセスの変動性と適応の定量的視点を提供します。カップリング構造の分析により、変動性の高い機能が多くの入力を持つ一方で、出力は集中していることが示され、調整が主要な課題であることが明らかになりました。機能は反復的に活性化され、タイムリーな調整の重要性が強調されました。従来のプロセスモデルでは見過ごされがちだった並行ワークフロー、変動性伝播、そして「work-as-done」と「work-as-imagined」(想像される作業)の乖離を捉える上で、FRAMは特に効果的であることが証明されました。FRAMは、情報要件、制約、意思決定ポイントを明示的にマッピングすることで、スケジューリング最適化のための構造化された基盤を提供します。例えば、「手術スケジュールの計画」は、キャパシティ、手術タイプ、期間推定、可用性を統合し、暫定的なスケジュールを生成しますが、これは再スケジューリングを通じて繰り返し洗練されます。これは、最適化モデルが初期スケジュールの品質だけでなく、堅牢性と適応性を考慮する必要があることを示唆しています。再スケジューリング機能の時間的分布は、調整が複数の時間的視野で発生することを示しており、実行可能な調整期間、初期スケジュールの品質と柔軟性のバランス、再スケジューリングコストの組み込みに関する疑問を提起します。この研究の主な貢献は、医療プロセス分析にFRAMとFRAMalyseを提案し、高変動性機能と潜在的な重要な調整ポイント、そして候補となるボトルネックを体系的に特定し、さらなる検証とプロセス改善の基盤を提供した点にあります。
研究の限界と今後の展望
本研究は、FRAMとFRAMalyseの完全な定量的応用を実証しましたが、いくつかの限界も指摘されています。第一に、モデルは単一の病院の単一部門に焦点を当てています。第二に、解釈プロファイルと変動性分布は単一のFRAMインスタンスを表すものであり、システムの挙動を評価するためには追加のシナリオをテストする必要があります。モデル構築中のステークホルダーとの整合性は確認されたものの、OFCVランキング自体に対する外部検証(定量的または定性的)は行われていません。したがって、高OFCV機能と観察された混乱パターンとの関係はまだ確立されておらず、今後の重要な検証課題となります。関連して、OFCVは、経験的に検証されていない重み付け係数を通じて複数の中心性尺度を組み合わせているため、報告されたボトルネック候補のランキングはこの重み付けスキームに依存しています。また、他のSPMフレームワーク(BPMNモデルやペトリネットモデルなど)との比較分析は、医療分野におけるFRAMとFRAMalyseの有用性をより深く理解するために必要です。さらに、FRAMの知見は具体的な最適化モデルへとまだ変換されていません。FRAMには粒度に関する標準化されたガイドラインがないため、モデル作成者によって異なるボトルネックが特定される可能性があります。将来の研究では、FRAMベースのモデルとFRAMalyseで得られた定量的結果の検証と実装が優先されるべきです。今後の研究は、5つの方向で進められる予定です。第一に、OFCV分析を通じて特定されたボトルネック候補を、過去のスケジューリングデータと照合し、高変動性機能が実際に不均衡な混乱を引き起こす機能に対応するかを検証します。第二に、FRAMモデルをBPMNやペトリネットなどの代替SPM形式と比較し、並行ワークフロー、変動性、社会技術的相互作用の表現方法を系統的に評価します。第三に、詳細な術前・術中・術後プロセスを組み込むためにFRAMモデルを拡張し、追加の調整ボトルネック、フェーズ間の依存関係、変動性伝播を明らかにします。第四に、AIベースのスケジューリングシステムを統合し、元のFRAMモデルと比較することで、人間主導、アルゴリズム支援、ハイブリッドアプローチを評価し、FRAMに基づいた最適化がスケジュールの品質、安定性、執刀専門家の受容性を向上させるかどうかを検証します。第五に、現在の単一インスタンスシミュレーションを、様々な運用条件下での動的で長期的なシミュレーションに拡張し、リアルタイムでボトルネックを検出し、「what-if」テストをサポートし、混乱を予測するデジタルツインフレームワークへと発展させ、FRAMを記述的なツールから予測的・処方的な意思決定支援ツールへと変革することを目指します。これらの進展により、手術スケジューリングの最適化と医療現場の効率化に大きく貢献することが期待されます。
用語集
- FRAM: Functional Resonance Analysis Method(機能的共鳴分析法)の略で、複雑なシステムを相互依存する機能のネットワークとして捉え、日常的な変動がどのように伝播・増幅して大きな影響を引き起こすかをモデル化する手法です。
- FRAMalyse: FRAMモデルの定量分析を可能にするソフトウェアツールで、機能間のカップリング変動性を計算し、ボトルネック候補を特定します。
- SPM: Surgical Process Models(手術プロセスモデル)の略で、手術プロセスを形式的または半形式的な記法で表現した簡略化されたモデルです。
- FMI: FRAM Model Interpreter(FRAMモデル解釈ツール)の略で、FRAMモデルの機能をシミュレーションし、機能の活性化と相互作用を時間とともに追跡するツールです。
- OFCV: Overall Functional Coupling Variability(全体機能カップリング変動性)の略で、各機能がシステム内で機能的共鳴に寄与する潜在能力を示す指標です。機能のカップリングネットワーク内での位置に基づく中心性尺度を統合して算出されます。
- CV: Coupling Variability(カップリング変動性)の略で、機能間の結合の変動性を示す指標であり、値が高いほど重要な相互作用であることを示唆します。
- カップリング: FRAMモデルにおいて、ある機能の出力が別の機能の入力、リソース、前提条件となることで形成される機能間の相互接続関係です。
- 機能: FRAMモデルにおける基本的な構成要素で、特定の目的を達成するために行われる活動やプロセスを指します。
- エージェント: FRAMモデルにおいて、特定の機能を実行する主体であり、人、組織、システムなどが含まれます。
- 変動性伝播: FRAMにおいて、システムのある部分で発生した小さな変動が、カップリングを通じてシステム全体に広がり、増幅していく現象を指します。
- work-as-done: 実際に現場で行われている作業や慣行を指し、公式な手順書や理想的なワークフロー(work-as-imagined)とは異なる場合があります。
コメントを残す