AIが救命医療を変革:経験の浅い専門家でも迅速な血管アクセスを可能にするAI-GUIDE-LLの評価

· 論文解説

🎧 この記事を音声で聴く(AI生成Podcast)

解説対象論文: User validation of an AI-assisted ultrasound guidance system for rapid vascular access
European Radiology|被引用数: 0(2026年9月14日時点)

外傷性出血や心停止のような緊急事態では、迅速な血管確保が命を救う鍵となります。しかし、この重要な手技は専門的な技術と経験を必要とし、特に資源の限られた現場ではその習得が課題でした。今回ご紹介するAI-GUIDE-LLは、人工知能と超音波ガイドを統合したハンドヘルド型ロボットデバイスであり、経験の浅い医療提供者でも迅速かつ正確に大腿血管へアクセスすることを可能にすることを目指しています。本記事では、この革新的なシステムが、訓練の限られた専門家によってどの程度有効に機能するかを評価した最新の研究結果を詳しく解説します。

研究サマリー(FINER & PICO)
Feasible実施可能性 短いトレーニングで超音波ガイド経験のない医療専門家でも、迅速かつ正確な大腿血管特定と針挿入が可能であった。
Ethical倫理面 本研究は倫理審査委員会の承認を得て、参加者全員から電子的書面によるインフォームドコンセントを取得した。
Interesting面白さ AIと超音波を統合したロボットシステムが、非専門家による人体の血管アクセスを支援する可能性を示した点は非常に興味深い。
Novel新規性 経験の浅い専門家による人体でのAIガイドシステム評価は、これまで不明だった領域を埋める新規性がある。
Relevant切実さ 外傷性出血時の輸液蘇生など、救命医療における迅速な血管確保に直接的に貢献する可能性を秘めている。
Measurable測定可能性 血管特定と針挿入の成功率、完了時間、試行回数という客観的な指標でデバイスの性能を評価した。
Modifiable派生・改善 大口径動脈手技に必要な大腿共通血管セグメント確認の精度向上など、今後の改良点が明確である。
Structured文章構造 単一施設前向き研究として、ファントム試験と健常なボランティア対象者での人体試験の二段階で構成された研究デザイン。
PICO / PECO対象・介入・比較・結果 P:超音波ガイド手技経験のない医療専門家、I:AI-GUIDE-LLによる大腿血管アクセス、C:(直接の比較対照なし)、O:高い血管特定と針挿入の成功率、低い大腿共通血管セグメント確認率。

はじめに:AIが救急医療を変える

どうも、Beyond the Pixelです。外傷性出血や心停止といった緊急事態において、命を救うためには迅速な血管カニューレ挿入(血管内にカテーテルや針を挿入すること)が不可欠です。しかし、この手技には高い専門知識と経験が求められ、特に資源が限られた環境では熟練した専門家が常にいるとは限りません。本研究で評価されたAI-GUIDE-LLは、このような課題を解決するために開発された画期的なハンドヘルド型の超音波ガイドロボットデバイスです。AIと超音波を組み合わせることで、経験の浅い医療提供者でも大腿血管へのアクセスを可能にすることを目指しています。これまでの研究では、熟練した専門家によるブタモデルでの有効性が示されていましたが、経験の浅い専門家が人体で使用した場合の性能は未知数でした。本研究は、このAI-GUIDE-LLが、超音波ガイド手技の経験が少ない専門家でも、人体のファントム(人体のCTデータから作成された模擬モデル)における大腿血管への針の正確な挿入、および健常なボランティア対象者の大腿血管の特定において、どの程度の性能を発揮するかを評価しました。

AI-GUIDE-LLとは?デバイスの仕組み

AI-GUIDE-LLは、超音波システムと2つの主要なサブシステムから構成されています。1つは超音波画像を解釈するAIソフトウェア、もう1つは針を挿入し、その成功を確認するハンドヘルド型ロボットデバイスです。AIによる血管検出に基づき、システムは超音波画面上のカスタマイズされたアプリケーションインターフェース、またはデバイス上の簡略化されたディスプレイを通して、専門家に対しデバイスの位置を指示します。正しいターゲットを確保するための安全機能には、動脈と静脈のAIによる識別、静脈圧迫の検出、計画された針の経路内の非ターゲット血管の検出が含まれます。AIによる血管特定によってロボットの針の角度と挿入深度が決定されます。また、統合された光学センサーが血液の逆流を検出し、挿入の成功を確認します。

Figure 1
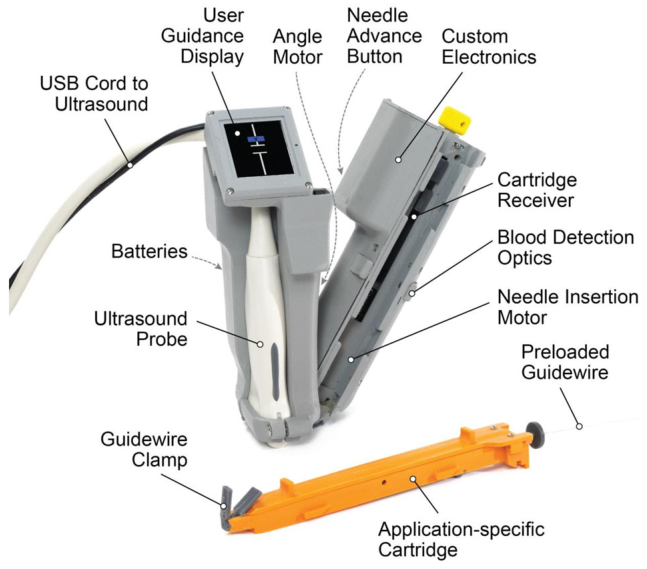
Figure 1. Fig. 1 Handheld robotic system解説: この図は、ハンドヘルド型のAI補助超音波ガイドロボットデバイスの構成を示しています。超音波プローブ、ユーザーガイダンスディスプレイ、角度モーター、針前進ボタン、カスタムエレクトロニクス、カートリッジレシーバー、血液検出光学系、針挿入モーター、事前充填されたガイドワイヤー、ガイドワイヤークランプ、アプリケーション固有カートリッジなどの主要部品が図示されています。

研究デザインと評価方法

本研究は、超音波ガイド手技の経験がない医療専門家を対象とした単一施設前向き研究として実施されました。参加者にはまず、人体のCTスキャンから作られた5種類のファントムを用いて、大腿動脈への針挿入を試みてもらいました。ここでは、液体吸引をゴールデンスタンダード(最も信頼できる評価基準)とし、1つのファントムにつき3回までの針挿入が許可されました。その後、健常なボランティア対象者の大腿血管をデバイスで特定し、ターゲット血管の局所化と大腿共通血管セグメントの識別の評価を行いました。成功は、専門家による超音波画像とビデオ記録のレビューによって定義されました。

Figure 5
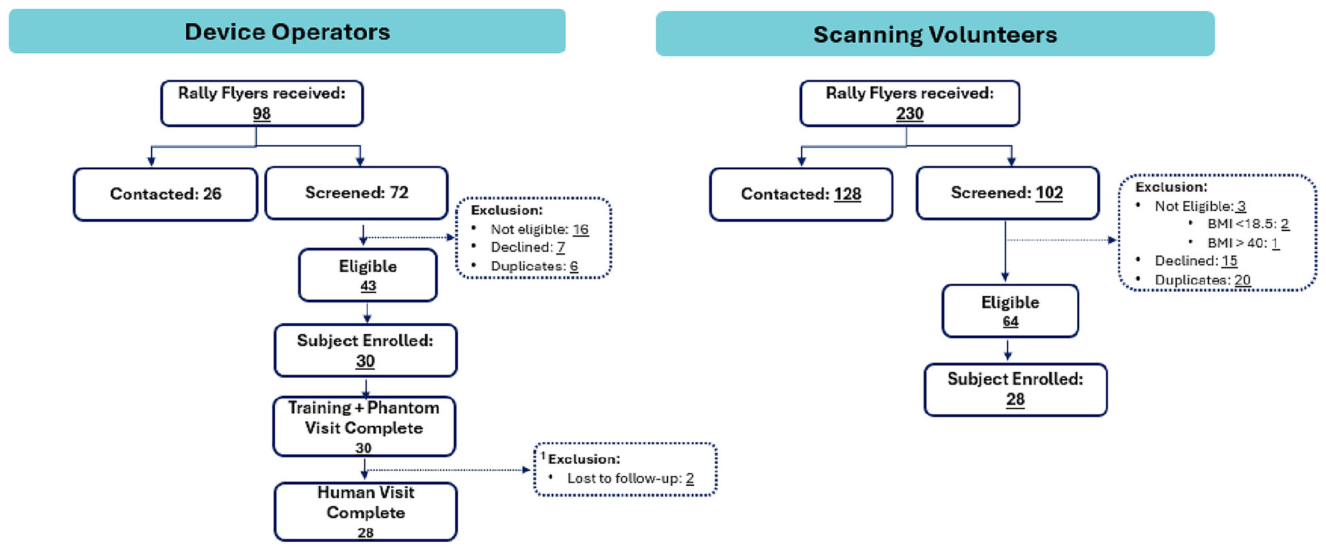
Figure 5. Fig. 5 Consort summary detailing participant enrollment解説: この図は、参加者の登録状況を詳細に示すConsortサマリーフローチャートです。デバイスオペレーターとスキャンボランティア対象者の両方について、募集から最終的な試験完了までの流れが示されています。デバイスオペレーターは30名が登録され、28名が人体試験を完了しました。スキャンボランティア対象者は28名が登録されました。

に研究参加者の概要が示されています。

ボランティア対象者試験では、血管特定のステップ(ステージ1)と大腿共通血管セグメント確認のステップ(ステージ2)が設定されました。

ステージ1:血管特定
1. 皮膚接触確認: 専門家がデバイスを鼠径部に配置し、適切な皮膚接触をアルゴリズムが自動確認します。

Figure 3
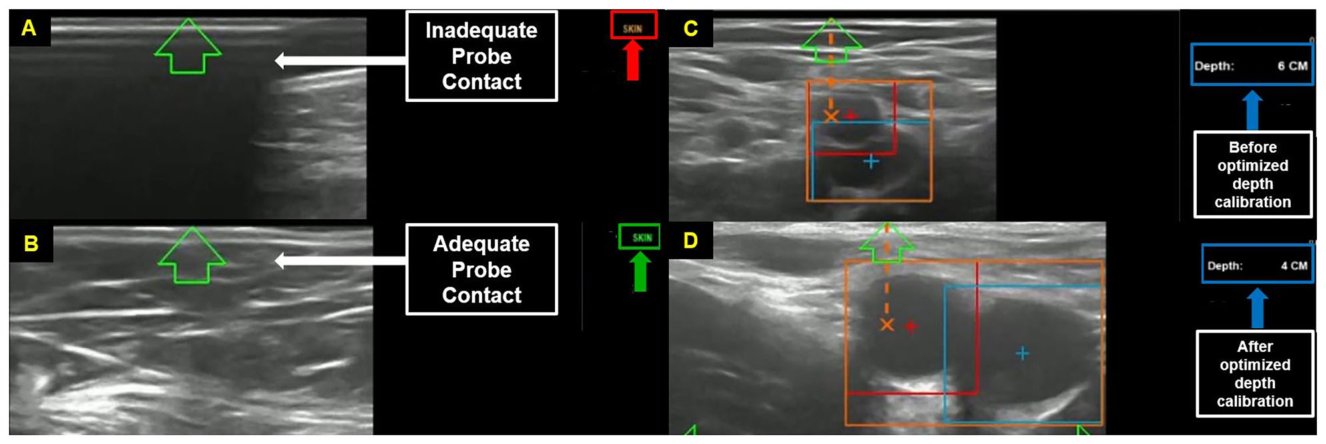
Figure 3. Fig. 3 A Example of inadequate probe-skin contact. The algorithm detects incomplete acoustic coupling (white arrow) and alerts the operator by displaying “Skin” in orange (red arrow). B Example of adequate probe-skin contact. The algorithm confirms appropriate acoustic coupling (white arrow) and signals this to the operator by displaying “Skin” in green (green arrow). Good contact is reflected by uniform echogenicity and clear visualization of superficial tissue layers. C Initial vessel detection and segmentation. The common femoral vessels are identified (orange box) and automatically classified as artery (red box) and vein (blue box). The current imaging depth is 6 cm (green box); the algorithm will subsequently adjust this depth to optimize visualization of the target vessels. D Optimized depth calibration. The AI algorithm has automatically adjusted imaging depth from 6 cm to 4 cm (green box), thus improving visualization of the femoral vessels and providing the operator with clearer spatial orientation to facilitate accurate probe repositioning to center the target artery解説: この図は、プローブと皮膚の接触状態と初期の血管検出および深度校正の例を示しています。Aは不適切なプローブと皮膚の接触の例で、アルゴリズムが不完全な音響カップリングを検出し、オペレーターに警告します。Bは適切なプローブと皮膚の接触の例で、アルゴリズムが適切な音響カップリングを確認し、オペレーターに信号を送ります。Cは初期の血管検出とセグメンテーションの例で、大腿血管が識別され、動脈と静脈として自動的に分類されます。Dは最適化された深度校正の例で、AIアルゴリズムが画像深度を調整し、大腿血管の視覚化を改善している様子が示されています。

AとBは、不適切な皮膚接触と適切な皮膚接触の例を示しています。
2. 血管捕捉: 専門家が内側へスキャンし、大腿血管が視認されるまで移動させます。
3. 自動血管検出と分類: アルゴリズムが血管構造を自動的に検出し、動脈と静脈を分類します。(図3)Cは初期の血管検出とセグメンテーションを示し、Dは最適化された深度校正後の画像です。
4. 自動深度校正: システムが画像深度を調整し、選択されたターゲット血管が視野内で最適に視覚化されるようにします。
5. ターゲット中心合わせ: 専門家は画面上のガイダンスインターフェース内で選択された血管を中心合わせするよう指示されます。
6. 経路計算と安全評価: システムは最適な針挿入目標点を計算し、計画された経路が非ターゲット血管や隣接する重要な構造を横切らないか安全評価を実施します。

ステージ2:大腿共通血管セグメント確認
1. 分岐点識別: 専門家が尾側へスキャンし、アルゴリズムが大腿血管の分岐点を検出します。

Figure 4
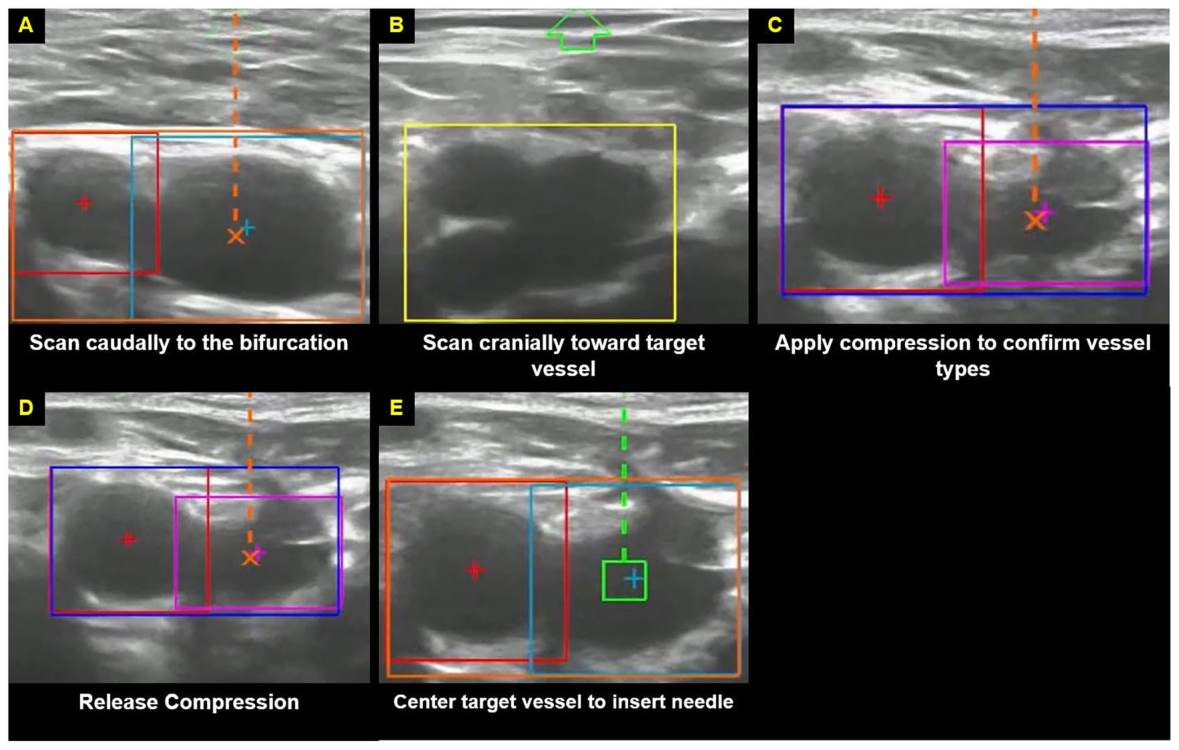
Figure 4. Fig. 4 A (1) Target vessel centering: the operator is instructed to align the probe with the target vein. Proper centering is achieved when the orange X (device reference point) is closely aligned with the blue plus sign (algorithm-identified center of the vein). Once aligned, the operator is guided by written instructions on the device display to “scan caudally towards the bifurcation” to begin stage 2, target vessel confirmation. B (2) Bifurcation identification: the algorithm detects the femoral bifurcation (yellow rectangle). Following successful identification, the operator is instructed to “scan cranially to target vessel” to return to the optimal cannulation site above the bifurcation. C, D (3) Artery-vein differentiation: the operator is prompted to “apply compression to confirm vessel types” to aid in distinguishing the compressible vein from the non-compressible artery. After adequate differentiation is achieved, the operator is instructed to “release compression”. E (4) Final recentering and needle-path configuration: the operator is prompted to perform minor probe adjustments by “Center target vessel to insert needle” to ensure precise recentering of the target vessel. Once alignment is confirmed and the needle trajectory has been automatically configured (green dotted line), the operator is instructed to “push trigger” (on device display) to initiate needle deployment, with the green box indicating the intended entry point within the vein lumen解説: この図は、ターゲット血管の中心合わせから針経路の構成までの一連のワークフローを示しています。Aはターゲット血管の中心合わせの例で、Bは分岐点の識別の例です。CとDは、血管タイプを区別するための圧迫の適用と解除を示しています。Eは、最終的な再中心合わせと針経路の構成の例で、オペレーターが針挿入を開始するよう促される様子が描かれています。

AとBは、ターゲット血管の中心合わせと分岐点識別の例を示しています。
2. 動脈-静脈確認: 静脈を動脈と区別するために、軽い圧迫が加えられます。(図4)CとDは、圧迫による血管タイプの確認と圧迫解除を示しています。
3. 再中心合わせ: 選択されたターゲット血管をガイダンスインターフェース内で正確に再中心合わせするために、必要に応じて微調整が行われます。(図4)Eは、最終的な再中心合わせと針経路の構成を示しています。
4. モーター作動(針は展開せず): 専門家はトリガーを作動させ、モーター機構を動かすよう指示されます。

本研究の一部では、専門家はBモード超音波画像を視覚的に確認できないブラインド条件下でデバイスを使用しました。

Figure 2
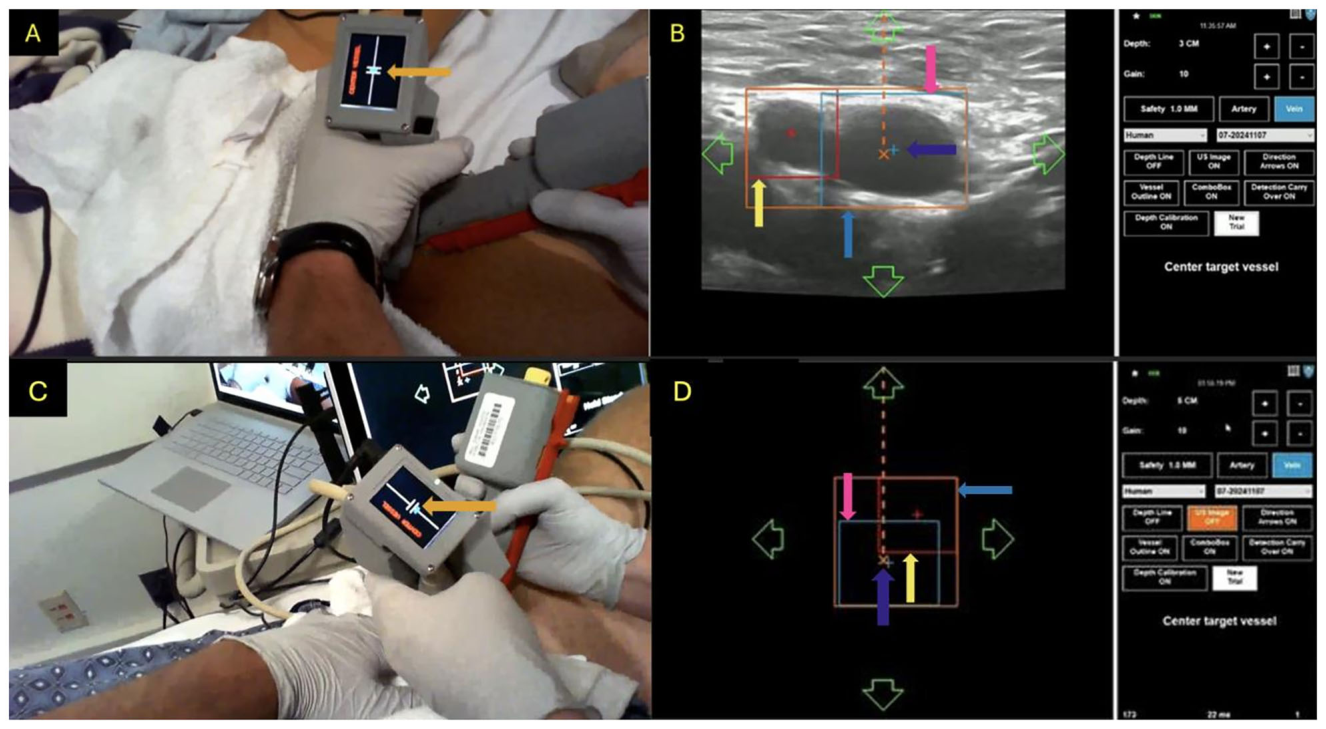
Figure 2. Fig. 2 A In this unblinded human trial, the user places the device onto the scanning volunteer’s right groin with the probe aligned parallel to the inguinal crease. The operator then scans medio-laterally until the target vessel (common femoral vein) is centered and the needle insertion aimpoint is computed. Positioning is guided by aligning the on-screen dot with the crosshair displayed on the device’s LCD (orange arrow). B The user simultaneously receives guidance from the corresponding ultrasound display and software overlay to align the orange X (probe center) with the blue plus sign (common femoral vein center), indicated by the purple arrow. The overlay segments the common femoral artery (yellow arrow), the common femoral vein (pink arrow) within the surrounding box capturing both vessels (blue arrow). C In this blinded human trial, the user places the device on the scanning volunteer’s left groin with the probe aligned parallel to the inguinal crease. The user then scans medio-laterally until the target vessel (common femoral vein) is centered. Positioning is guided by aligning the on-screen dot with the crosshair displayed on the device’s LCD (orange arrow). D The device operator is blinded to the ultrasound display but receives guidance from the corresponding software overlay to align the orange X (probe center) with the blue plus sign (common femoral vein center), indicated by the purple arrow. The overlay segments the common femoral artery (yellow arrow), the common femoral vein (pink arrow) within the surrounding box capturing both vessels (blue arrow)解説: この図は、人体試験におけるデバイスの使用例を示しています。Aでは、非ブラインド条件下でユーザーがデバイスをスキャンボランティア対象者の右鼠径部に置き、プローブを鼠径部のしわと平行に合わせ、ターゲット血管を中心に合わせる様子が示されています。Bは、対応する超音波ディスプレイとソフトウェアオーバーレイからのガイダンスを示しています。Cでは、ブラインド条件下でユーザーがデバイスを左鼠径部に置き、ターゲット血管を中心合わせする様子が示されています。Dは、ブラインド条件下で超音波ディスプレイが見えない状態で、ソフトウェアオーバーレイからガイダンスを受けている様子を示しています。

は、非ブラインドおよびブラインド条件下での人体試験の例を示しています。

ファントム試験:針挿入の迅速性と正確性

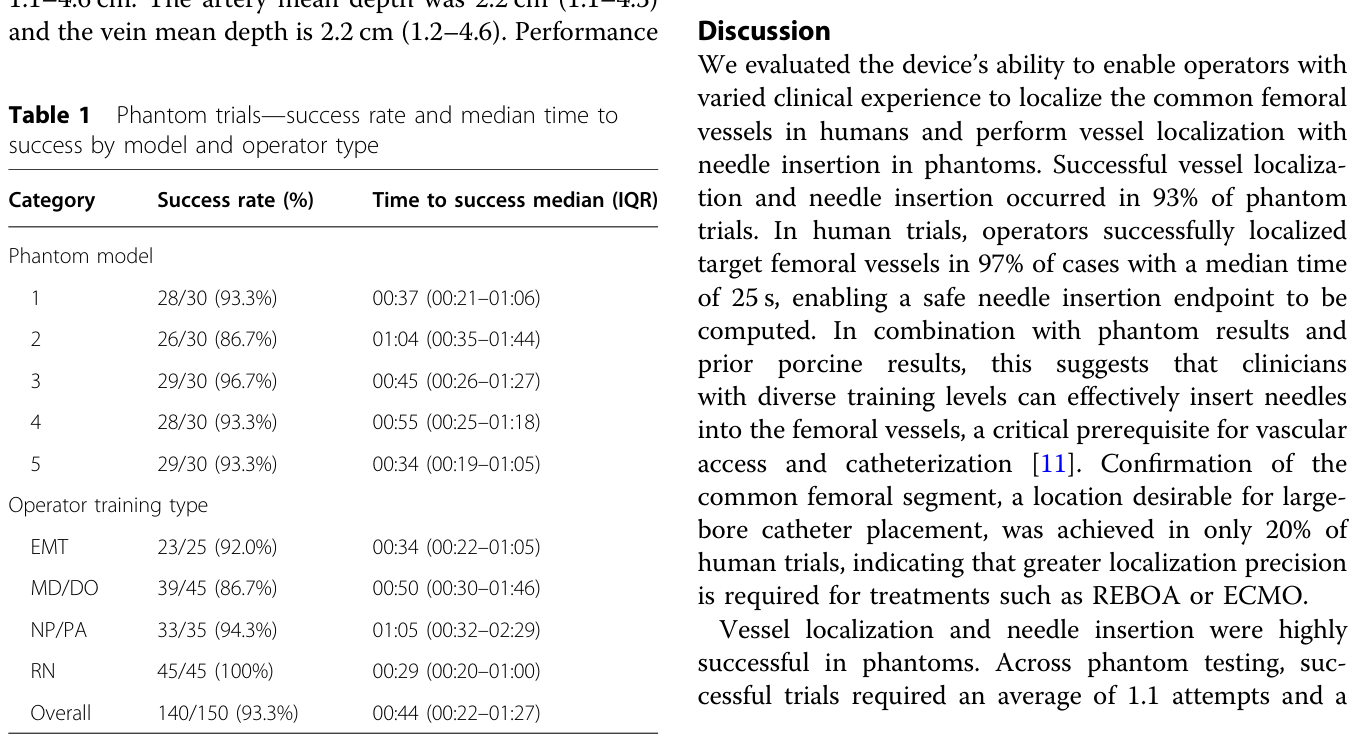
30名の専門家(7名の上級実践専門家、5名の救急隊員、9名の専門家、9名の登録看護師)がファントム試験に参加しました。結果として、大腿動脈の特定と針挿入の全体的な成功率は93.3%(150回の試行中140回)であり、中央値完了時間は44秒、平均試行回数は1.1回でした。

Table 1
Table 1. Table 1 Phantom trials—success rate and median time to success by model and operator type解説: この表は、ファントム試験におけるファントムモデル別および専門家タイプ別の成功率と、成功までの時間の中央値(四分位範囲)をまとめています。全体の成功率は93.3%で、成功までの中央値時間は44秒でした。登録看護師が100%の成功率を達成しています。

にファントムモデルおよび専門家の種類ごとの成功率と完了時間が示されています。この高い成功率は、様々なスキルレベルの専門家が、血管特定が達成された後、針挿入フェーズにおいて非常に高い信頼性でデバイスを操作できることを示唆しています。

ボランティア対象者試験:人体での血管特定能力

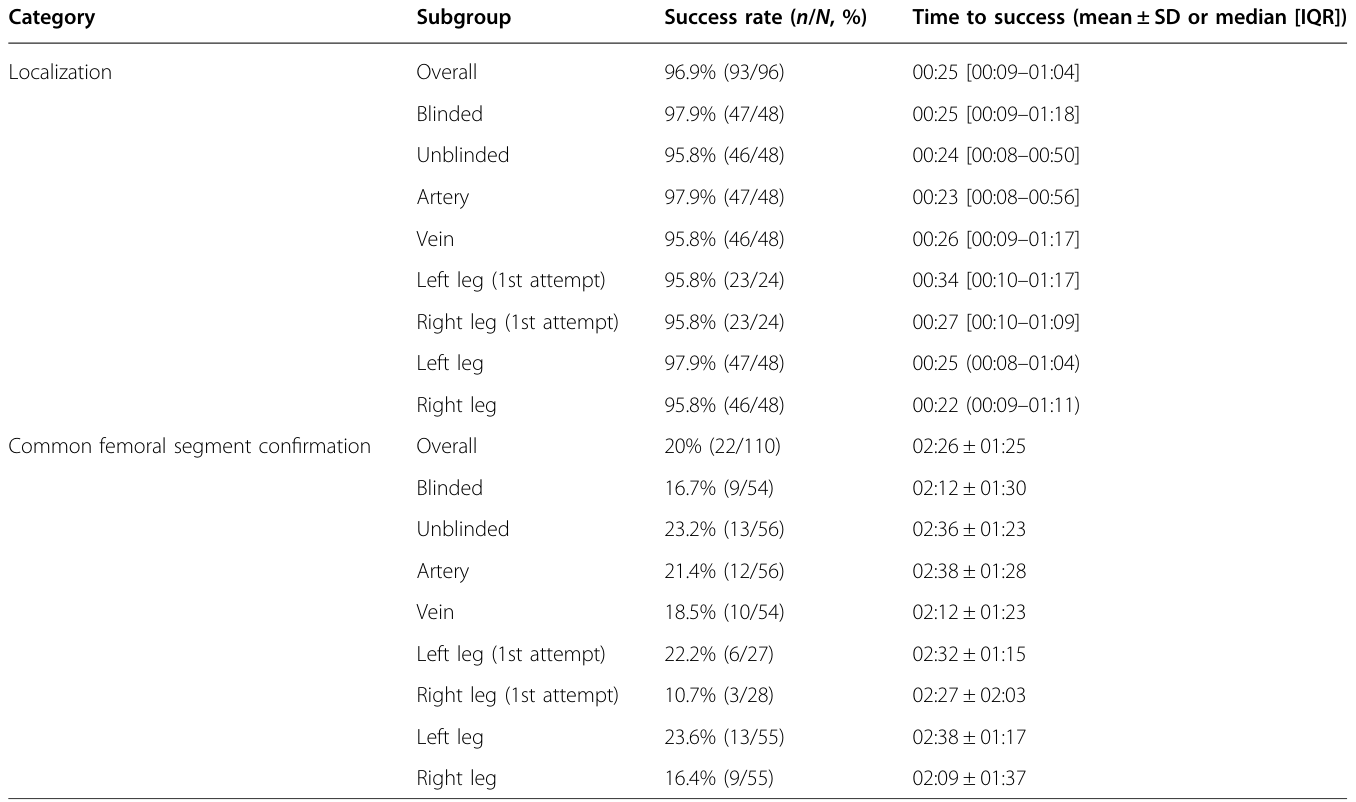
28名の専門家が28名の健常なボランティア対象者をスキャンし、合計112回の試験が実施されました。そのうち2回は判断不能とされ、分析から除外されました。大腿血管特定の成功率は96.9%(96回の試行中93回)と非常に高く、中央値時間は25秒でした。

Table 2
Table 2. Table 2 Human trials—success rate and time to success for vessel localization and target vessel segment confirmation解説: この表は、人体試験における血管特定およびターゲット血管セグメント確認の成功率と、成功までの時間(平均±標準偏差または中央値[四分位範囲])をまとめています。血管特定の全体成功率は96.9%でしたが、大腿共通血管セグメント確認の全体成功率は20%にとどまっています。

に血管特定およびターゲット血管セグメント確認の成功率と完了時間が示されています。しかし、大口径のカテーテル留置に望ましいとされる大腿共通血管セグメントの完全な特定は、わずか20%(110回の試行中22回)にとどまりました。成功した試験におけるターゲット血管の平均深度は2.2cmで、1.1cmから4.6cmの範囲でした。

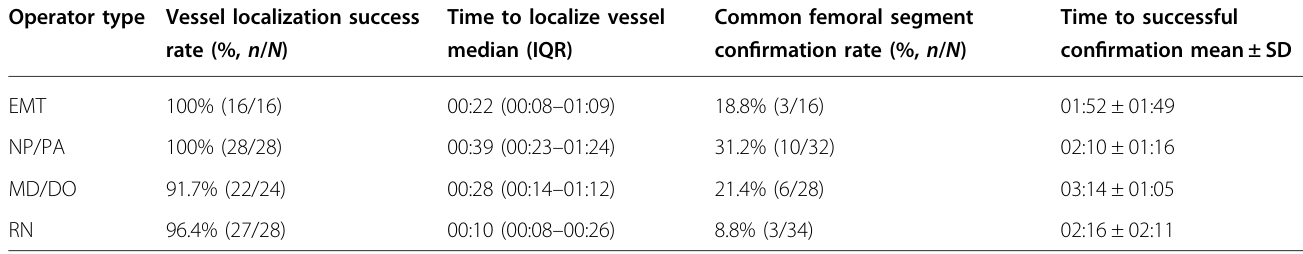
Table 3
Table 3. Table 3 Human trials—success rate and time to success for vessel localization and target vessel segment confirmation (stratified by DO type)解説: この表は、人体試験における血管特定とターゲット血管セグメント確認の成功率および成功までの時間について、デバイスオペレーター(専門家)の種類別に層別化して示しています。上級実践専門家(NP/PA)は、大腿共通血管セグメント確認において31.2%と比較的高い成功率を示しています。

は専門家の種類別、

Table 4
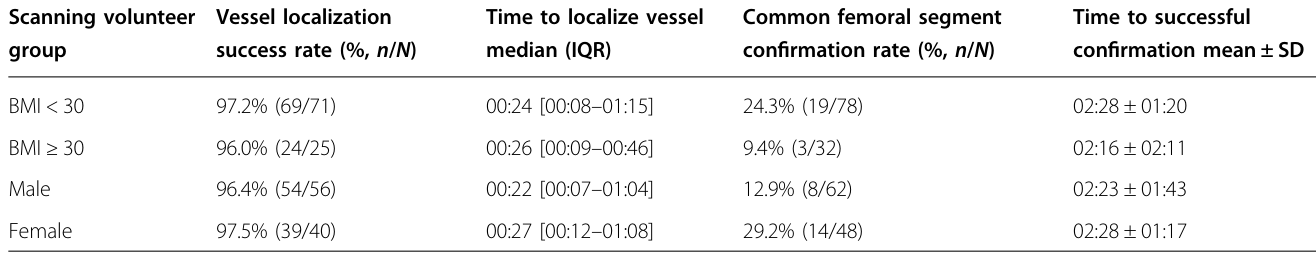
Table 4. Table 4 Human trials—success rate and time to success for vessel localization and target vessel segment confirmation (stratified by scanning volunteer subgroup)解説: この表は、人体試験における血管特定とターゲット血管セグメント確認の成功率および成功までの時間について、スキャンボランティア対象者のサブグループ(BMI、性別)別に層別化して示しています。BMIが30未満の対象者では大腿共通血管セグメント確認の成功率が24.3%であるのに対し、BMIが30以上の対象者では9.4%と低くなっています。

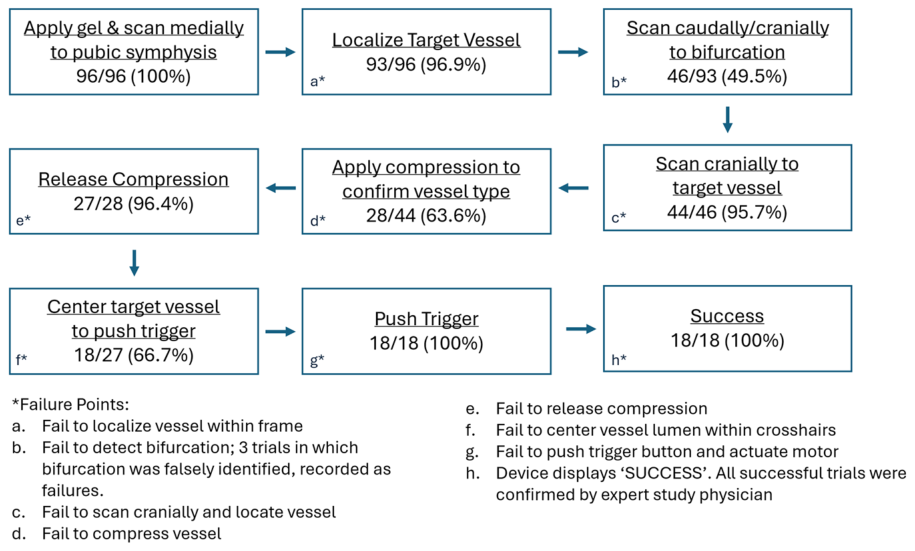
はボランティア対象者のBMIや性別別のパフォーマンス指標を示していますが、これらのサブグループ間での成功率には最小限の差しか見られませんでした。また、ワークフローの各ステップにおける成功率も示されています。

Figure 6
Figure 6. Fig. 6 Human trials full workflow illustrating success rate by step解説: この図は、人体試験の完全なワークフローにおける各ステップごとの成功率を示しています。ゲルの塗布とスキャンから始まり、ターゲット血管の特定、分岐点へのスキャン、血管タイプ確認のための圧迫、圧迫解除、ターゲット血管の中心合わせ、トリガーの押下を経て成功に至るまでの各段階の成功率がパーセンテージで示されています。

これは、皮膚接触の確認や血管の捕捉といった初期段階は非常に高率で成功しますが、血管の分岐点識別や圧迫による血管タイプの確認といったより複雑なステップでは成功率が低下することを示唆しています。

考察:AI-GUIDE-LLの臨床的意義と課題

本研究により、AI-GUIDE-LLが、様々な臨床経験を持つ専門家でも、人体における大腿共通血管の特定と、ファントムにおける血管特定と針挿入を可能にすることが示されました。ファントム試験における93%の針挿入成功率、および人体試験における97%の血管特定成功率は、デバイスの有効性を強く裏付けています。この結果は、経験の浅い専門家でも大腿血管への針挿入という重要なステップを効果的に行える可能性を示しており、血管アクセスとカテーテル挿入の前提条件を満たすものです。特に、戦場のような資源の限られた軍事環境や、市民の救命処置が必要とされるポイントオブケア(その場での医療提供)の状況において、このデバイスが迅速かつ正確な血管アクセスを可能にし、命を救う介入(例えば、外傷性出血時の輸液蘇生など)を支援する可能性を秘めています。

一方で、大口径のカテーテル留置に望ましいとされる大腿共通血管セグメントの確認成功率がわずか20%であった点は、現在の重要な限界として挙げられます。REBOA(蘇生のための経血管的大動脈バルーン閉塞術)やECMO(体外式膜型人工肺)のような手技には、より高い局所化精度が求められるため、さらなる改良が必要です。最も一般的な失敗の要因は、分岐点の誤った識別であり、次いで血管タイプを区別するための圧迫の失敗、および血管の再中心合わせの失敗でした。しかし、小径のカテーテル(4-9Fr)を用いる血管アクセスでは、合併症のリスクが低いため、大腿共通血管セグメントの正確なターゲティングの重要性は相対的に低くなります。このデバイスの高い血管特定成功率は、小径から中径の大腿アクセス、迅速な蘇生、および現代のREBOAシステムへの利用を支持するものです。

短いデバイス研修で高いパフォーマンスが得られたことは、訓練負担が少ないことを意味し、資源の限られた環境での展開にとって重要な利点です。また、専門職種によるパフォーマンスの違いがほとんど見られなかったことは、多様なバックグラウンドを持つ専門家による使用を支持し、大腿血管の特定とアクセスに関して中レベルの専門家へのタスクシフト(業務の移管)の可能性を示唆しています。さらに、ブラインド条件と非ブラインド条件でのパフォーマンスが同等であったことは、LCDクロースヘアディスプレイのみでも効果的な使用が可能であり、超音波画像への依存なしにデバイスが機能することを示しています。これらの知見は、正式な超音波トレーニングを受けていない専門家によるデバイス展開の実現可能性を支持し、厳しい軍事環境に適した最小限のハードウェア使用を可能にします。

研究の限界と今後の展望

本研究にはいくつかの限界があります。まず、人体試験において針挿入の最終的な成功が確定できなかったこと、またファントム試験で血管カテーテル留置が試みられなかったことです。これは、今後の研究において、ファントムおよび人体での完全な血管カテーテル留置能力の評価が求められることを意味します。次に、緊急の血管アクセスが必要な状況で一般的な低血圧条件下でのデバイス性能が評価されていません。また、訓練と人体試験の間に最大24週間という期間が許容されていたものの、ほとんどの参加者が2ヶ月以内に2回目の訪問を完了したため、長期的なスキル保持やパフォーマンスの低下に関する評価は限定的でした。さらに、AI-GUIDE-LLの増分的な利益を直接推定するためには、AI補助なしの経験の浅い専門家を対照群とする将来の研究が望まれます。最後に、小規模なサンプルサイズであったため、特にサブグループ比較において詳細な統計分析が制限されました。実世界の臨床環境でデバイスの使いやすさと性能を最適化するためには、ユーザーフィードバックの体系的な組み込みが不可欠であると結論付けられています。

将来的には、本システムが大口径動脈手技への適用範囲を広げるために、大腿分岐点より上部のセグメント特異的な局所化を確実にするための追加の研究が求められます。完全な手技完了(非専門家によるファントムおよび人体での血管カテーテル留置を含む)を評価する今後の研究が待たれます。

まとめ

本研究は、AI-GUIDE-LLデバイスが、経験の浅い医療専門家でも大腿血管の迅速かつ正確な特定と針挿入を可能にすることを示しました。この結果は、資源の限られた軍事環境や市民のポイントオブケア(その場での医療提供)環境における小径血管アクセスと輸液蘇生の実現可能性を支持するものです。現在のところ、大口径動脈手技に必要とされる大腿共通血管セグメントの確認はわずか20%の成功率にとどまっており、これは重要な限界点です。システムの大口径動脈手技への適用範囲を広げるためには、分岐点より上部のセグメント特異的な局所化を確実にするためのさらなる研究が必要です。今後の研究では、ファントムおよび人体での非専門家による完全な血管カテーテル留置の評価が期待されます。

用語集

  • 血管カニューレ挿入: 血管内にカテーテルや針を挿入する手技のこと。
  • AI-GUIDE-LL: MITリンカーン研究所版のAIガイド超音波介入デバイスの略称。AIと超音波を統合したハンドヘルド型ロボットシステム。
  • ファントム: 人体のCTスキャンデータから作成された、血管構造などを模倣した医療訓練用の模型。
  • 大腿血管: 太ももの付け根にある主要な血管(大腿動脈と大腿静脈)のこと。
  • 大腿共通血管セグメント: 大腿動脈と大腿静脈が分岐する前の、太い共通部分の血管領域。大口径のカテーテル留置に特に重要とされる。
  • Bモード超音波画像: 一般的な超音波画像表示形式の一つで、組織の断層画像をグレースケールで表示するもの。
  • REBOA: Resuscitative Endovascular Balloon Occlusion of the Aorta(蘇生のための経血管的大動脈バルーン閉塞術)の略。重度の出血時に大動脈を一時的に閉塞し、臓器への血流を確保する手技。
  • ECMO: Extracorporeal Membrane Oxygenation(体外式膜型人工肺)の略。重症の心肺機能不全対象者に対し、体外で血液に酸素を供給し二酸化炭素を除去する装置。
  • 血管アクセス: 治療や診断のために血管に器具を挿入し、血管路を確保すること。
  • ゴールデンスタンダード: 診断や治療の分野で、最も信頼性が高く、標準とされている方法や基準のこと。
  • 超音波ガイド: 超音波画像を見ながら針やカテーテルを体内に挿入する手技。血管や神経の位置をリアルタイムで確認できるため、安全性が向上する。
powered by visionary imaging services, inc.
免責事項

発行 Beyond the Pixel 編集部(Visionary Imaging Services, Inc.)

編集責任者 小林 達明(診療放射線技師/博士(情報学)) ORCID

本記事は生成 AI を用いて作成しています。公開後に気づいた誤りは編集部が随時修正します。

論文の引用・解釈の方針は免責事項をご覧ください。

コメントを残す

メールアドレスが公開されることはありません。 ※ が付いている欄は必須項目です