肝臓放射線治療の精度向上へ:深層学習によるX線画像マーカー検出

· 論文解説

🎧 この記事を音声で聴く(AI生成Podcast)

解説対象論文: Deep learning‐based CNN method for fiducial marker detection in kilovoltage X‐ray images for liver tumor motion monitoring
Medical Physics|被引用数: 0(2026年10月15日時点)

肝臓がんの放射線治療は、呼吸による臓器の動きが治療精度に影響を与える大きな課題を抱えています。この課題に対し、体内埋め込み型のフィデューシャルマーカーを用いて腫瘍位置を追跡する手法が広く用いられていますが、従来の画像検出方法では、骨や手術用クリップなどによってマーカーが遮蔽されると精度が低下する問題がありました。近年、画像解析に優れた性能を示す畳み込みニューラルネットワーク(CNN)ベースの深層学習アプローチが注目されていますが、肝臓のような動きの大きい臓器や、多施設・多機種のデータセットを用いた検証はこれまで限定的でした。本研究は、多様な臨床データを活用し、キロボルト(kV)X線画像におけるフィデューシャルマーカー検出のためのCNNベースの手法を開発・評価し、リアルタイム画像誘導放射線治療(IGRT)におけるその有効性を検証しています。

研究サマリー(FINER & PICO)
Feasible実施可能性 既存のリアルタイム画像誘導放射線治療システム(KIM)に統合可能であり、設定された臨床的実現可能性基準(精度と処理時間)を満たした。
Ethical倫理面 本研究は、放射線治療における肝臓腫瘍の正確な位置特定を改善し、健康な組織への不要な照射を減らすことで、対象者の安全と治療効果向上に貢献する。
Interesting面白さ 肝臓のように呼吸によって大きく動く臓器において、深層学習を用いたフィデューシャルマーカーのリアルタイム検出の有効性を示した点が興味深い。
Novel新規性 複数施設、複数プラットフォーム(Varian/Elekta)、多様な呼吸モード(自由呼吸/息止め)の広範なデータセットを用いて、肝臓SABRにおけるCNNベースのフィデューシャルマーカー検出を初めて評価した。
Relevant切実さ 肝臓がんの定位放射線治療において、腫瘍の動きをリアルタイムで高精度に追跡することで、治療の精度向上と周辺の健康な組織への照射リスク軽減に直接貢献する。
Measurable測定可能性 マーカー検出の精度(2mm以内95%超)、処理時間(50〜60ms)、感度、特異度、AUCなど複数の定量的な評価指標で性能を評価している。
Modifiable派生・改善 コンパクトなCNNアーキテクチャはリアルタイム処理速度と頑健性を確保し、将来的にはデータ拡張やドメイン適応によるさらなる改良が可能である。
Structured文章構造 明確な背景、目的、大規模な多施設データセットを用いた方法、厳格な評価基準に基づく結果、および詳細な考察と結論で構成されている。
PICO / PECO対象・介入・比較・結果 肝臓がん放射線治療の対象者において、深層学習ベースのCNNによるフィデューシャルマーカー検出は、従来のテンプレートマッチング法に比べ高い精度と臨床的に許容される処理時間を実現した。

肝臓がん放射線治療の課題:動く標的をどう捉えるか

どうも、Beyond the Pixelです。がんの放射線治療、特に肝臓がんに対する定位放射線治療(SABR)は、腫瘍に高線量を集中させることで高い治療効果を目指します。しかし、肝臓は呼吸によって大きく動くため、治療中に腫瘍の位置が変化し、放射線が正確に当たらなかったり、周囲の健康な組織に過剰に照射されたりするリスクがありました。この課題を解決するため、通常は腫瘍の代理となる小さな金属製の目印であるフィデューシャルマーカーを埋め込み、その位置をX線画像でリアルタイムに追跡します。従来のテンプレートマッチングのようなマーカー検出方法では、骨や手術用クリップ、ステントなどでマーカーが隠れると精度が低下するという問題がありました。また、畳み込みニューラルネットワーク(CNN)を用いた深層学習アプローチは画像解析で優れた性能を示していますが、これまで前立腺のような比較的動きの少ない臓器への応用が主で、複数の施設や異なる装置からのデータを使った広範な検証は限られていました。

多様なデータセットでCNNを評価:リアルタイム画像誘導放射線治療(IGRT)の未来

この研究の目的は、肝臓がんの放射線治療において、リアルタイムの画像誘導放射線治療(IGRT)をサポートするため、キロボルト(kV)X線画像からフィデューシャルマーカーを検出するCNNベースの手法を開発し、その性能を評価することでした。特に、呼吸による大きく速い動き(自由呼吸)と、小さくゆっくりとした動き(息止め)の両方を含む、複数の施設、複数のプラットフォーム(Varian社製とElekta社製のリニアック)から得られた多様なデータセットを用いる点が特徴です。これにより、異なる臨床環境下でのモデルの汎用性と頑健性を評価しました。
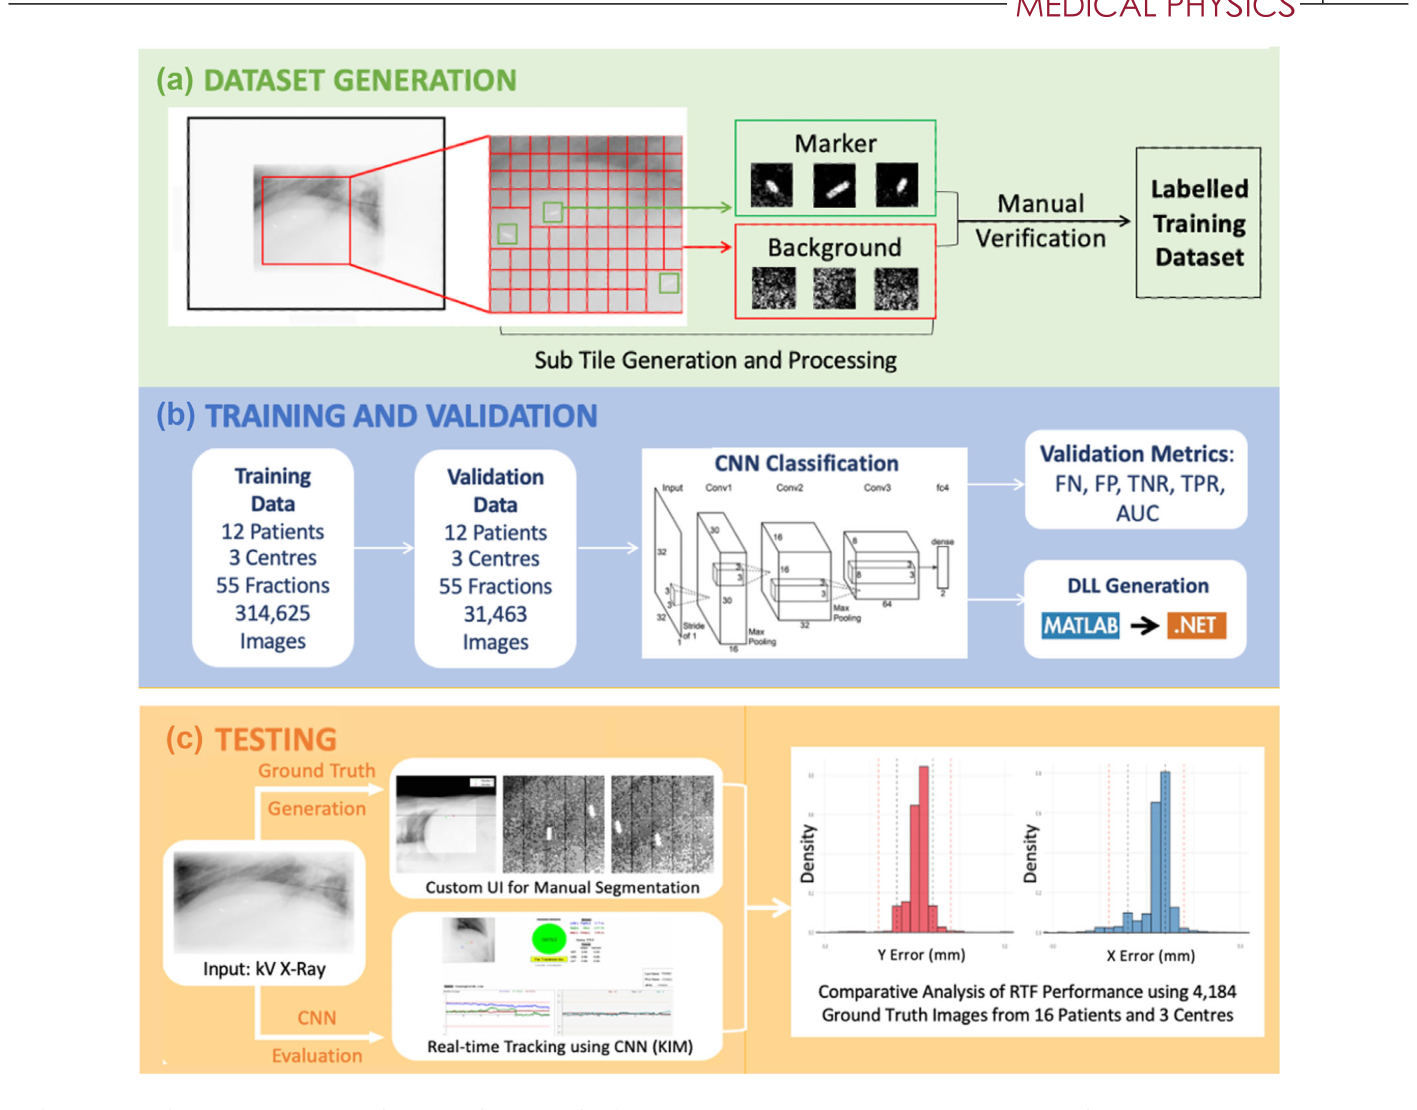
Figure 1
Figure 1. FIGURE 1 Schematic overview of the workflow used for CNN training and validation on kV X-ray images from 12 patients and testing on images from 16 patients.解説: この図は、キロボルト(kV)X線画像を用いたCNNの訓練、妥当性評価、およびテストのワークフローの概要を示しています。データ生成、訓練・妥当性評価、そしてテストの3つの主要な段階で構成されており、それぞれに使用されたデータ量や手法、評価指標がまとめられています。

研究方法:大規模データと厳格な評価基準

この研究では、複数施設で実施されたTROG 17.03 LARK臨床試験(NCT02984566)から得られた大規模なデータセットを使用しました。具体的には、28名の対象者から集められた314,625枚のkV X線画像でコンパクトなCNNを訓練しました。モデルの妥当性評価には、同じコホートの12名の対象者からの31,463枚の画像が用いられ、さらに16名の対象者からの4,184枚の画像でテストが行われました。テスト用の地場データ(ゴールデンスタンダード)は、各対象者の各治療回において、ガントリ回転10度ごとに手動でマーカー位置をセグメンテーション(領域分割)して作成されました。臨床実装の実現可能性基準は、AAPM(米国医学物理士協会)のガイドラインに基づき、マーカー位置が地場データから各次元で2mm以内に95%以上収まること、およびシミュレートされたリアルタイムのKilovoltage Intrafraction Monitoring(KIM)フレームワークにおいて画像ごとの処理時間が150ms未満であることと事前に定義されました。
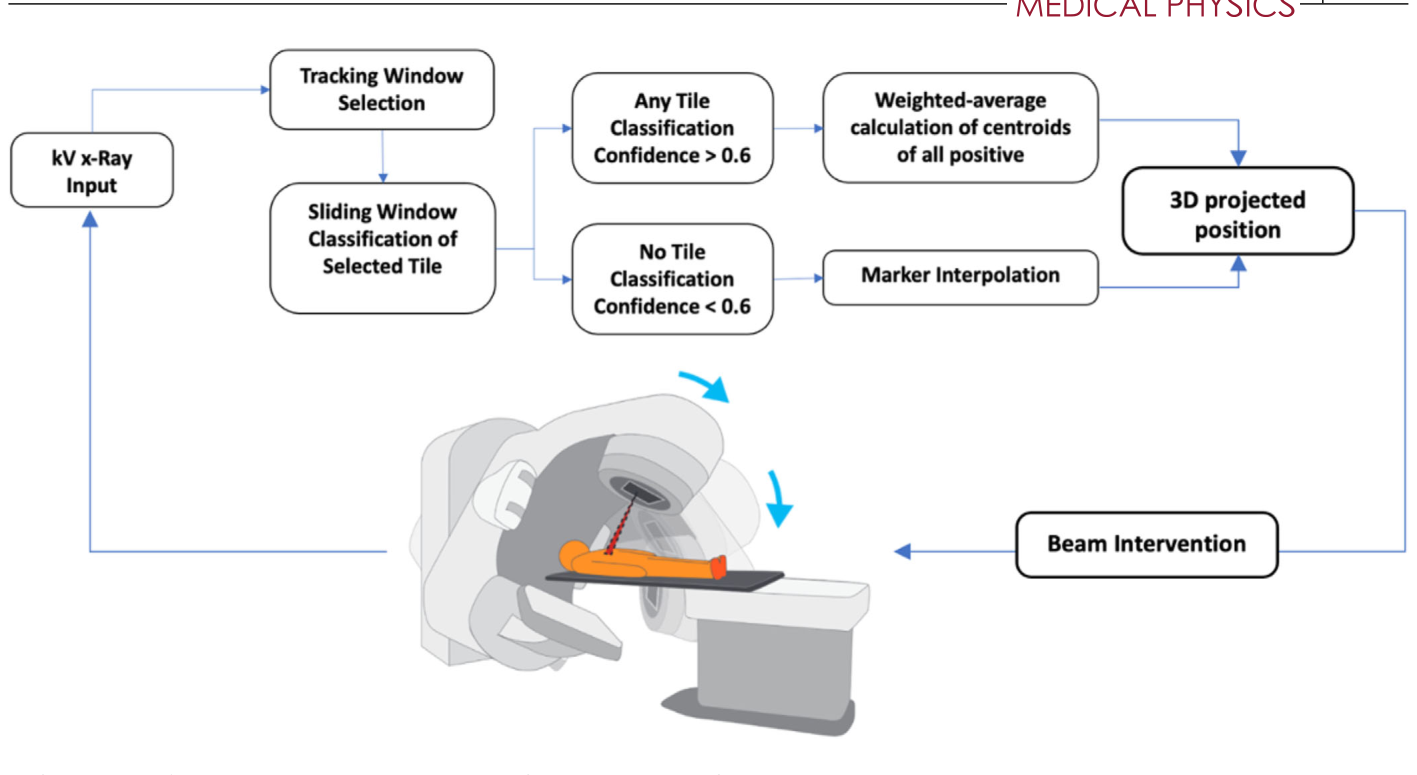
Figure 2
Figure 2. FIGURE 2 CNN-assisted marker detection workflow within the KIM framework.解説: この図は、KIM(Kilovoltage Intrafraction Monitoring)フレームワーク内でのCNNを活用したマーカー検出ワークフローを示しています。kV X線画像が入力され、トラッキングウィンドウの選択とタイル分類が行われます。信頼度が低い場合はマーカー補間が行われ、最終的に3D投影位置が生成され、治療介入に利用されます。

CNNの性能:高精度と高速処理を実現

訓練されていないテストデータに対して、CNNはX軸で95.4%、Y軸で97.6%のフレームでマーカー位置を2mm以内にセグメンテーションすることに成功し、AAPMの基準を満たしました。感度は97.76%、特異度は99.94%、そして精度-再現率曲線下の面積(AUC)は0.9964に達しました。誤って背景をマーカーと分類してしまう偽陽性、およびマーカーを背景と分類してしまう偽陰性の例を
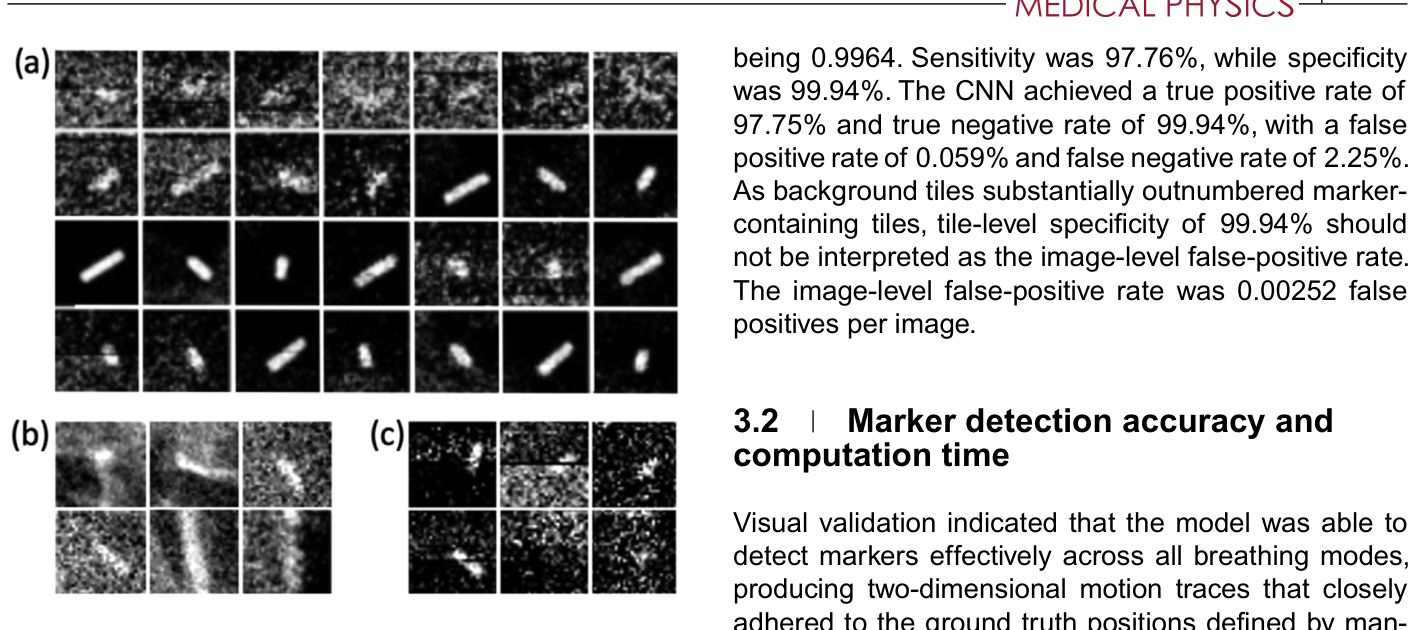
Figure 3
Figure 3. FIGURE 3 Examples of subtiles classified by CNN as (a) True positives, which indicates correctly detected markers, (b) False positives, which indicates background incorrectly classified as markers, and (c) False negatives, which indicates markers incorrectly classified as background.解説: この図は、CNNによって分類されたサブタイル(画像の一部)の例を示しています。(a)は正しく検出されたマーカーを示す真陽性、(b)はマーカーとして誤って分類された背景を示す偽陽性、(c)は背景として誤って分類されたマーカーを示す偽陰性の画像をそれぞれ示しています。

に示します。息止め治療と自由呼吸治療の間で位置特定誤差に統計的に有意な差は見られませんでしたが、自由呼吸の対象者が少なかったため、この比較には限界があります。Varian社製とElekta社製のリニアック間では、データセットの不均衡により位置特定誤差に有意な差が認められました。NVIDIA GeForce RTX 3070 GPUを使用した場合、画像ごとの処理時間は50〜60msであり、これも基準値を大幅に下回りました。これらの結果は、提案されたCNNベースの手法が、位置精度と計算時間の両方で事前に定義された実現可能性基準を満たしていることを示しています。
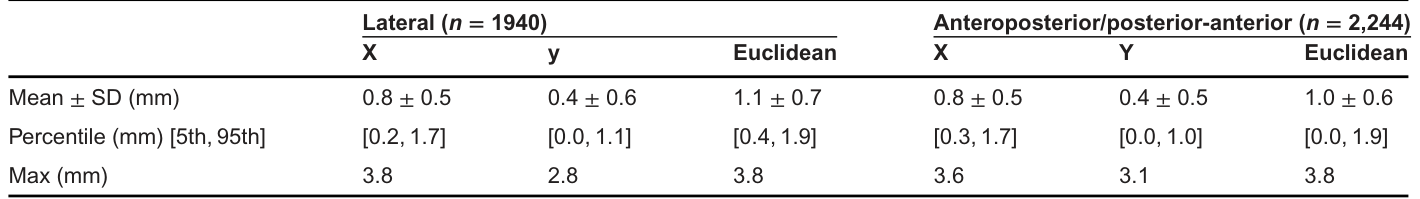
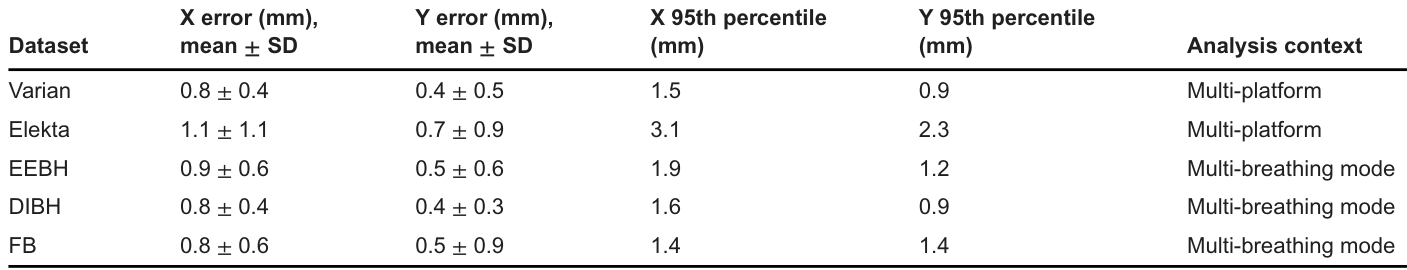
Table 1
Table 1. TABLE 1 Detection accuracy of CNN across lateral and anteroposterior angles error for CNN marker detection in X and Y directions within the real-time KIM framework, compared against manually generated ground truth positions.解説: この表は、リアルタイムKIMフレームワーク内でのCNNマーカー検出のXおよびY方向における検出精度を、手動で生成された地場データと比較して示しています。横方向と前後方向の各角度で、平均±標準偏差、5パーセンタイルから95パーセンタイルの範囲、最大誤差が報告されています。
Table 2
Table 2. TABLE 2 Multi-platform and multi-breathing-mode detection accuracy of CNN marker detection in X and Y directions within the real-time KIM framework, compared against manually generated ground truth positions.解説: この表は、複数プラットフォームおよび複数呼吸モードにおけるCNNマーカー検出のXおよびY方向の検出精度を、リアルタイムKIMフレームワーク内で地場データと比較して示しています。VarianとElektaのリニアック、およびEEBH(呼気終末息止め)、DIBH(深吸気息止め)、FB(自由呼吸)の各条件下での平均誤差と95パーセンタイルが示されています。

議論:多様な治療環境での頑健性

この研究で開発されたCNNベースのマーカー検出手法は、複数施設から得られたkV X線画像、自由呼吸と息止めといった多様な呼吸モード、Varian社製とElekta社製という異なるリニアックプラットフォームにわたって評価されました。
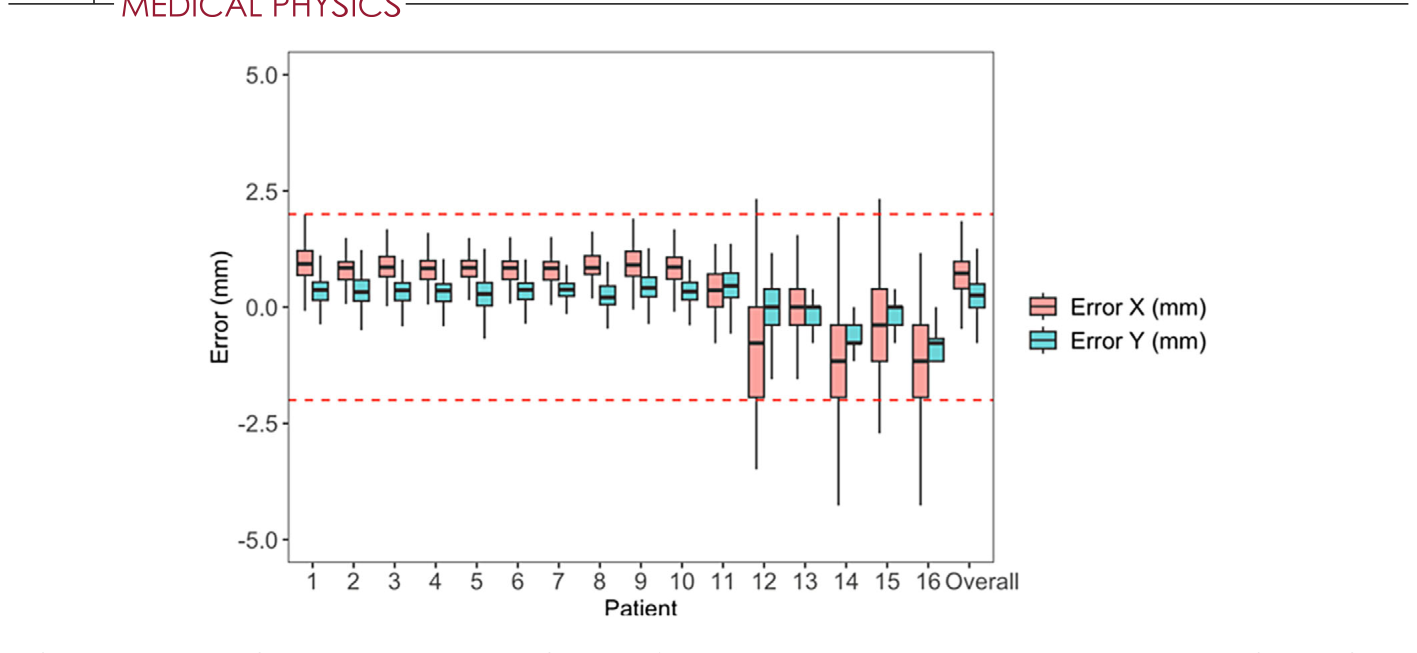
Figure 4
Figure 4. FIGURE 4 Boxplot of error in X and Y directions of real-time CNN detections by patient when compared to ground truth definitions of marker position every 10 degrees of gantry rotation. The dashed red lines indicate the 2 mm threshold for error. Test set patients 1–11 belong to centre 1 (Varian), patients 12–14 belong to centre 2 (Elekta), patients 15–16 belong to Centre 3 (Elekta).解説: この箱ひげ図は、ガントリ回転10度ごとの地場データと比較した、リアルタイムCNN検出の対象者ごとのX方向およびY方向の誤差(mm)を示しています。赤色の破線は2mmの誤差閾値を示しており、各対象者および全体の誤差分布を可視化しています。

この手法は、位置精度と計算時間の両方で、事前に定義された臨床的実現可能性基準を満たしました。これにより、マーカーの見た目の事前知識や、テンプレート生成のための追加画像なしに、CNNベースのマーカー検出が臨床的に許容される精度を達成できることが示されました。従来のテンプレートマッチングと比較して、このCNNモデルは全体的な誤差の分布を減らし、マーカーの重なり、画像ノイズ、変化する投影ジオメトリ、部分的遮蔽など、より困難なフレームでの頑健性を向上させました。
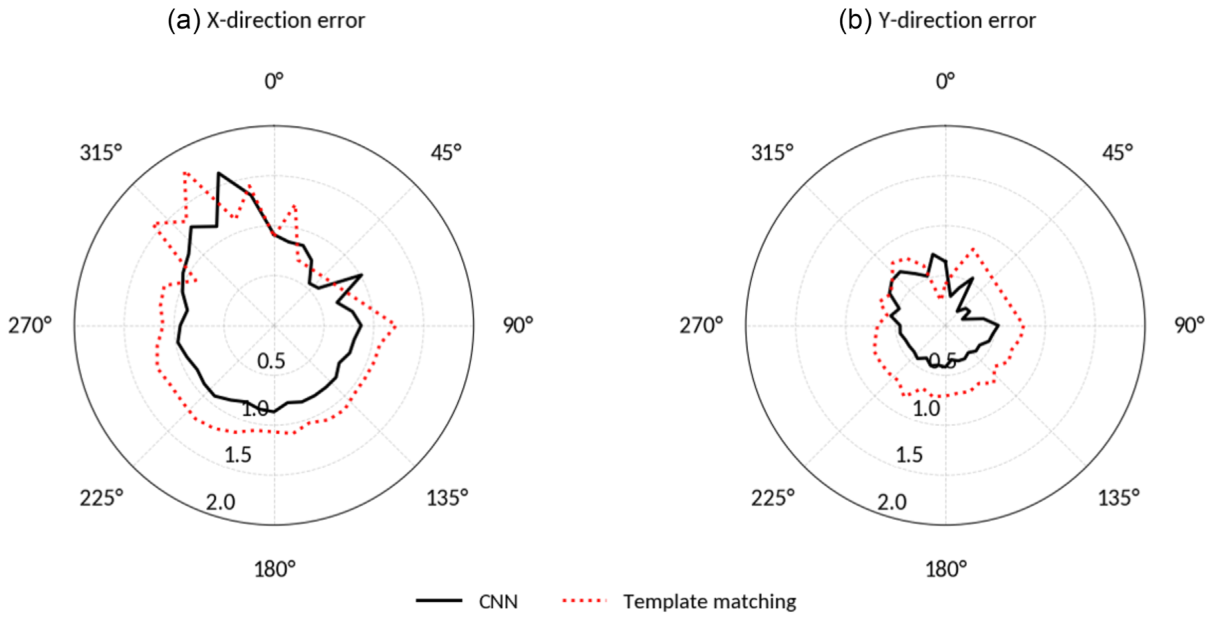
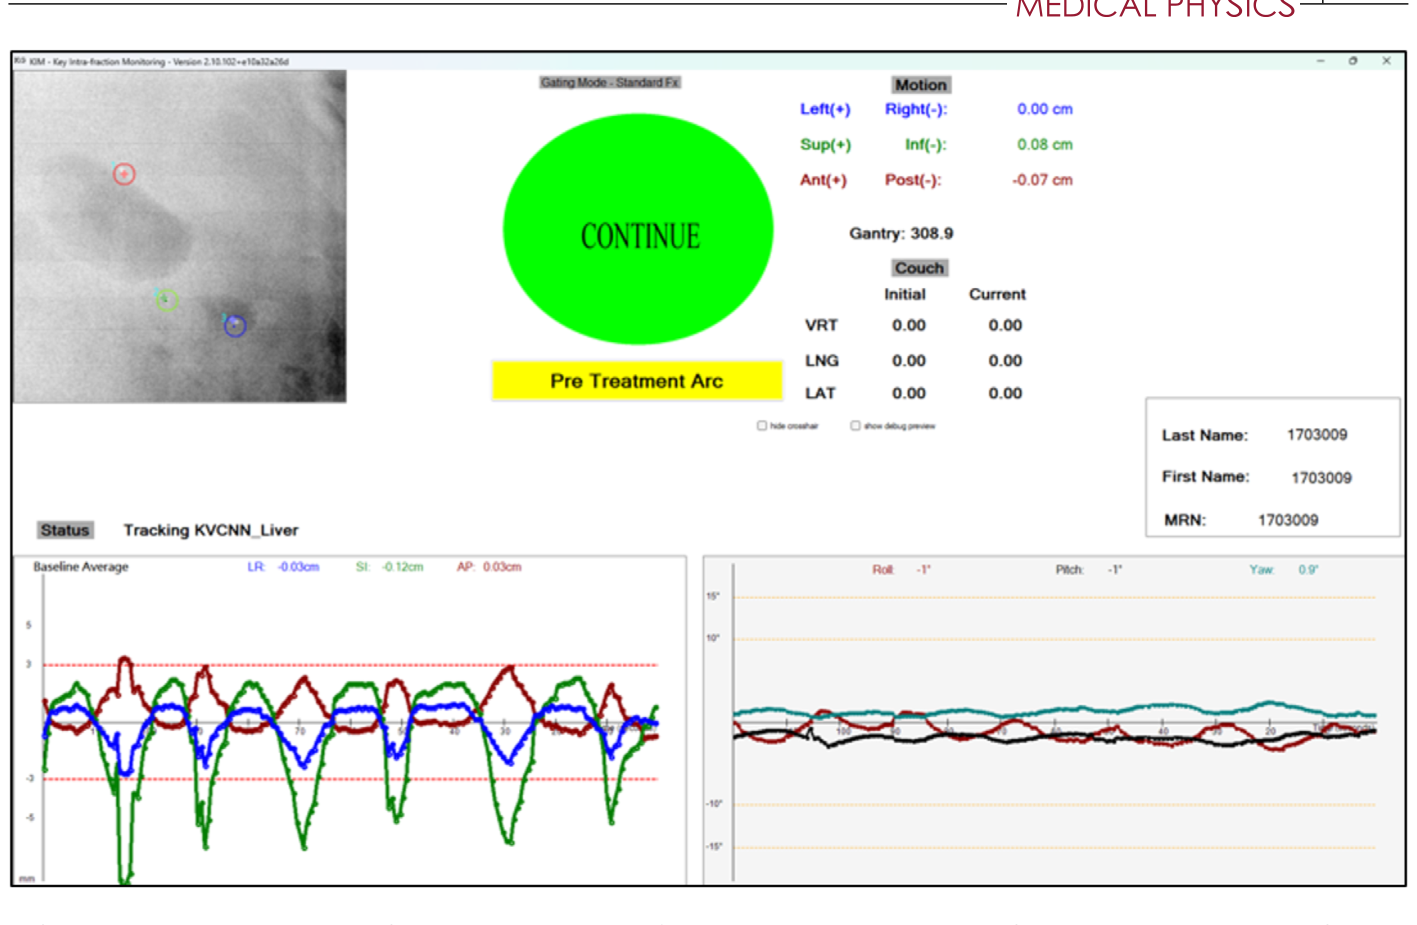
Figure 5
Figure 5. FIGURE 5 Gantry-angle dependence of mean CNN-based and template matching-based localization errors (mm). Solid black lines represent CNN-based localization and red dotted lines represent template matching.解説: この図は、ガントリ角度に依存するCNNベース(実線)およびテンプレートマッチングベース(赤点線)の位置特定誤差(mm)を示しています。(a)はX方向の誤差、(b)はY方向の誤差を表し、CNNがより低い誤差を示していることが分かります。
Figure 6
Figure 6. FIGURE 6 An example instance of motion tracking using the CNN model within the real-time KIM framework on images collected from a liver SABR patient treated in free breathing. The top panel shows the X-ray image and marker detections generated using the kV CNN developed in this work. The bottom panel shows the 3D tumor motion estimated using KIM’s 2D-to-3D method,4 with motion displayed in the left-right (blue), superior-inferior (green), and anterior-posterior (red) directions.解説: この図は、自由呼吸で治療された肝臓SABR対象者の画像に対し、リアルタイムKIMフレームワーク内でCNNモデルを使用した動き追跡の例を示しています。上部パネルはX線画像とCNNによって生成されたマーカー検出を示し、下部パネルはKIMの2D-to-3D法を用いて推定された3D腫瘍動き(左右、頭尾、前後方向)を示しています。

CNNモデルは高い感度と特異度を示しましたが、データセット内の不均衡、特にVarianシステムへのバイアスが、Elektaで取得された画像での精度低下と外れ値の増加につながった可能性があります。また、手動での地場データ作成プロセスにおいて、不確実なマーカー可視性の画像が除外されたことで、検出精度の報告に選択バイアスが導入された可能性もあります。しかし、これは医療画像および機械学習研究における確立された慣行と一致しています。今後の研究では、低コントラストや高ノイズのシナリオをシミュレートするためのデータ拡張戦略、そして異なるベンダー間でのデータバランスの取れたトレーニング、さらにはマーカーレス追跡のアプローチも検討されるでしょう。

結論:肝臓がん治療の未来を拓く深層学習

この研究は、肝臓SABR中のkV画像におけるマーカー検出のためのリアルタイム深層学習フレームワークを開発し、検証したものであり、複数施設・複数プラットフォームのデータセット全体で臨床的に関連性の高いCNNマーカー検出精度を達成しました。このモデルは、追加の画像やマーカー特性の事前知識を必要としないことで、従来のテンプレートマッチングの限界に対処しています。Varian社製およびElekta社製両方の治療システムにおいて、異なる呼吸管理戦略全体で持続的な検出性能を示しており、深層学習フレームワークが臨床現場での放射線照射精度を向上させる強力な可能性を秘めていることを示唆しています。画像の質のばらつきにもかかわらず、95%以上のフレームで一貫して2mm未満の精度を維持し、臨床統合のための研究固有の実現可能性基準を満たしました。今後、研究チームは施設間の画像変動への対応や、より非侵襲的なリアルタイム腫瘍モニタリングアプローチとしてマーカーレス追跡の検討を進める予定です。

用語集

  • 放射線治療: がん細胞を破壊するために高エネルギーの放射線を使用する治療法。
  • SABR(定位放射線治療): 少数の高線量をピンポイントで腫瘍に照射する、高精度ながん治療法。
  • 画像誘導放射線治療(IGRT): 治療中に画像を使い、腫瘍の位置を正確に把握しながら放射線を照射する方法。
  • フィデューシャルマーカー: 腫瘍の位置を追跡するために体内に埋め込まれる小さな金属製の目印。
  • キロボルト(kV)X線画像: 低エネルギーX線を使用して取得される画像で、主に治療中の位置確認に用いられる。
  • テンプレートマッチング: あらかじめ定義されたパターンと画像内の類似領域を照合して目的のオブジェクトを検出する画像処理技術。
  • 畳み込みニューラルネットワーク(CNN): 画像認識に特化した深層学習モデルの一種。
  • KIM(Kilovoltage Intrafraction Monitoring): 治療中のリアルタイムでキロボルトX線画像を用いて腫瘍の動きをモニタリングするシステム。
  • リニアック(線形加速器): 放射線治療に用いられる高エネルギーX線を生成する装置。
  • 地場データ(ground truth): 手動セグメンテーションなどにより正確であると仮定された、AIモデルの学習や評価の基準となるデータ。
  • 感度(Sensitivity): 実際に陽性であるものを正しく陽性と判断する割合。
  • 特異度(Specificity): 実際に陰性であるものを正しく陰性と判断する割合。
  • AUC(Area Under the Curve): 受信者動作特性曲線(ROC曲線)の下の面積で、分類モデルの性能を示す指標。
  • 息止め(breath-hold): 放射線治療中に呼吸による動きを抑えるため、一時的に息を止める呼吸管理技術。
  • 自由呼吸(free-breathing): 呼吸を止めずに自然な呼吸状態で行う治療。
  • ガントリ回転: 放射線治療装置の一部が対象者の周りを回転すること。
powered by visionary imaging services, inc.
免責事項

発行 Beyond the Pixel 編集部(Visionary Imaging Services, Inc.)

編集責任者 小林 達明(診療放射線技師/博士(情報学)) ORCID

本記事は生成 AI を用いて作成しています。公開後に気づいた誤りは編集部が随時修正します。

論文の引用・解釈の方針は免責事項をご覧ください。

コメントを残す

メールアドレスが公開されることはありません。 ※ が付いている欄は必須項目です