
人工股関節全置換術DAAを支援するシステム:仮想・ダミーモデルで下肢負荷を定量評価
解説対象論文: Development of a support system for total hip arthroplasty: evaluation of lower limb loads using virtual and dummy human body models
International Journal of Computer Assisted Radiology and Surgery|被引用数: 1(2026年10月7日時点)
人工股関節全置換術(THA)の中でも、ダイレクト前方アプローチ(DAA)は早期回復などの利点がありますが、術者の経験に依存する複雑な手技です。本記事では、このDAA手術の安全性向上を目指し、術中の下肢負荷を定量的に評価するための新しい外科的支援システムについて、最新の研究論文に基づき詳しく解説します。ダミー人体モデルと仮想人体モデルを組み合わせることで、どのような評価が可能になったのでしょうか。
経験と勘に頼らない手術へ:人工股関節全置換術DAAの安全性を高める新システム
どうも、Beyond the Pixelです。人工股関節全置換術(THA)は、股関節の疾患により損傷した関節を人工関節に置き換える手術です。高齢化社会の進展に伴い、その実施数は今後も増加すると予測されています。THAの中でも、ダイレクト前方アプローチ(DAA)は、術後の早期回復や後方脱臼のリスクが低いといった利点から注目を集めています。しかし、DAAは下肢の大幅な伸展が必要となる複雑な手技であり、その成功は専門家の経験に大きく依存しています。現在、術中の下肢への負荷を定量的に評価するための安全指標が不足しており、過度な操作は足首の骨折や神経損傷などの合併症リスクを伴うことが報告されています。この課題に対し、著者らは安全で信頼性の高い手術を実現するため、下肢への負荷を評価する外科的支援システムの開発を進めています。本研究は、ダミー人体モデルと仮想人体モデルを組み合わせることで、術中の下肢負荷を定量的に評価できるシステムを確立することを目的としました。
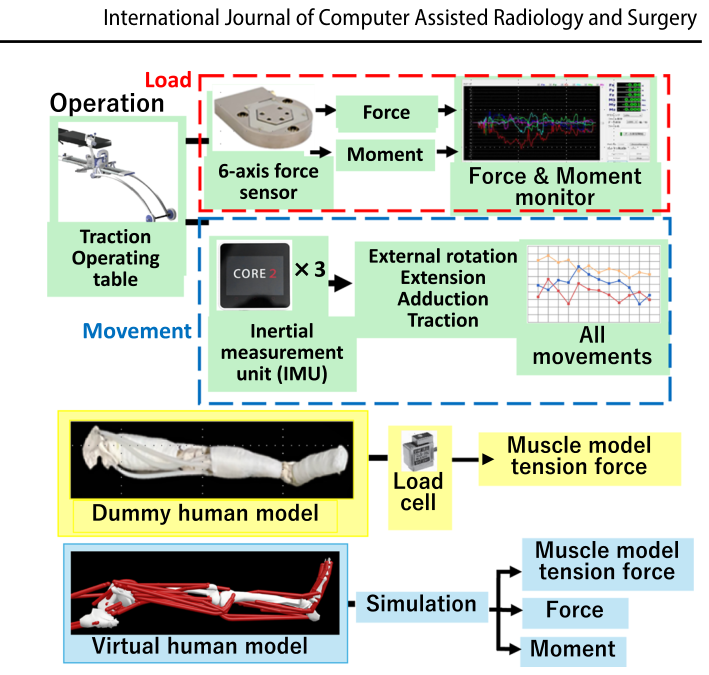
ダミーと仮想、二つのモデルが織りなす評価システム
本研究で開発されたシステムは、主に以下の3つの要素で構成されています。
1. 力覚センサー付き下肢牽引手術台
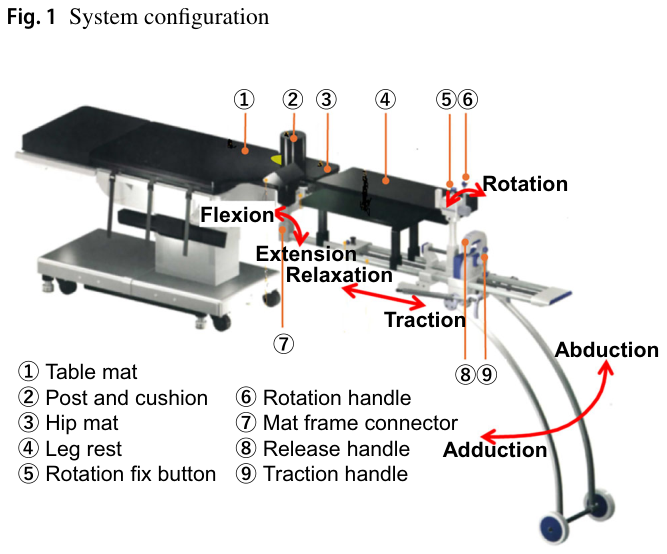
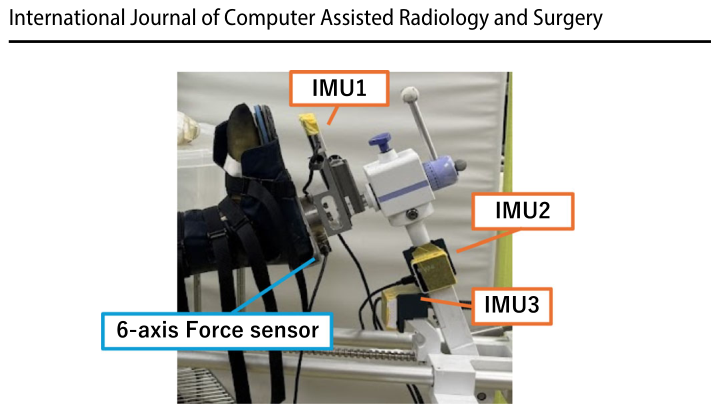
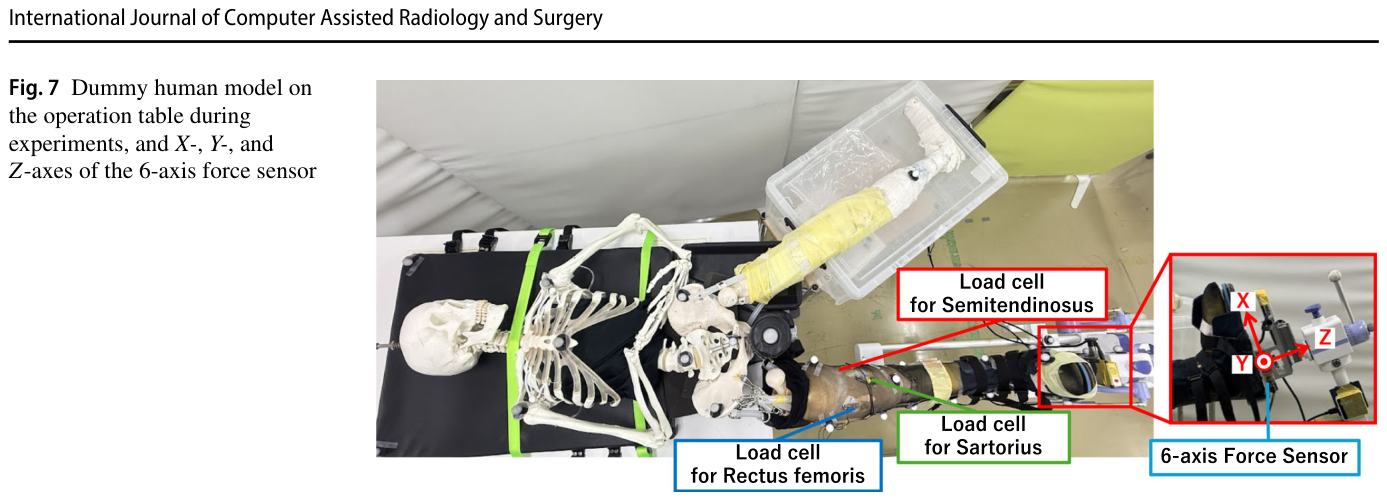
この手術台(LECURE, Surgical Alliance製)は、足部を保持するブーツを牽引装置に接続し、下肢の牽引、内・外旋、伸展、外転・内転といった動作を可能にします。ブーツの足底接続部には6軸力覚センサーが設置されており、下肢にかかる牽引力とモーメントを測定・記録できます。また、手術台の回転アーム、牽引アーム、フレームの3箇所にはIMUセンサーが搭載され、操作パラメータの測定・記録を行います。
2. ダミー人体モデル
ダミー人体モデルは、成人男性の骨格標本に粘土を取り付けて作成された下肢モデルです。足首から股関節までの長さが760 mm、質量は6.9 kgと、実際の対象者の下肢に近いサイズと重量を再現しています。このモデルの最大の特徴は、縫工筋、大腿直筋、半腱様筋、中殿筋の4種類の筋肉を模した6本のシリコンチューブが内部に配置されている点です。縫工筋、大腿直筋、半腱様筋の筋モデルには張力センサーが組み込まれ、動きの中で発生する張力を測定できます。股関節は術中の状態を模して外された状態でモデル化されています。このダミーモデルは、手術台上での手技検証やトレーニング、さらには仮想人体モデルによるシミュレーション結果の妥当性検証に用いられます。
3. 仮想人体モデル
シミュレーションには、筋骨格シミュレーションソフトウェアOpenSimが使用されました。OpenSimはスタンフォード大学の研究グループが開発したオープンソースプラットフォームで、筋骨格モデリングと運動シミュレーションに広く利用されています。この研究では、アーノルドらによって開発された下肢骨格モデルをダミー人体モデルに合わせてスケーリングし、術中の股関節が外れた状態を再現しています。筋肉モデルには生理学的特性を反映した「Millard2012 Equilibrium Muscle」モデルを採用し、股関節周辺の合計40種類の筋肉を対象としたモデルが構築されました。膝関節と足関節はWeld Jointで固定されています。手術台の動きを再現するため、手術台も3D CADソフトウェアでモデリングされ、OpenSim環境にインポートされました。
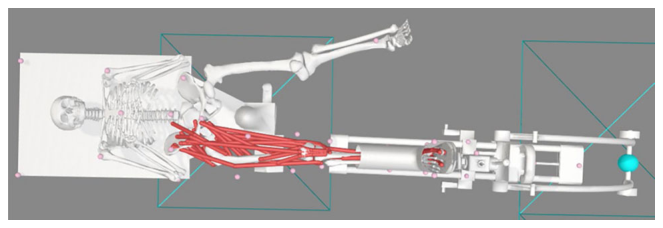
実験方法
手術中の下肢牽引手術台の動きは、ダミー人体モデルを用いて実施されました。これと同じ動きが仮想人体モデルにも適用され、牽引力、モーメント、筋張力のシミュレーション結果と比較されました。ダミー人体モデルの動きは、光学式3Dモーション分析システムと赤外線反射マーカーを用いて記録されました。解析された動作は、手術中の基本的な牽引手技と、人工股関節ステム挿入時の術野展開を目的とした複合動作(外旋、伸展、内転)の2種類です。
測定とシミュレーションが示す下肢負荷の動態
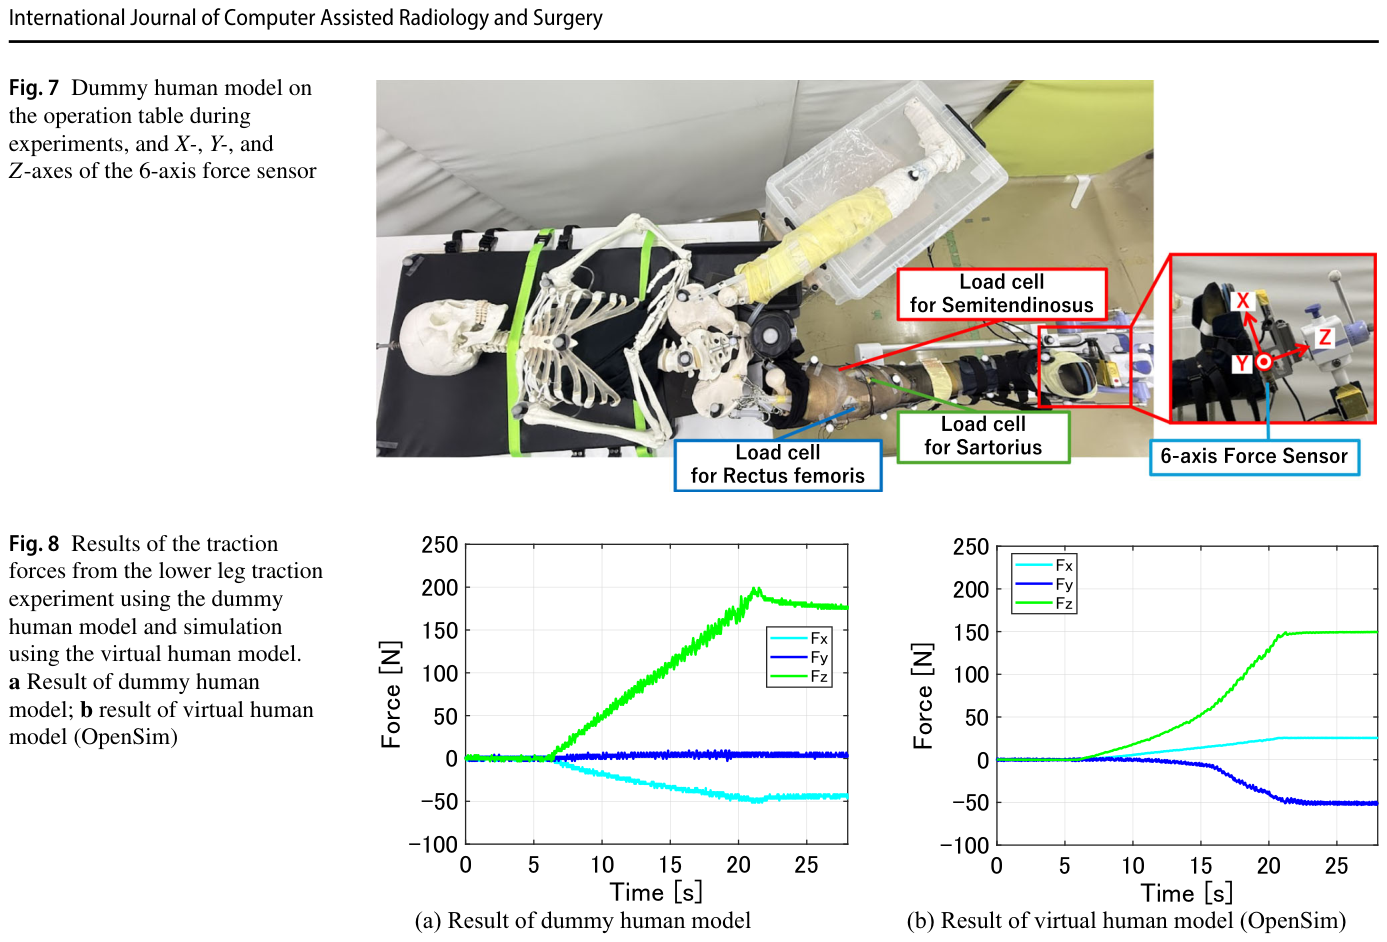
牽引操作実験では、ダミー人体モデルのブーツにかかる牽引力と、仮想人体モデルによるシミュレーション結果が比較されました。牽引方向(Fz)の力が支配的であり、その傾向は両モデルで一致しましたが、垂直方向(Fx)と側面方向(Fy)の力については測定結果とシミュレーション結果で差異が見られました。
筋張力についても、すべての筋肉で張力の増加が確認され、測定された筋肉の中では半腱様筋が最も高い張力を示しました。この傾向も両モデルで一致しています。
ステム挿入時の複合操作実験では、外旋、伸展、内転といった一連の動きにおける足底にかかる力、モーメント、そして筋張力の変化が評価されました。力覚センサーによる測定とOpenSimでのシミュレーションを比較したところ、牽引方向の力(Fz)は伸展時に2段階で増加し、内転時に減少するという傾向が、ダミー人体モデルの測定結果と仮想人体モデルのシミュレーション結果で一致しました。
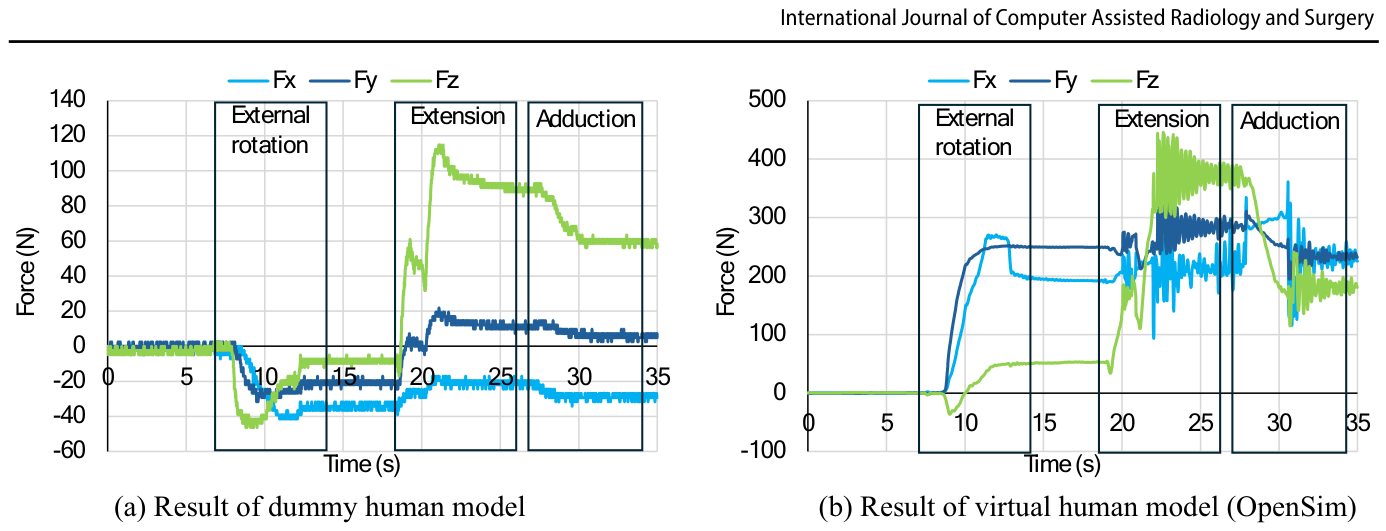
しかし、外旋時のモーメント(Mz)の変化では、ダミーモデルでは増加が見られたのに対し、シミュレーションではわずかな変化にとどまりました。
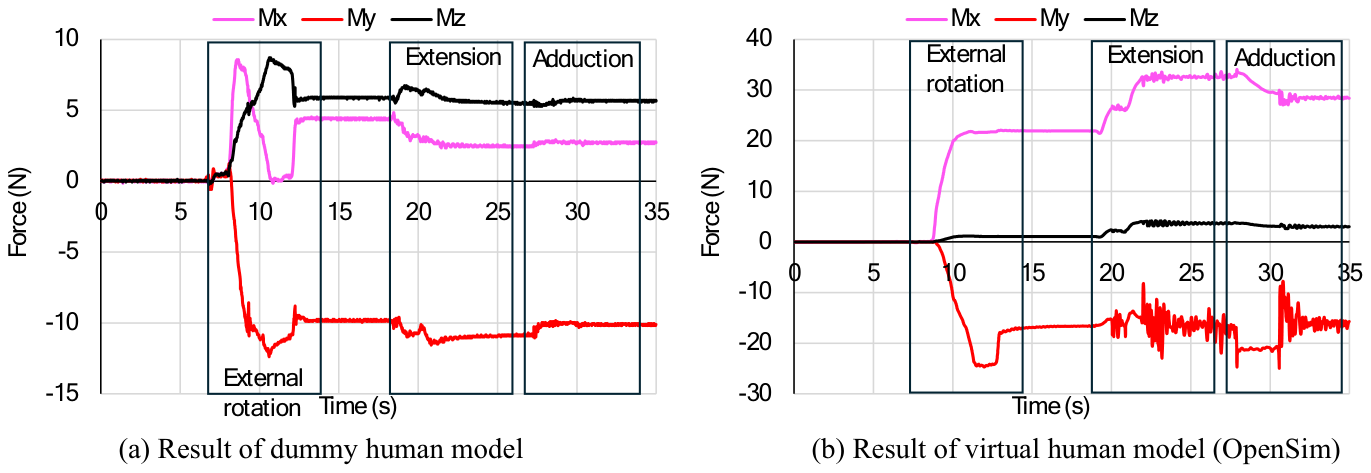
筋張力の変化では、伸展時には両モデルで張力が増加し、半腱様筋、縫工筋、大腿直筋の順で張力が高まる傾向が一致しました。しかし、内転時の縫工筋と大腿直筋の張力変化については、測定では増加したのに対し、シミュレーションでは減少するという違いが見られました。
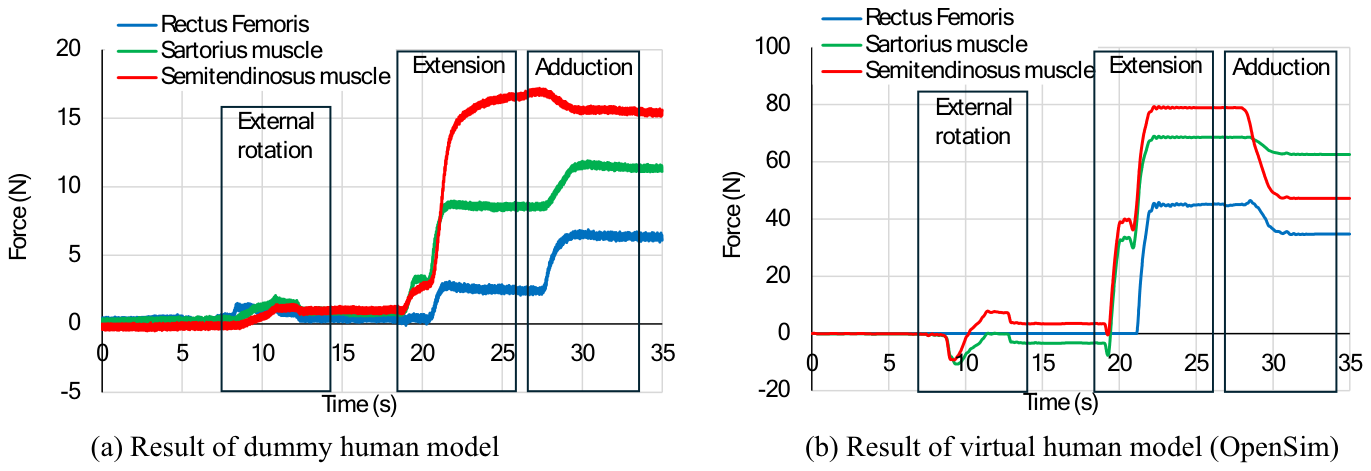
全体として、ダミー人体モデルから得られた足底の力、モーメント、筋張力は、シミュレーション結果よりも小さい傾向がありました。また、牽引および伸展時の傾向は概ね一致したものの、外旋および内転時には差異が観察されました。シミュレーションでは、ダミー人体モデルには含まれない長内転筋や大内転筋といった筋肉において、より大きな筋張力変化が示されました。
システムの限界と今後の展望
本研究で示された牽引操作実験の結果では、牽引方向の力(Fz)において、ダミー人体モデルの測定結果と仮想人体モデルのシミュレーション結果は一致する傾向を示しました。しかし、Fx方向の力については、仮想人体モデルが膝関節を固定しているのに対し、ダミー人体モデルでは膝が背屈位に落ち込むことで足底が垂直ではなく上向きに傾き、Fx方向の成分が生じるという違いが考察されました。この点は、今後のモデル改良において、膝関節周辺に靭帯などを追加し、膝の動きを制限する必要性が示唆されています。
複合手術操作時の外旋において、ダミー人体モデルの実験結果ではモーメント(Mz)の増加が見られたのに対し、仮想人体モデルのシミュレーション結果では小さな変化しか見られませんでした。これは、仮想人体モデルにおいて、下肢と牽引台との接触界面での摩擦抵抗や関節の回転抵抗が定義されていないためと考えられています。また、筋モデルが張力を生成しても、ねじり力は生成しないため、Mz値が小さくなる要因とも考えられます。
シミュレーション結果と比較して、ダミー人体モデルの足底にかかる力、モーメント、筋張力は小さかったことが指摘されています。例えば、伸展時の足底の最大Fzは、実際の外科的条件では200~300 Nであるのに対し、ダミーモデルでは最大115 Nでした。外科的条件に匹敵する値を得るためには、筋モデルの数やシリコンチューブの太さ、ヤング率の高い材料の使用など、ダミーモデルの改良が必要とされています。特に、股関節を支持する内転筋群、腸腰筋、短外旋筋などを追加することが望ましいとされていますが、最適化された筋肉の数を見つけるためにOpenSimの結果を活用できる可能性があります。一方で、仮想人体モデルの最大Fzが約420 Nと過度に高い値を示したことから、筋モデルのパラメータの見直しも必要であると結論付けられています。
専門家との協議によれば、臨床現場では牽引方向の力(Fz)の変化に注目が集まっており、両モデルがその傾向において類似性を示していることから、術中手技の評価に適していると考えられます。しかし、臨床観察と比較した最大値の不一致があるため、さらなるモデルの改良が求められます。将来的には、ブーツに搭載されたセンサーで術中に測定された牽引力データをゴールデンスタンダードとして、モデルの改善に活用し、仮想モデルやダミーモデルによる適切な牽引力をシミュレートまたは実証することを目指しています。これにより、モデルを用いて過度な動きをチェックし、術中の力の上限値として牽引力を利用したり、牽引台の可動域を制限したりすることが可能になるでしょう。
仮想人体モデルは、物理的な実験なしに下肢負荷を評価でき、完全な筋肉群を表現することで筋肉レベルの効果を評価できるという利点があります。一方、ダミー人体モデルは、人間の身体に近いサイズと重量を持つため、牽引台上での現実的な手技シミュレーションが可能で、外科的操作の定量的評価を支援します。このように、ダミーと仮想の両モデルを組み込んだ開発システムは、安全な手術手技の確立と新しい技術の開発支援に役立つと期待されます。
まとめ
本研究では、人工股関節全置換術(THA)におけるダイレクト前方アプローチ(DAA)の安全性向上を目指し、術中の下肢負荷を定量的に評価する支援システムを開発しました。成人男性の骨格標本に筋肉を模したシリコンチューブと張力センサーを組み込んだダミー人体モデルと、筋骨格シミュレーションソフトウェアOpenSimを用いて股関節周辺の40筋肉を再現した仮想人体モデル、そして牽引手術台モデルを構築しました。
術中の牽引操作およびステム挿入時の複合動作(外旋、伸展、内転)について、ダミーモデルでの測定と仮想モデルでのシミュレーションを行い、足底にかかる力やモーメント、筋張力を比較しました。その結果、足底の牽引方向の力(Fz)については、測定値とシミュレーション値の傾向が一致し、筋力トレンドも牽引時や伸展時に一致が見られました。しかし、内転時の縫工筋と大腿直筋の筋張力変化や、外旋時のモーメント(Mz)の変化においては、測定値とシミュレーション値の間に差異が認められました。また、Fzの最大値も、ダミーモデルは臨床値より小さく、仮想モデルは大きいという課題が明らかになりました。シミュレーションではダミーモデルで表現されていない長内転筋や大内転筋で大きな筋張力変化が示されており、両モデルのさらなる改良が必要です。
本システムは、これまで経験的な実践に頼っていた外科手技の定量的かつ包括的な生体力学的評価の基礎を築くものであり、DAA-THAのための安全な手術支援システムの開発に貢献すると考えられます。今回の研究で明らかになった限界は、今後のシステム改善のための重要な指針となります。
用語集
- 人工股関節全置換術 (THA): 損傷した股関節を人工関節に置き換える手術のことです。
- ダイレクト前方アプローチ (DAA): 人工股関節全置換術における手術アプローチの一つで、筋肉を切らずに前方からアプローチする方法です。
- 6軸力覚センサー: 物体にかかる3方向の力と3方向のモーメント(回転力)を同時に測定できるセンサーです。
- IMUセンサー: Inertial Measurement Unit(慣性計測ユニット)の略で、加速度と角速度を測定し、物体の動きや姿勢を把握するセンサーです。
- ダミー人体モデル: 実験のために作られた、人体の一部を模した実物大の模型です。
- 仮想人体モデル: コンピューター上で構築された、人体の骨格や筋肉の動きをシミュレーションするためのデジタルモデルです。
- 筋骨格シミュレーションソフトウェア OpenSim: 筋骨格系の動きを解析・シミュレーションするためのオープンソースソフトウェアです。
- 逆運動学解析: 物体の末端位置や姿勢から、関節角度などの内部的な動きを計算する解析手法です。
- 逆動力学解析: 物体の動きと質量から、その動きを生み出すのに必要な力やモーメントを計算する解析手法です。
- ゴールデンスタンダード: 評価や測定において、最も信頼性が高く、比較の基準となる標準的な方法やデータのことです。
コメントを残す