
足首型外骨格が健康な成人の歩行安定性に与える影響:変動性、全体的、局所的安定性の多角的評価
解説対象論文: Effects of an actuated ankle exoskeleton on walking stability in healthy adults: a controlled laboratory study
Journal of NeuroEngineering and Rehabilitation|被引用数: 0(2026年9月16日時点)
歩行をアシストするウェアラブルロボット、特に足首型外骨格は、その利便性から広く利用されています。しかし、歩行の安定性にどのような影響を与えるかについては、これまで十分に解明されていませんでした。本研究は、足首型外骨格が健康な成人の歩行安定性の多角的な側面(歩幅変動、全体的な時間的構成、局所的な動的安定性)にどのように影響するかを明らかにするための重要な一歩となります。
歩行アシストの未来:足首型外骨格は安定性をどう変えるか
どうも、Beyond the Pixelです。近年、リハビリテーションや移動支援、産業現場での人間工学改善、さらにはパフォーマンス向上目的で、下肢に装着するウェアラブル外骨格の利用が拡大しています。特に足首型外骨格は、前方推進力やエネルギー伝達、バランス制御において重要な役割を果たす足首関節をアシストするため、注目を集めています。これらのデバイスは、歩行時の代謝コスト(身体的な負担)を軽減する効果が広く知られていますが、その安定性への影響についてはまだ十分に理解されていませんでした。本研究は、足首型外骨格を装着した状態での歩行が、健康な成人の歩行安定性のさまざまな側面にどのように影響するかを包括的に調査したものです。
足首型外骨格と歩行安定性の多角的評価
足首型外骨格は、足首の底屈(足の裏側を地面に近づける動き)をアシストすることで、歩行を楽にする効果が期待されています。しかし、外骨格によるアシストは、歩行のメカニズムや感覚フィードバック、神経運動制御戦略を変化させる可能性があるため、歩行安定性への影響を理解することは、安全で効果的なデバイス設計にとって不可欠です。歩行安定性は、単一の指標で完全に捉えることはできません。このため、本研究では以下の3つの補完的な指標を用いて、歩行安定性を多角的に評価しました。1つ目は、歩幅や歩行周期のばらつき(変動性)を捉える「歩幅ごとの時空間変動性」です。2つ目は、歩行の時間的なパターンがどのように組織されているかを示す「全体的な歩行安定性」です。そして3つ目は、身体の各部位が小さな乱れにどれだけ敏感に反応するかを示す「局所動的安定性」です。これらの指標を組み合わせることで、外骨格装着が歩行制御にどのような影響を与えるかを詳細に分析しました。
研究デザインと評価方法
この研究には18名の健康な成人が参加しました。参加者は、トレッドミル上を一定の速度(1.1 m/s)で、足首型外骨格を装着した状態と装着しない状態の両方で歩行しました。条件は無作為化クロスオーバーデザインで実施されました。使用された足首型外骨格は、足首の3つの自由度(内外反、内旋外旋、背屈)をパッシブに許容しつつ、底屈動作をアクティブにアシストする設計でした(
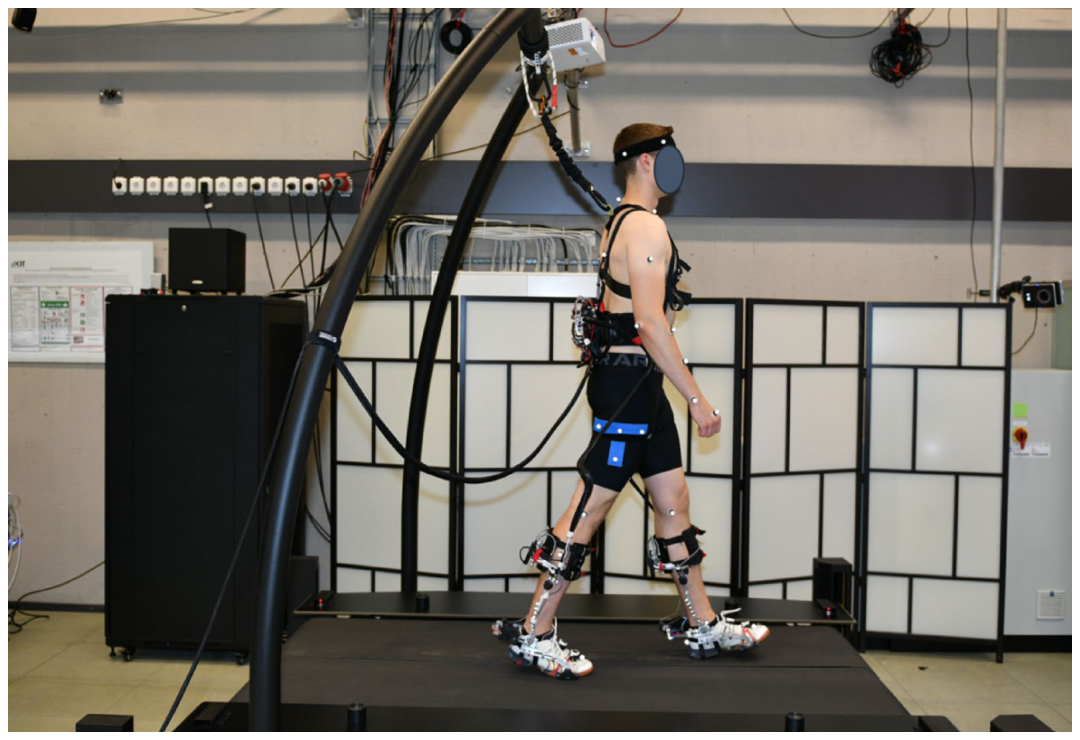
)。各参加者は、外骨格装着前に10分間の適応期間が設けられました。歩行安定性を評価するために、以下の指標が用いられました。まず「時空間変動性」は、歩幅、ステップ幅、スタンス比(歩行周期に占める足が地面に接している時間の割合)の変動係数(CoV)で定量化されました。次に「全体的な歩行安定性」は、歩行周期時間のデトレンド変動解析(DFA)を用いて評価されました。最後に「局所動的安定性」は、体幹、股関節、大腿、下腿、足の最大リアプノフ指数(MLE)を用いて評価されました。これらの結果は、ペアサンプルt検定を用いて比較されました。
重要な発見:外骨格が歩行安定性に与える影響
この研究から、足首型外骨格の装着が健康な成人の歩行安定性に複数のレベルで影響を与えることが明らかになりました。具体的な結果は以下の通りです。
歩幅の変動性とスタンス比の変化
外骨格を装着して歩行した際、歩幅の変動係数(CoV stride length)とスタンス比の変動係数(CoV stance ratio)が増加しました(それぞれp < 0.001、p = 0.005)。これは、外骨格が歩幅ごとの歩行制御を変化させた可能性を示唆しています。一方で、平均歩幅と平均ステップ幅には変化が見られませんでした。また、平均スタンス比は外骨格装着時で有意に減少しました(p < 0.001)。これは、外骨格のアシストによって足が地面に接する時間が短くなったことを示しています(
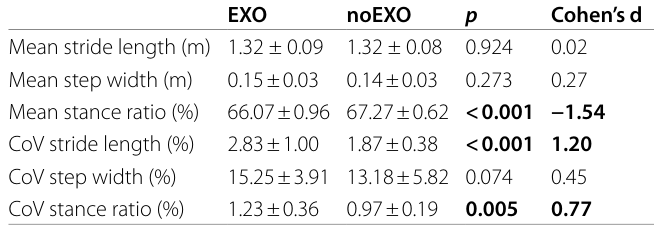
)。
全体的な歩行安定性は維持
全体的な歩行安定性を評価するデトレンド変動解析(DFA-α)の結果は、外骨格装着条件と非装着条件の間で有意な差は見られませんでした(p = 0.666)。DFA-αの値は0.5から1の範囲にあり、これは歩行周期時間の長期的な時間的組織が維持されていることを示しています。この結果は、外骨格が歩行の全体的な時間的構成に大きな影響を与えなかったことを示唆しています(
)。
局所的な動的安定性の向上
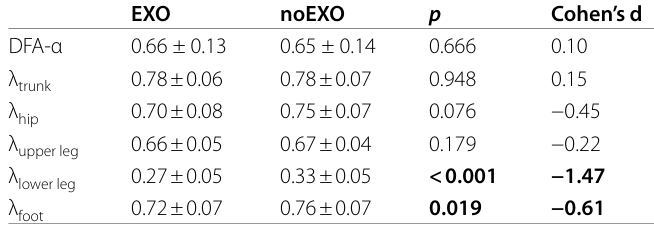
局所的な動的安定性を評価する最大リアプノフ指数(λ)は、下腿(p < 0.001)と足(p = 0.019)で外骨格装着時に有意に減少しました。λ値が減少することは、局所的な動的安定性が向上したことを意味します。この結果は、アシストされた足首関節に近い部位で安定性が高まるという予測と一致しています。しかし、大腿、股関節、体幹といったより近位の部位では、局所動的安定性に有意な変化は見られませんでした((表2))。特に、下腿と足の安定性向上が顕著に示されています(
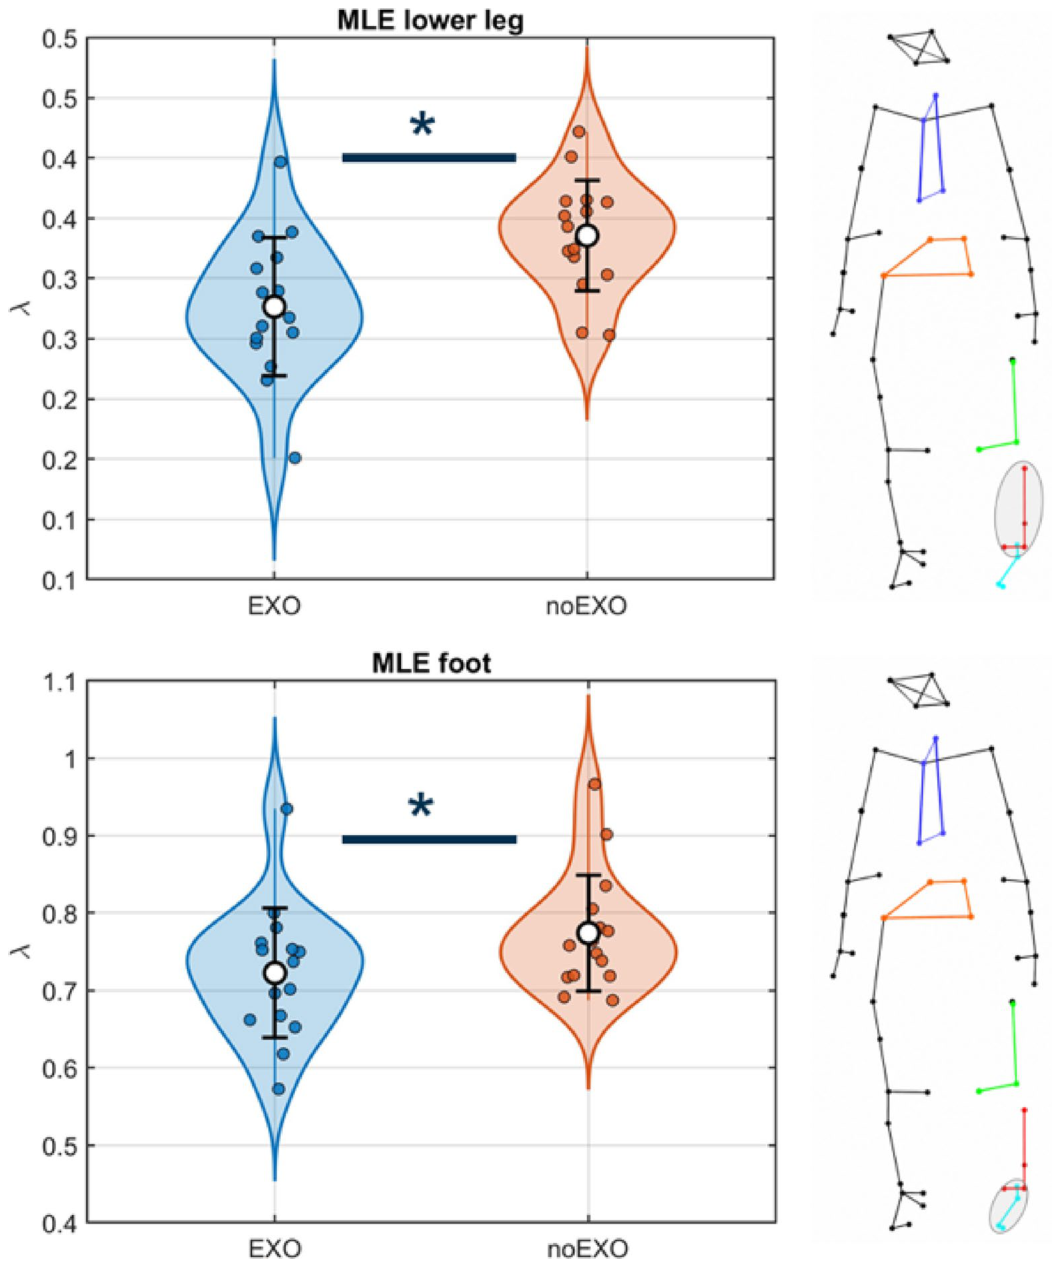
)。
研究結果の考察と今後の展望
本研究の知見は、足首型外骨格が歩行中の人間の運動制御に多層的に影響を与えることを示しています。歩幅の変動性やスタンス比が増加したことは、外骨格が歩行パターン全体を変えることなく、歩幅ごとの制御に影響を与えたことを示唆します。スタンス比が短縮されたのは、外骨格がプッシュオフ(足が地面を蹴り出す動作)をアシストすることで、離地への移行が早まったためと考えられます。これにより、歩行周期内の時間配分が変化しましたが、平均的な時空間特性は維持されました。この変動性の増加は、神経運動ノイズや安定性の低下を示す可能性もありますが、変化したタスク条件下での機能的な適応性や柔軟な神経運動制御を反映している可能性も考えられます。ただし、本研究では、適応期間が10分間に設定されていましたが、外骨格の長期的な使用による変動性の変化については、さらなる研究が必要です。
全体的な歩行安定性に関しては、歩行周期の長期的な時間的組織が維持されたことは重要な発見です。これは、外骨格が局所的な適応(スタンス比の減少など)を引き起こしつつも、歩行全体の時間構造は変更されなかったことを示唆しています。以前の研究でも、外骨格アシスト下で全体的な安定性が維持されることが報告されており、今回の結果と一致しています。
局所的な動的安定性については、アシストされた足首関節に近い下腿と足で安定性が向上しました。これは、外骨格による直接的な効果と考えられます。足の安定性向上は、歩行中に小さな乱れが生じた際に、安定した足と地面の相互作用を維持するために特に重要である可能性があります。一方で、大腿、股関節、体幹といったより近位の部位では有意な変化が見られませんでした。この近位部位への影響の欠如は、外骨格の設計や制御戦略の違い、あるいは腰部に装着された駆動ユニットの追加質量が近位セグメントのダイナミクスに影響を与えた可能性など、いくつかの要因が考えられます。これらの知見は、足首型外骨格の設計と制御において、複数のレベルでの歩行安定性評価を組み合わせることの重要性を示唆しています。
この研究の限界と将来への示唆
本研究は重要な知見を提供しましたが、いくつかの限界も考慮する必要があります。第一に、歩行速度は全参加者で固定されていました。歩行速度は歩行の変動性や安定性指標に影響を与えることが知られており、自己選択された速度での歩行では異なる適応戦略が生じる可能性があります。
第二に、外骨格の質量自体がアクティブなアシストとは独立して歩行ダイナミクスに影響を与えた可能性があります。本研究では、外骨格を装着しアクティブなアシストを受ける条件のみを評価したため、外骨格の追加質量や慣性による純粋な機械的効果と、プランターフレクションアシストによる効果を分離することはできません。今後の研究では、非装着条件に加え、トルクゼロ(アシストなしで外骨格を装着)条件や、アクティブアシスト条件を比較することで、外骨格の作動が歩行安定性と変動性に与える具体的な寄与を特定する必要があります。
第三に、DFAとMLEの推定は120歩の時系列データに基づいていました。より長い記録は、これらの推定の信頼性を向上させる可能性があります。
最後に、本研究は健康な若年成人を対象とした、乱れのない定常的なトレッドミル歩行で実施されました。これは、人間と外骨格の基本的な相互作用を理解するための重要な基盤となりますが、この結果が、乱れた歩行状況や、脳卒中後の対象者のような歩行安定性に障害のある対象者に直接一般化できるとは限りません。将来的には、これらの知見が、歩行能力が低下した対象者や、予期せぬ乱れが生じるシナリオでの外骨格の応用において、どのように安定性へ影響するかを調査することが重要です。
結論として、足首型外骨格は歩幅ごとの時空間変動性を増加させ、下腿と足の局所動的安定性を向上させましたが、歩行の全体的な時間的組織(全体歩行安定性)は維持されることが示唆されました。これらの洞察は、足首型外骨格と人間の歩行との相互作用について、より包括的な理解に貢献するものです。
用語集
- 足首型外骨格: 足首の動きをアシストし、歩行時の身体への負担を軽減するウェアラブルロボット。
- 歩行安定性: 歩行中の姿勢や動きが外部からの小さな乱れに対してどの程度維持されるかを示す指標。
- 歩行変動性 (CoV): 歩幅や歩行周期などの歩行パラメータが、一歩ごとにどれだけばらつくかを示す指標。
- 全体歩行安定性 (DFA): 歩行の時間的なパターンが、長期にわたってどのように組織されているかを示す指標。
- 局所動的安定性 (MLE): 歩行中の身体の各部位が、小さな初期の乱れに対してどれだけ敏感に反応し、その乱れがどの程度増幅されるかを示す指標。
- スタンス比: 歩行周期全体に占める、足が地面に接している時間の割合。
- プランターフレクション: 足首を底屈させる動き。足の裏側を地面に近づける方向。
- DFA-α: デトレンド変動解析の指標で、0.5から1の値は長期的な相関を示し、値が高いほど全体的な安定性が低いと解釈されることがある。
- 最大リアプノフ指数 (MLE / λ): 局所動的安定性を評価するための指標で、値が低いほど安定性が高いことを示す。
コメントを残す