
深部肝臓病変の生検を革新する内視鏡ロボットとAIナビゲーション
解説対象論文: Design and development of an endoscopic robotic system and deep reinforcement learning path planning algorithm for fine-needle biopsy of liver lesions
International Journal of Computer Assisted Radiology and Surgery|被引用数: 0(2026年9月4日時点)
肝臓疾患は世界的に大きな健康問題であり、生検は診断のためのゴールデンスタンダードです。しかし、現在の内視鏡超音波ガイド下生検(EUS-FNB)は、硬い針と限られた操作性のため、特に右葉の深部に位置する病変へのアクセスに課題を抱えています。本論文は、これらの課題を克服するため、柔軟な内視鏡と操縦可能な針、そしてAI駆動の経路計画アルゴリズムを統合した画期的なロボットシステムを提案しています。
はじめに:肝臓生検の現状と課題
どうも、Beyond the Pixelです。世界中で年間200万人の死因となる肝臓疾患において、肝臓生検は細胞学的、組織学的、微生物学的な診断情報を得るためのゴールデンスタンダードとされています。経皮的生検が最も一般的ですが、凝固障害や解剖学的異常がある対象者には、経頸静脈的または内視鏡的アプローチが選択されることがあります。内視鏡超音波ガイド下生検(EUS-FNB)は、胃壁を通して肝臓に針を進めることで病変を採取する手法です
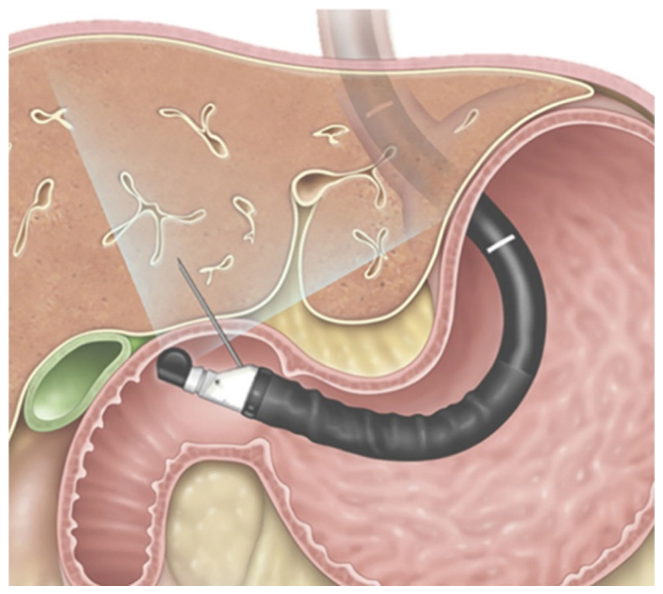
。この方法は、胃腸管内からのアクセスにより、短い挿入深度と有利な挿入角度で左右両葉のサンプリングを可能にし、回復時間の短縮、術後痛、合併症の減少といった利点があります。しかし、現在のEUS-FNBには大きな課題があります。硬い針では重要な構造物を避けて操作することができず、作業空間が制限されるため、特に右葉の深部に位置する病変への到達が困難です。また、手技には習熟が必要で、専門施設以外での普及を妨げています。これらの課題が、人工関節内視鏡と肝臓内で能動的に移動し、障害物を回避できる操縦可能な針を組み合わせたロボットソリューションの開発を促しています。
本研究の目的:先進的なロボットプラットフォーム
本論文では、このようなEUS-FNBの限界を克服するため、4自由度(DoF)の2セグメント腱駆動型連続体ロボット(TDCR)内視鏡と、2自由度の超弾性ニッケルチタン製ベベルチップ操縦可能針を統合した新しいロボットプラットフォームの設計、開発、評価を提示しています。このシステムは、硬い針とは異なり、肝臓内で制御された3次元ナビゲーションと障害物回避を可能にします。経路計画には、ソフトActor-Critic(SAC)深層強化学習(DRL)モデル「NeedleNav」が採用され、深部に位置する病変への衝突のない軌道を生成します。このシステムは、TDCR、操縦可能針、DRLベースのナビゲーションを組み合わせた初の統合システムであり、肝臓病変ターゲティングへのSACの初の適用例となります。
システム構成:第1段階 TDCR内視鏡
研究チームは、内視鏡の能動的に制御される遠位部分として機能するTDCRを設計しました。2セグメントシステムは、従来の内視鏡に匹敵する湾曲と作業空間を実現することを目的としています。TDCRを内視鏡に装着することで、既存の4つの湾曲自由度に加えて5番目の並進自由度が加わり、5つの制約下での位置と方向の制御が可能になります。このロボットの主要な構造体は、SLA方式で3Dプリントされており、ベースリンク、近位セグメントを形成する10枚のスペーサーディスク、ミドルリンク、遠位セグメントを形成する8枚のディスク、そしてエンドリンクで構成されます
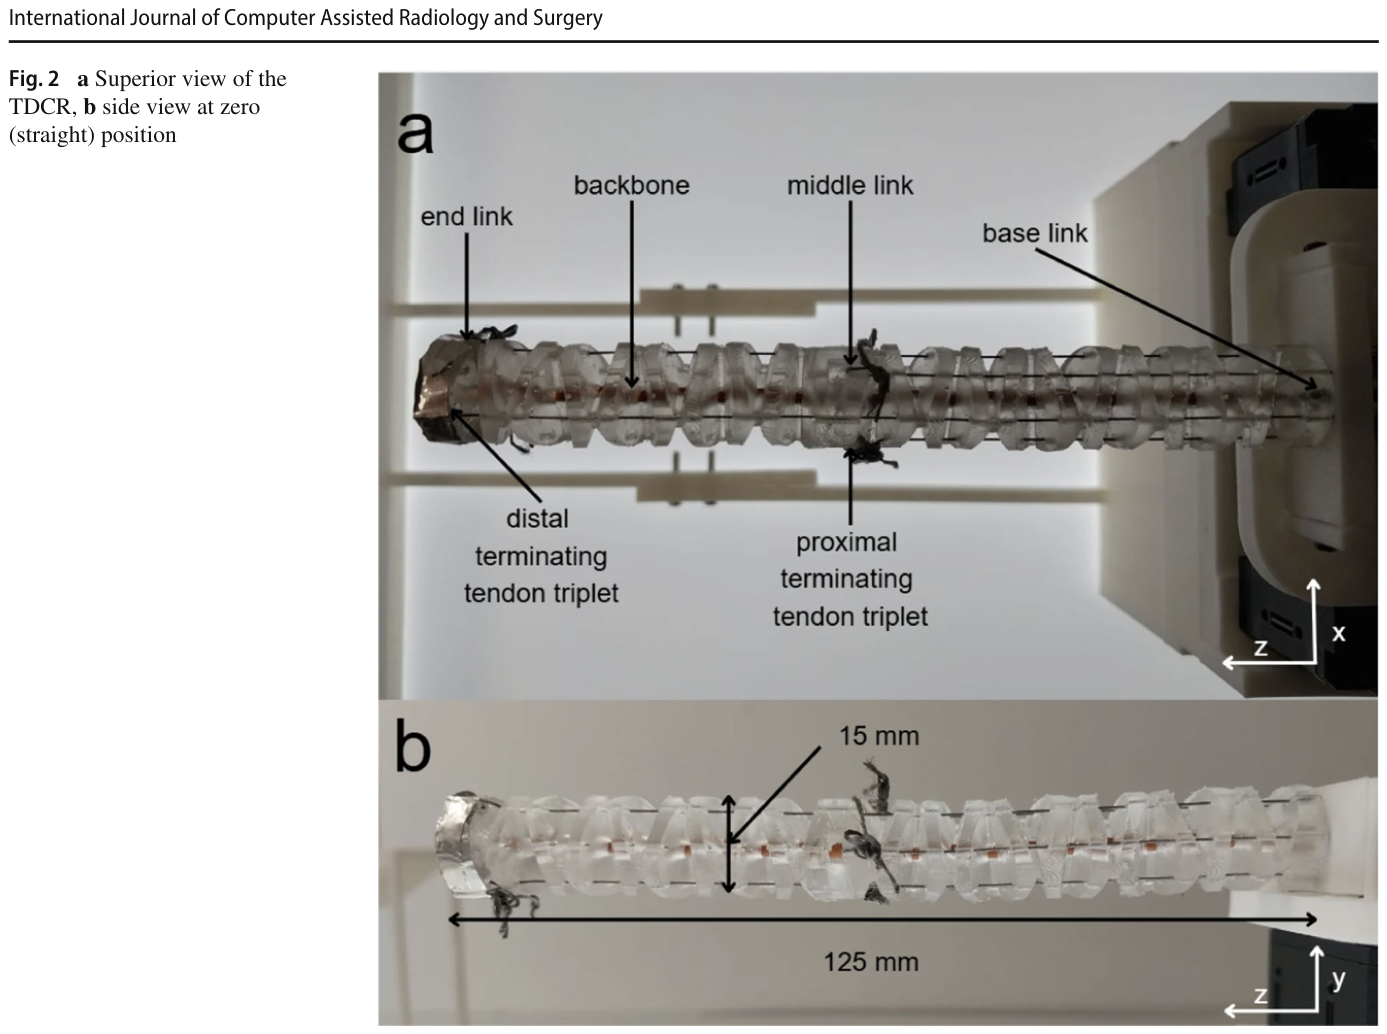
。ディスクはオス-メスの嵌合面で連結し、一連の制約されたピボット関節を形成します。中央の穴には、単線式内視鏡生検鉗子から再利用されたスチール製スプリングバックボーンが収容されています。近位および遠位セグメントの寸法など、主要な構成要素の詳細は
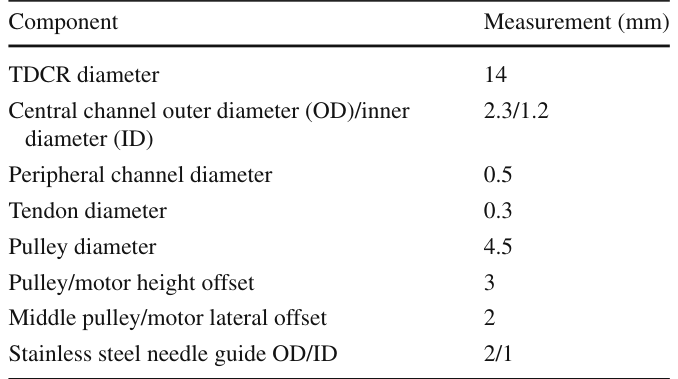
で確認できます。腱は近位で6つのサーボモーターに取り付けられたプーリーに巻き付けられ、TDCRをアクチュエートします。ロボットの逆運動学(IK)はFABRIK法を用いて計算され、先端位置誤差を最小化するようにセグメントの湾曲角度と湾曲平面角度が反復的に更新されます。第1段階の実験セットアップは、円形、ひし形、および交差した多平面円弧経路における先端位置精度を評価するために設計されました。
システム構成:第2段階 操縦可能針
本システムでは、直径0.5mmのニッケルチタン合金棒から製造された針を使用しています。ベベルチップに作用する非対称な力が挿入中の湾曲を誘発し、前進並進と軸回転を組み合わせることで、2自由度の制御(湾曲と直線運動)を可能にします
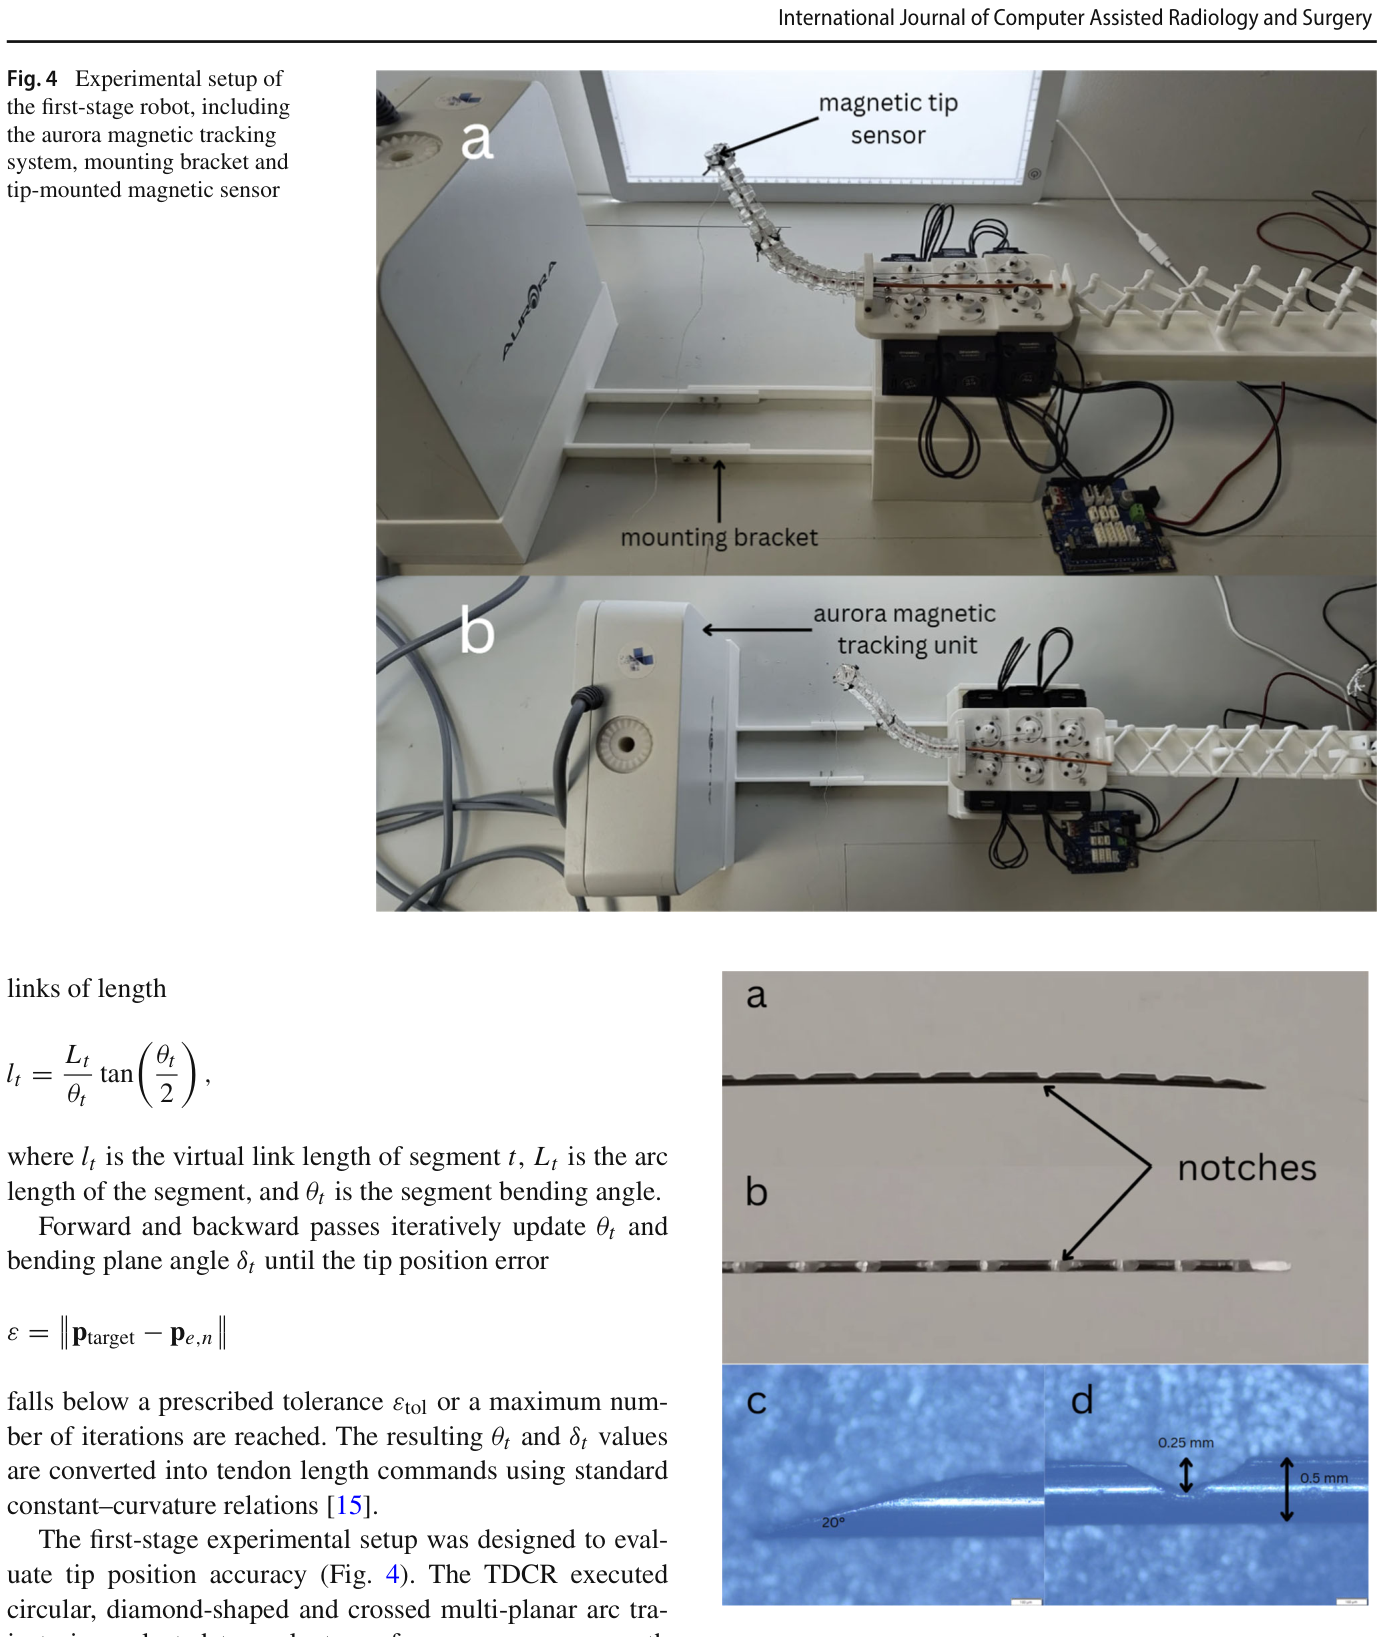
。針の曲率を高めるため、先端から3cmと8cmの遠位セクションに深さ0.25mm、間隔2.5mmのノッチが手作業で加工されました。針の駆動は、3Dプリントされたラック・アンド・ピニオン機構を用いて行われます。また、ファントム内での針の座屈を防ぐため、アコーディオン式のガイドが作成されました
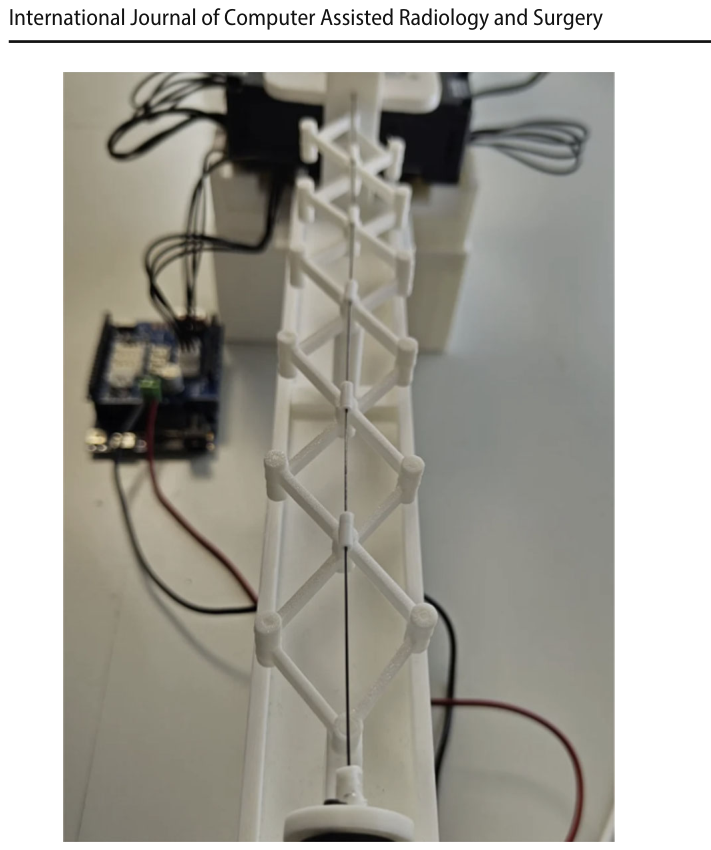
。このガイドは、横方向のたわみを制限しつつ、自由な並進と回転を可能にします。第2段階の実験セットアップでは、ゲル状肝臓ファントム内でのデュアルカメラを用いた針の追跡に焦点が当てられました
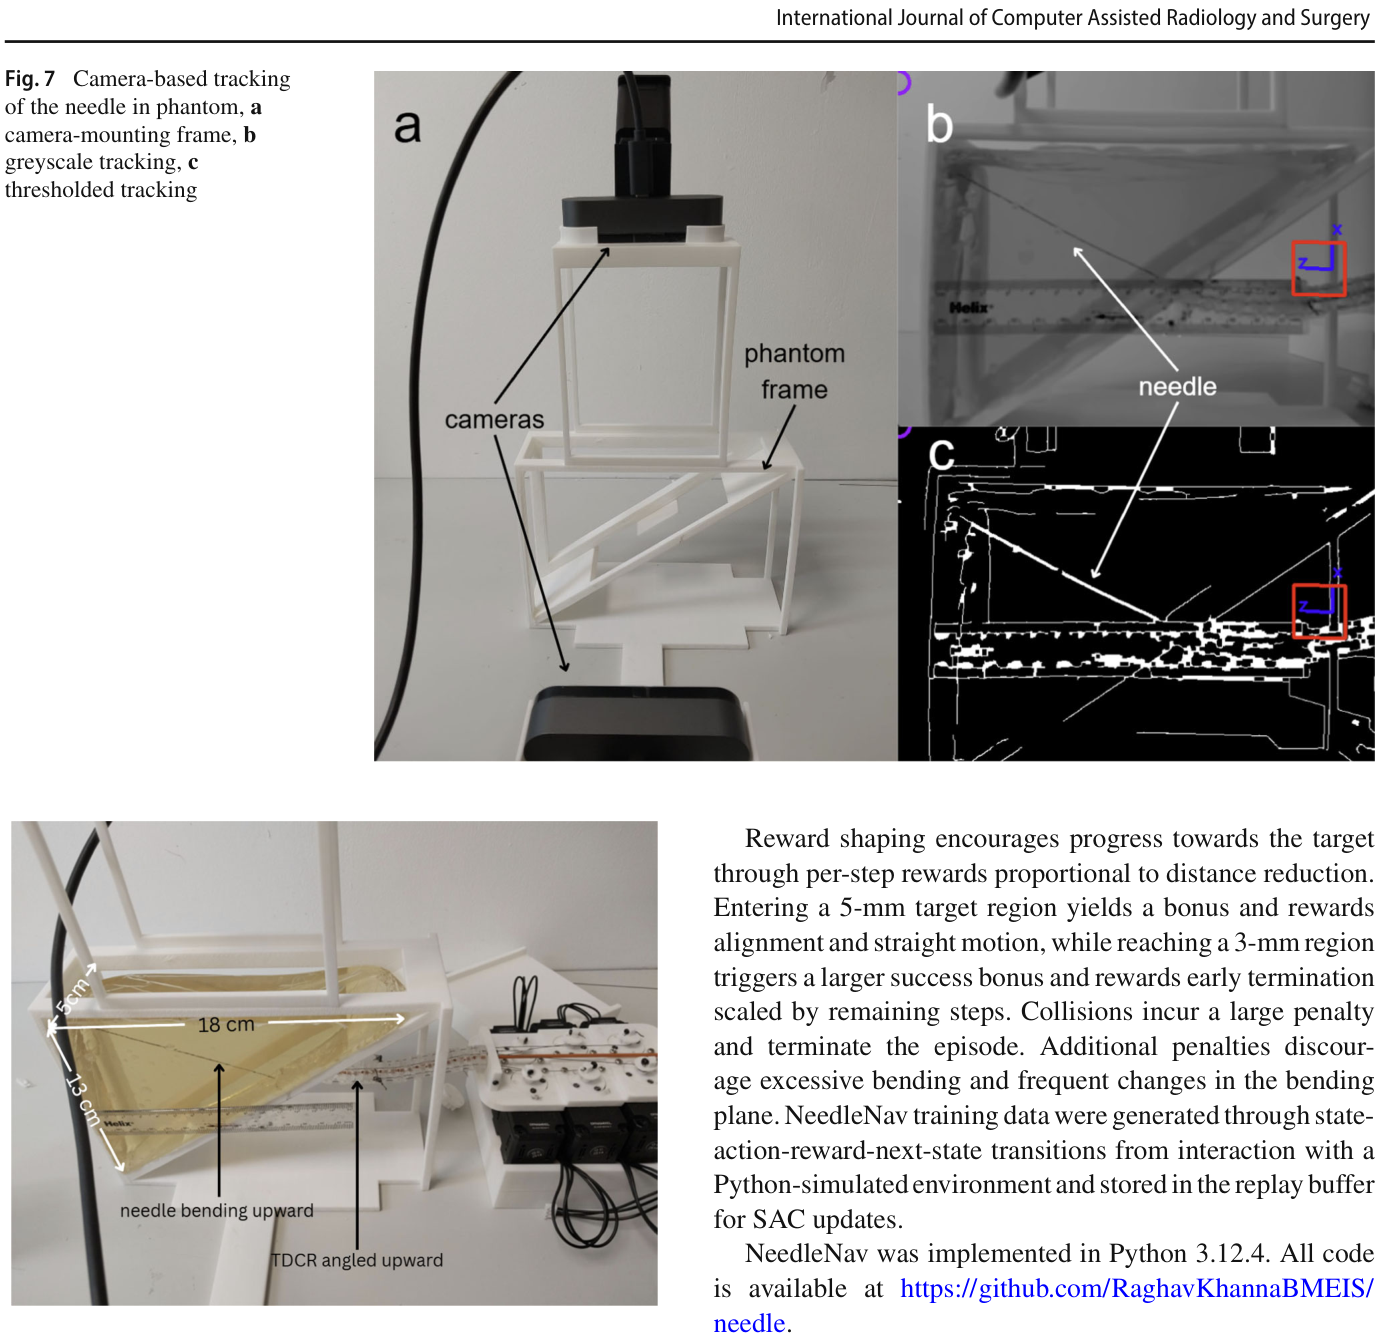
。弾性測定研究に基づき、健康な組織、線維化した組織、肝硬変組織を反映するとされる約7%、11%、15% w/vのゼラチン濃度から、病理学的肝臓の状態を反映しつつ十分な硬さを提供する11.3% w/vの濃度が選択されました。深部に位置する病変へのアクセス能力を評価するため、異なる挿入点、挿入方向、ターゲットを持つ8つの経路が評価されました。
AIによる経路計画:NeedleNav
NeedleNavは、オフポリシーのSAC深層強化学習(DRL)アルゴリズムです。これは、9次元の観測ベクトル(進入位置、方向、ターゲット位置)を入力として受け取り、1ステップごとの3次元の行動(長さ、二値の操舵コマンド、湾曲平面角度)を出力します。このアルゴリズムは、固定された針の曲率に対して障害物を回避する経路を生成するように設計されています。SACは、探索と活用のバランスを取るためにエントロピー正則化を用いたActor-Criticアーキテクチャを採用しています。Actorおよび2つのCriticネットワークは、256ユニットの2つの隠れ層とReLU活性化関数を持つ多層パーセプトロンであり、Adam最適化アルゴリズムを用いて訓練されます
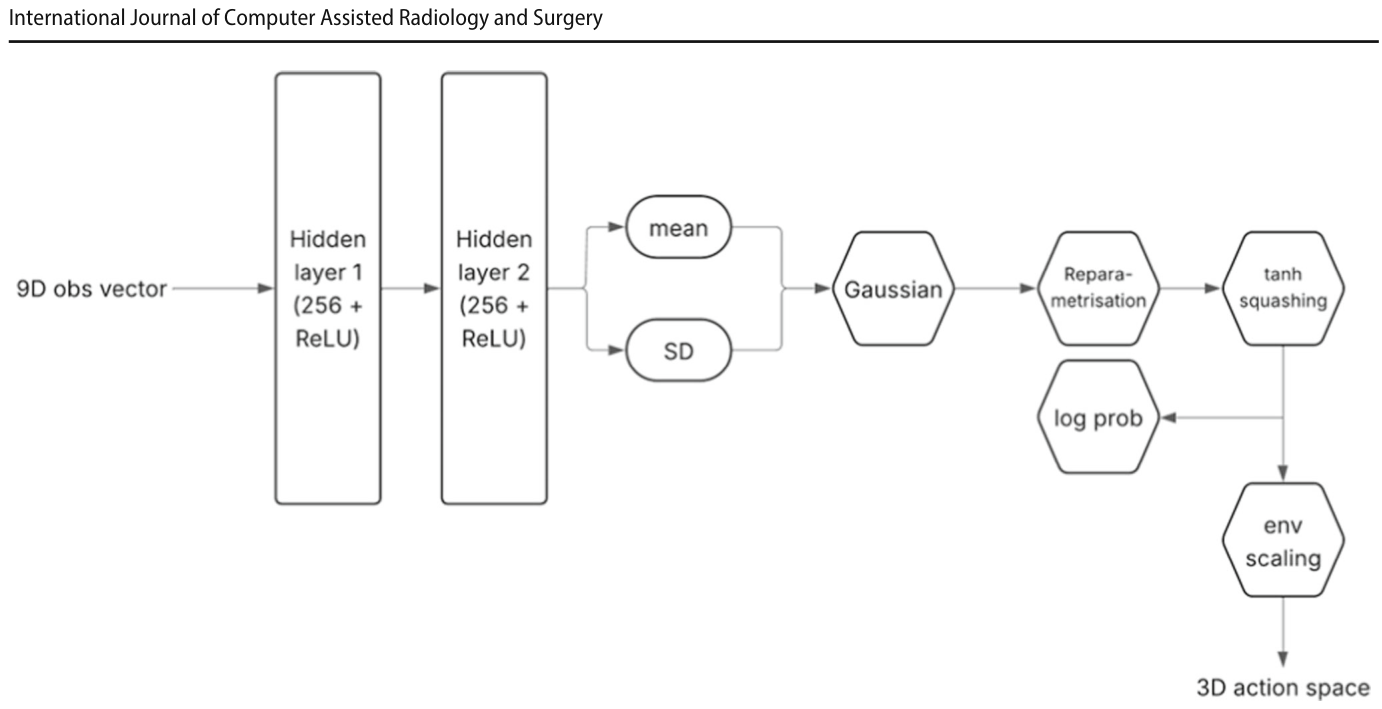
。ターゲットへの進行を促すため、距離減少に比例したステップごとの報酬が設定されます。5mmのターゲット領域への進入はボーナスをもたらし、3mmの領域への到達はより大きな成功ボーナスと早期終了報酬をもたらします。衝突は大きなペナルティとなり、エピソードを終了させます。過度な湾曲や頻繁な湾曲平面の変更を避けるための追加ペナルティも設けられています。NeedleNavの訓練データは、Pythonでシミュレーションされた環境との相互作用から生成され、SACの更新のためにリプレイバッファに保存されました。
評価結果:TDCR内視鏡と操縦可能針の性能
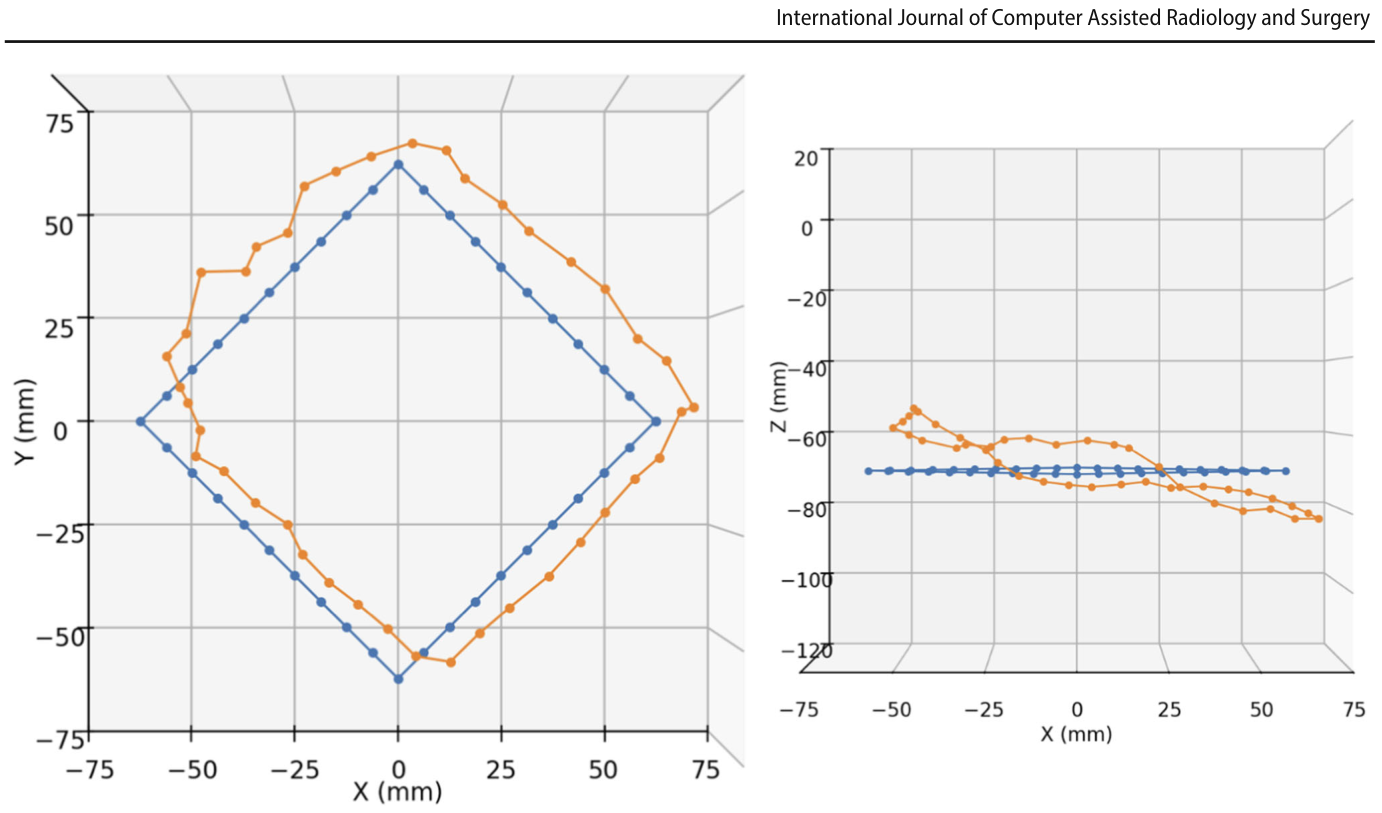
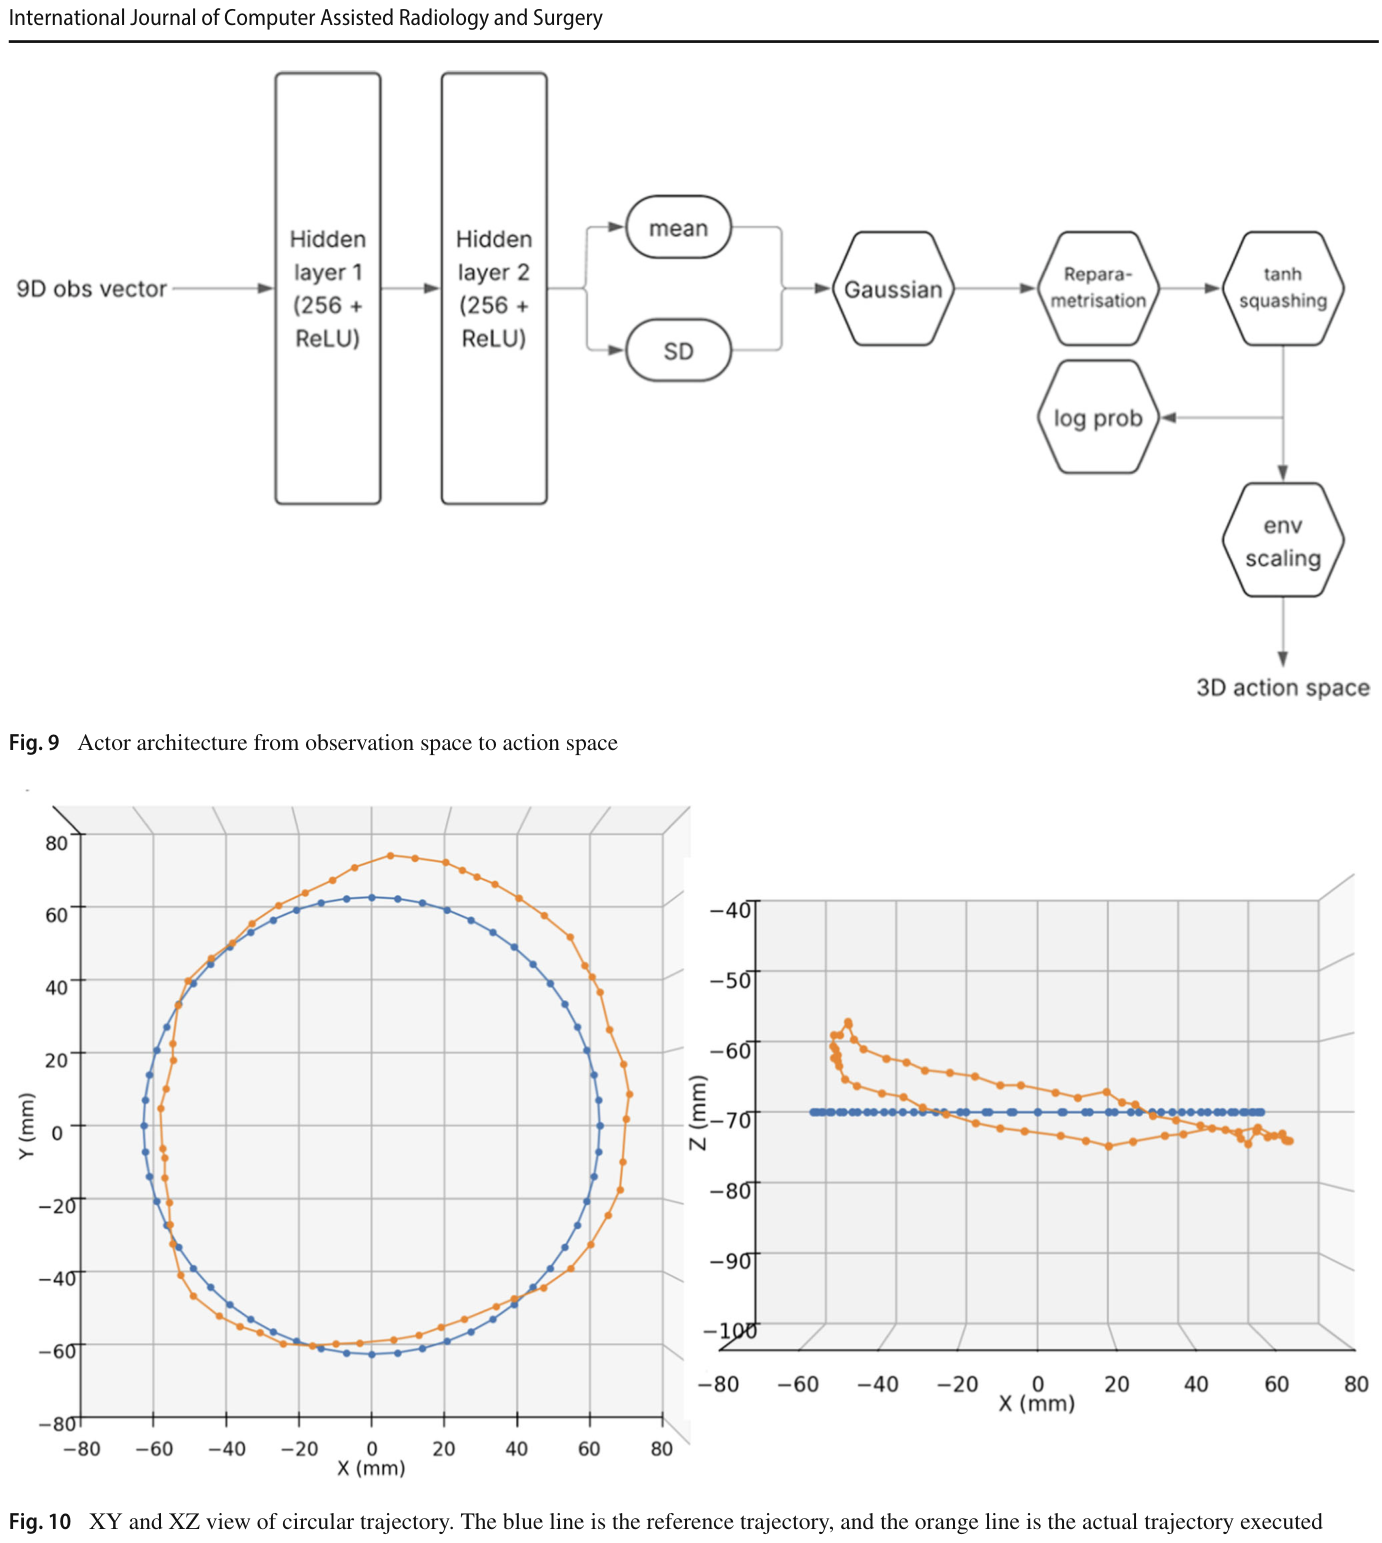
第1段階のTDCR内視鏡の評価では、円形経路タスクで平均絶対誤差(MAE)が10.39 ± 2.33 mm、ひし形経路タスクで12.97 ± 4.01 mm、そして多平面円弧タスクで16.22 ± 5.09 mmを示しました
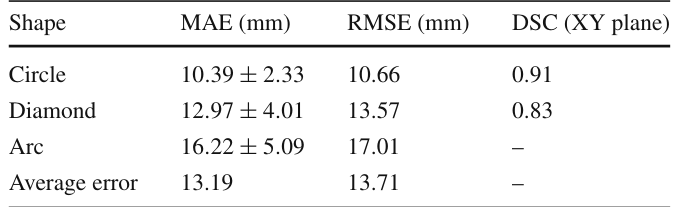
。最も低い誤差は円形経路で観測され、これは滑らかで平面的な運動が求められるためです。ひし形や円弧タスクでの高い誤差は、曲率の不連続性や作業空間限界付近での多平面運動の難しさを示しています。特に、一貫したZ軸バイアスが平面外のずれや非対称な傾斜を引き起こし、TDCRの右側機械的バイアスを示唆しました。
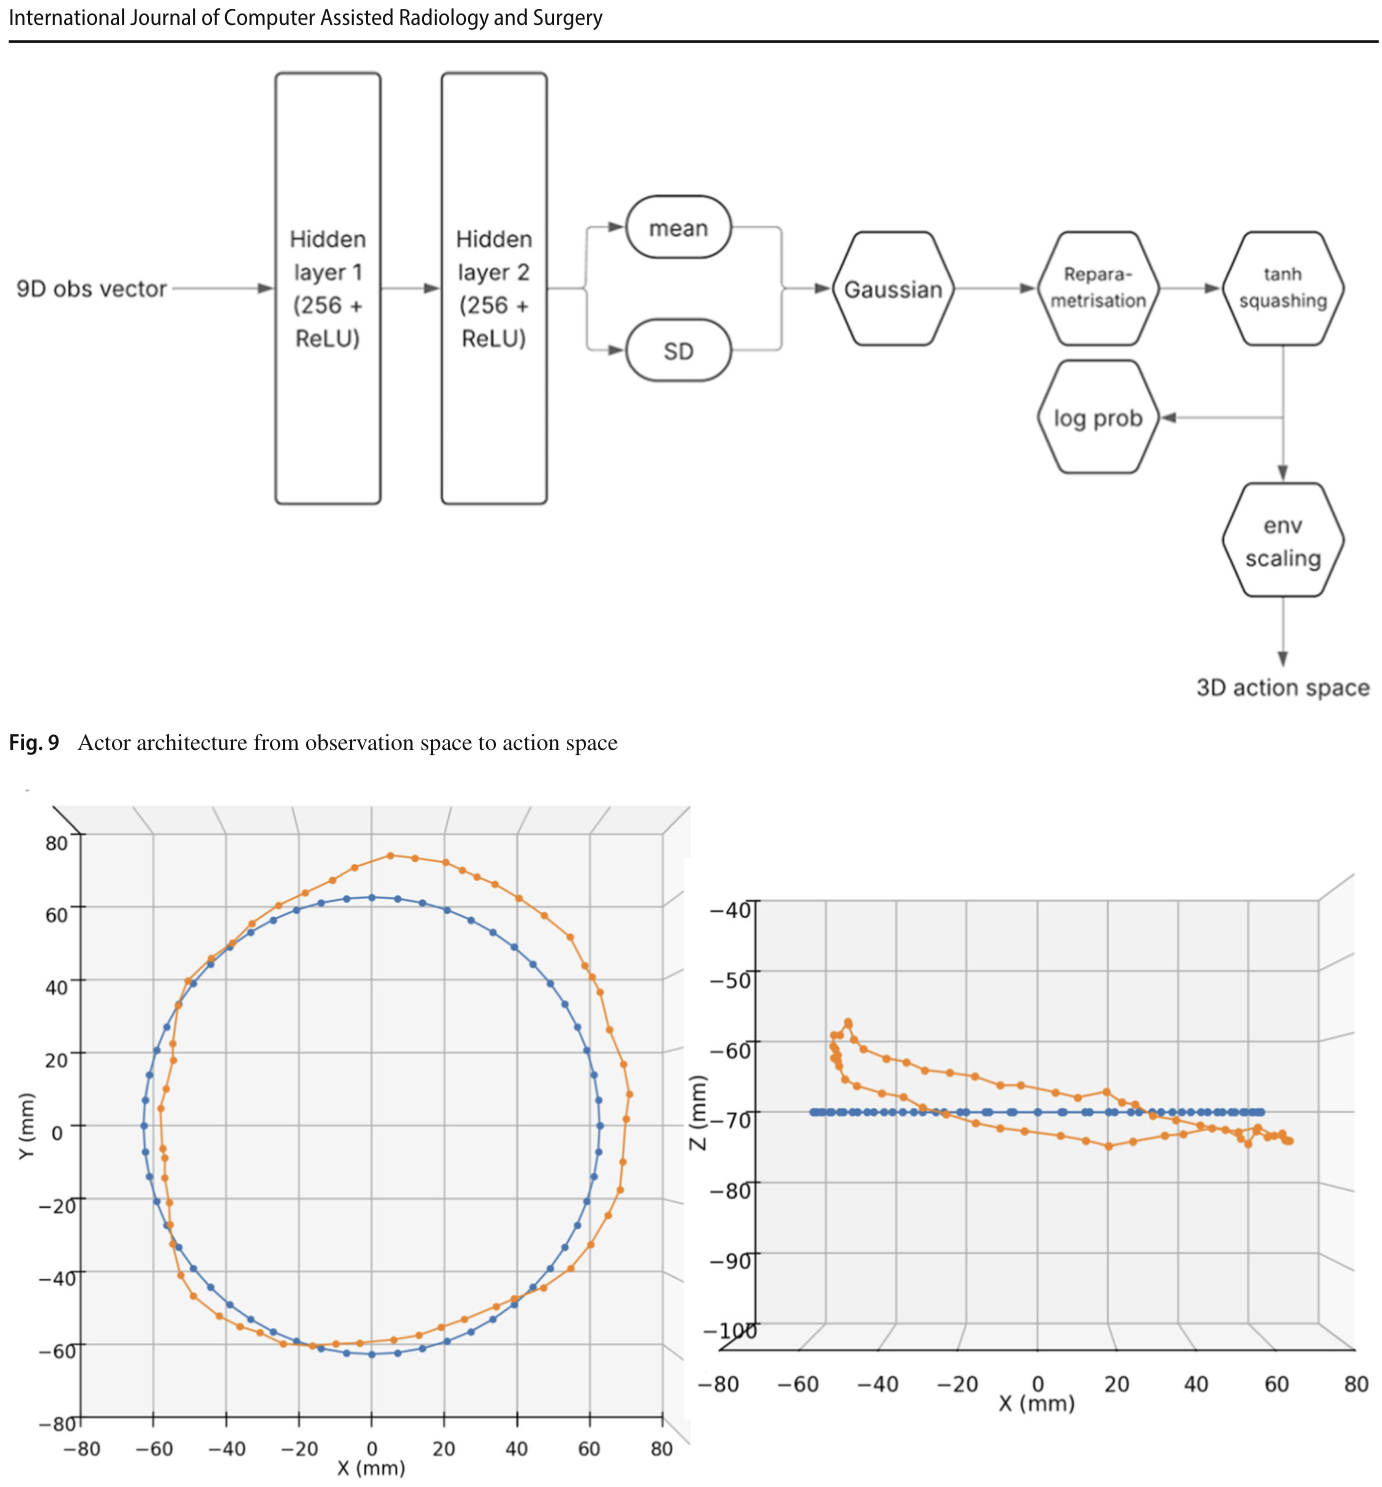
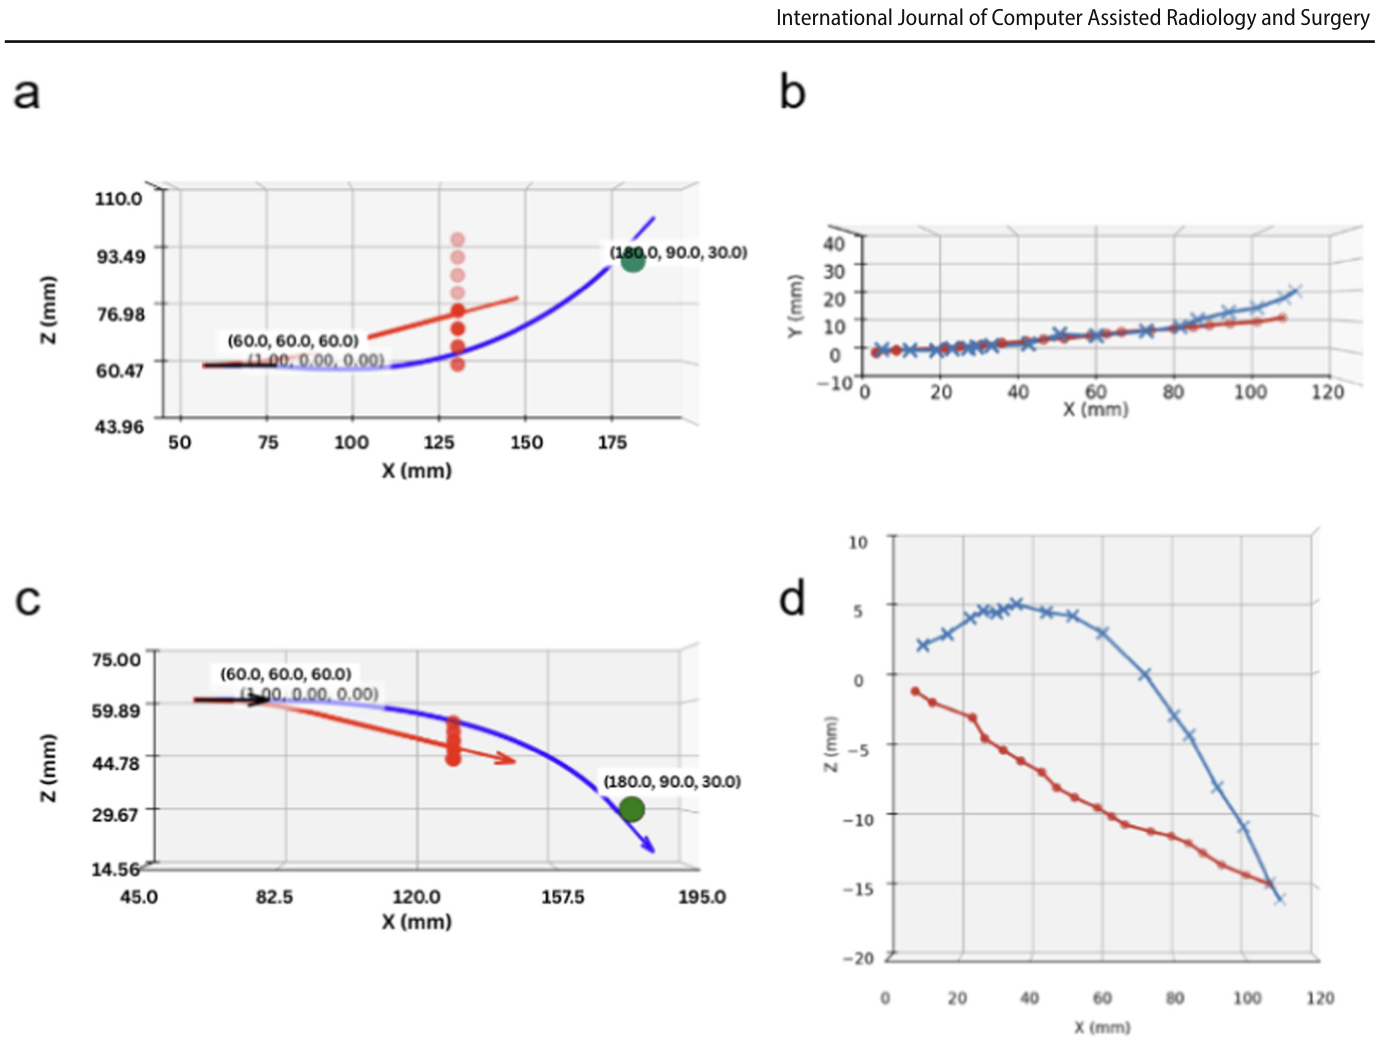
NeedleNavと操縦可能針プラットフォームは、様々な進入方向を持つ8つの進入・ターゲットペアでテストされました。NeedleNavモデルは、障害物のない経路では約500エピソード、障害物回避経路では約2500エピソードで収束しました。代表的な例として、障害物回避経路では、3cmのノッチ付き針で障害物を明確に回避する軌跡が示され、8cmのノッチ付き針ではさらに大きな湾曲が観察されました。すべての生成された経路における平均誤差を定量化した指標は、
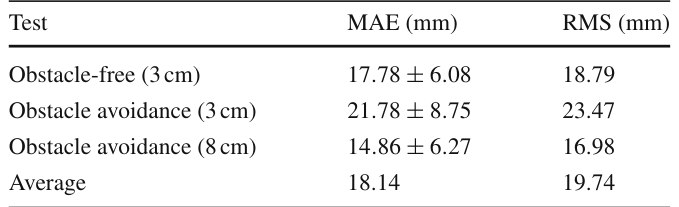
で確認できます。障害物回避において、8cmのノッチ付き針はMAE 14.86 mm、RMSE 16.98 mmを達成し、3cmのノッチ付き針(MAE 21.78 mm、RMSE 23.47 mm)と比較して低い誤差を示しました。しかし、すべての経路で両針の湾曲に顕著な改善が見られたわけではなく、より緩やかな曲率プロファイルの実行能力には限界があることが示唆されました。
考察と今後の展望:臨床応用への道のり
本研究は、EUS-FNBのための統合ロボットシステムの開発と評価を提示しました。手動の内視鏡と硬い針は、到達範囲と操作性に限界がありますが、本システムはこれらの両方を拡張し、多自由度制御と右葉および尾状葉の深部病変へのアクセスを可能にします。現在のTDCRの誤差(13.19mm)と針の誤差(14.86mm)は、概念実証としては許容範囲ですが、さらなる改善の必要性を示しています。臨床的には、針の精度は1~2mm程度が必要とされています。誤差の原因として、TDCRでは腱の不均一な張力、腱とディスク間の摩擦、逆運動学モデルの不十分さなどが挙げられます。針については、有効な曲率が挿入長、挿入速度、組織の硬さ、組織と針の相互作用に大きく依存し、固定された曲率ではこれらを捉えきれないことが誤差の主な要因です。また、ノッチ付き針とTDCRのバックボーン間の摩擦による先端ラグも、8cm針で特に顕著な問題でした。
将来の研究では、閉ループ針誘導の導入に焦点を当てます。病理学的肝組織は硬さが変動し、心臓や呼吸の動きによる変位の影響を受けるため、予測された軌道からのずれが生じます。非均一な曲率と先端ラグと相まって、オープンループの一定曲率モデルは臨床応用には不十分です。閉ループ制御は、画像化や形状センシングを利用して局所的な湾曲状態を能動的に決定し、経路誤差を補償することを目指します。臨床応用には、重要な解剖学的構造周辺の安全マージン、挿入力のモニタリング、自動停止または後退基準、手動による専門家によるオーバーライドなどの堅牢な安全機構も必要です。また、針の曲率を向上させることも重要な方向性です。TDCRの機械的誤差の原因(腱の摩擦、腱の初期張力、IKフレームワークの改善)も今後の課題です。
結論
本研究は、TDCR、操縦可能なベベルチップ針、およびSAC経路計画器「NeedleNav」を組み合わせたEUS-FNB用ロボットシステムの概念実証を提示します。TDCRシステムは13.19mm、3cmノッチ付き針は21.78mm、8cmノッチ付き針は14.86mmのMAEを達成しました。この評価は両段階の制御ポリシーを検証し、病変のアクセス性とターゲティング精度を向上させる半自動システムの実現可能性を示しました。今後の研究では、先端追跡と可変曲率制御の統合、針曲率の向上、摩擦低減と腱の初期張力付与によるTDCR精度の改善に焦点を当て、臨床的に許容される約1mmの誤差達成を目指します。
補足図表
Figure 13
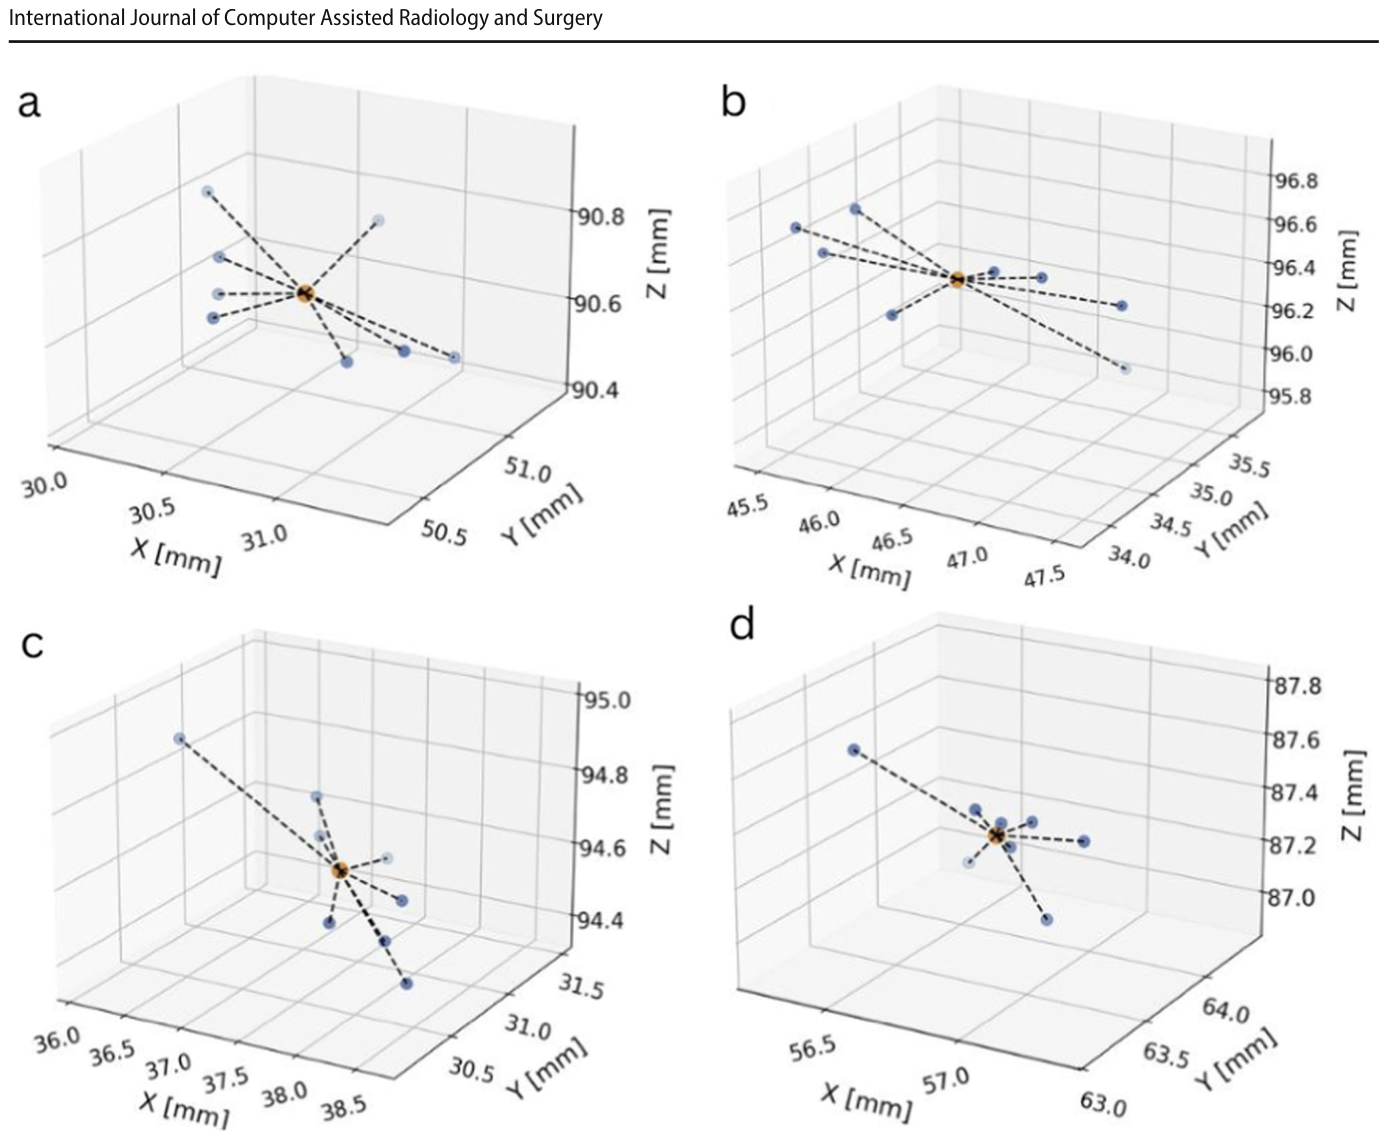
Figure 14
用語集
- EUS-FNB: 内視鏡超音波ガイド下生検。内視鏡と超音波を組み合わせて、体内の病変から組織を採取する診断手法。
- 連続体ロボット (TDCR): 腱駆動方式で、柔らかく連続的に湾曲するロボット。狭い空間での操作に適しています。
- 自由度 (DoF): ロボットが独立して動かせる軸の数。
- 操縦可能針: 先端の形状や構造を工夫することで、組織内で経路を曲げながら進むことができる針。
- 深層強化学習 (DRL): 機械学習の一種で、AIが試行錯誤を通じて最適な行動を学習する手法。特にディープラーニングと組み合わせたもの。
- Soft Actor-Critic (SAC): 深層強化学習アルゴリズムの一つで、探索と活用のバランスを取りながら安定した学習を可能にします。
- 平均絶対誤差 (MAE): 予測値と実測値の差の絶対値の平均。値が小さいほど精度が高いことを示します。
- ベベルチップ: 針の先端が斜めにカットされた形状。組織に挿入する際に非対称な力を生み出し、針を曲げるのに利用されます。
- ニッケルチタン (NiTi) 合金: 超弾性を持つ特殊な合金。形状記憶特性もあり、医療機器によく使用されます。
- ファントム: 生体組織の物理的特性を模倣して作られた模擬モデル。医療機器のテストや訓練に用いられます。
- ゴールデンスタンダード: 特定の診断や治療において、現在のところ最も信頼性が高く、標準とされている手法。
- 逆運動学 (IK): ロボットアームの先端位置から、各関節の角度や長さを計算する手法。
- Polyack平均: 機械学習において、ニューラルネットワークのパラメータを滑らかに更新するための一手法。
- エントロピー正則化: 強化学習において、AIの探索行動を促し、局所最適解に陥るのを防ぐための手法。
コメントを残す