
移動する腫瘍への陽子線治療に新境地:磁石フリー・ガントリーレスシステムと4D最適化
解説対象論文: Magnet-free proton therapy with 4D pencil beam delivery optimisation
Physics in Medicine and Biology|被引用数: 0(2026年10月15日時点)
陽子線治療は、その精密さから多くのがん治療において強力なツールとして期待されていますが、呼吸などで位置が変動する腫瘍(移動性腫瘍)の治療には課題があります。この最新の研究は、この課題を克服しつつ、さらに高コストな治療設備の簡素化を目指した画期的なアプローチを提案しています。ガントリー(回転照射装置)やスキャナー磁石を持たない「磁石フリー・ガントリーレス」設計と、腫瘍の動きを治療計画に組み込む「4Dペンシルビームデリバリー最適化」を組み合わせることで、治療の精度を維持しながら、よりアクセスしやすく、費用対効果の高い陽子線治療への道を開く可能性を示しました。
はじめに:なぜ陽子線治療は動く腫瘍に課題があるのか?
どうも、Beyond the Pixelです。がん治療の進歩は目覚ましく、その中でも陽子線治療は、その高い精度から特に注目されています。陽子線が特定の深さでエネルギーを集中して放出する「ブラッグピーク」という特性により、がん組織にピンポイントで放射線を照射し、周辺の健康な組織への影響を最小限に抑えることが可能です。これは特に、脳や脊髄といったデリケートな器官の近くにある腫瘍の治療において大きな利点となります。しかし、この高い精度がゆえに、呼吸などによって位置が変動する肺や肝臓の腫瘍に対しては、治療中の動きが課題となります。腫瘍が動くと、狙った場所に正確に放射線を当てることが難しくなり、腫瘍に十分な線量が届かなかったり、健康な組織に過剰な線量が照射されたりするリスクがあるのです。これまでの対策として、呼吸同期照射(Gating)や、腫瘍の動きを考慮して照射範囲を広げる(Motion-encompassing margins)といった方法が用いられてきましたが、さらなる改善が求められています。本稿では、動く腫瘍に対する陽子線治療の課題を克服し、さらに治療装置の簡素化とアクセス向上を目指す画期的な「4Dペンシルビームデリバリー最適化」戦略について、最新の研究論文を基に詳しく解説します。
陽子線治療の課題とアクセス向上への道
陽子線治療は、小児がんの対象者にとって特に有効な選択肢とされています。健康な組織への線量を抑えることで、成長への影響や二次がんのリスクを低減できるためです。しかし、世界的に見ると、陽子線治療施設はまだ少なく、特に経済的に弱い地域ではアクセスが困難な現状があります。これは、陽子線治療施設の建設と維持に莫大なコストがかかることが大きな要因です。コスト削減に向けた様々なアプローチが検討されており、中でも「ガントリー」(回転する照射装置)の撤廃は、治療室のサイズと設備費用を大幅に削減できる重要な戦略として注目されています。ガントリーがない場合、固定されたビームラインと組み合わせて、対象者を回転させることで多方向からの照射を実現する試みがなされています。本研究では、ガントリーレス設計に加え、さらに「磁石フリー」(ビームを走査する磁石も排除)という、より簡素化された陽子線治療システムの可能性を探っています。
これらの簡素化されたシステムで動く腫瘍を治療するための新しいアプローチとして、本研究では「4Dペンシルビームデリバリー最適化」という計画フレームワークを導入しました。これは、呼吸による腫瘍の動きを治療計画に組み込み、能動的なビーム走査に完全に依存するのではなく、呼吸運動を利用して腫瘍をビームの経路に通す「自己走査」の考え方も取り入れています。この計画ツールは、対象者の呼吸パターンが既知であることを前提としていますが、近年、超音波やX線画像を用いた機械学習による呼吸運動の正確な予測に関する研究が進んでおり、この前提は現実的であると考えられます。
本研究では、まずシミュレーションデータを用いて、このフレームワークの実現可能性を検証しました。肝臓腫瘍の動きを模倣した移動ファントムを使用し、正常な呼吸と不規則な呼吸の両方の条件下で4D治療計画を評価しています。
治療中の動きへの対策は「モーションマネジメント」と呼ばれ、放射線治療において非常に重要です。動きは治療中に発生する「病変内運動」(呼吸、腸の蠕動、心臓の動きなど)と、治療期間中にゆっくりと生じる「病変間運動」(腫瘍の縮小、臓器の体積変化、体重減少など)に分けられます。病変間運動は日単位で起こるため、適切に把握できれば治療計画に反映させることが可能です。一方、病変内運動は秒単位から分単位で発生するため、より大きな課題となります。モーションマネジメント戦略には、呼吸停止や固定具、圧迫ベルトなどで体の動きを抑える方法と、呼吸同期照射、病変を包み込むような照射範囲の設定、再照射(repainting)などで、治療計画や照射方法を動きに適応させる方法があります。
4Dペンシルビームデリバリー最適化の仕組み
この4Dペンシルビームデリバリー最適化ツールは、5つの連続したステップで治療計画を生成します。まず、治療対象となる腫瘍の体積に格子を重ね合わせ、陽子線の照射位置(スポット位置)を決定します。この格子のサイズは、使用するスキャナーシステムによって定義されます。次に、陽子線治療スキャナーのパラメーターに基づいて、これらのスポット位置を通る照射経路(軌道)を選択します。第三に、各スポットの照射時間を推定します。この時間は、選択された軌道、スキャナーのパラメーター、および対象者固有の呼吸パターンに依存し、各スポットを順番に訪れるのに必要な時間を合計して計算されます。この段階では、ビームの重みはまだ不明なため、名目上の照射時間(ドウェルタイム)が仮定されます。第四に、望ましい線量分布を達成するために、ビームの重みが最適化されます。最後に、最適化されたビームの重みに基づいて計画が更新されます。具体的には、重みがゼロまたは無視できるスポットは除去され、ドウェルタイムが調整されます。その結果得られた計画はシミュレーションされ、評価され、必要に応じて重み最適化が繰り返される場合があります。このワークフローの概要は、
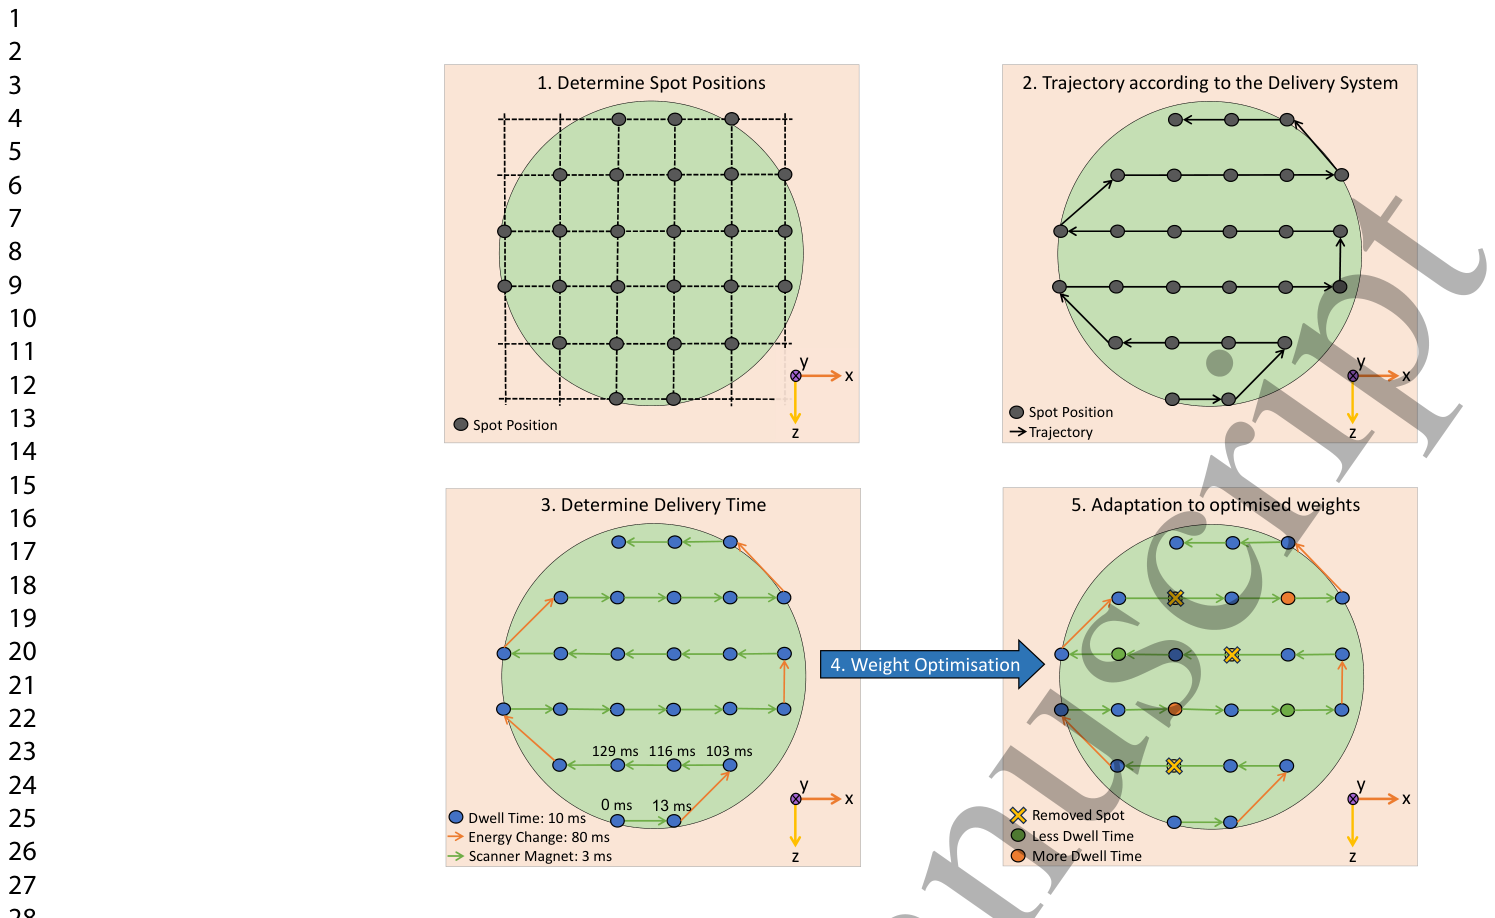
に示されています。
本研究では、様々なターゲット体積を持つ3つのファントム(模倣体)を用いて、この4Dペンシルビームデリバリー最適化のテストを行いました。各ターゲット体積について、正常な呼吸を想定した4Dデリバリー計画を生成し、正常および不規則な呼吸条件下で計画をシミュレーションし、陽子線治療で一般的に使用される評価指標を用いて評価しました。
治療シミュレーションでは、異なる組織タイプと厚みを持つファントム設定を選択しました。
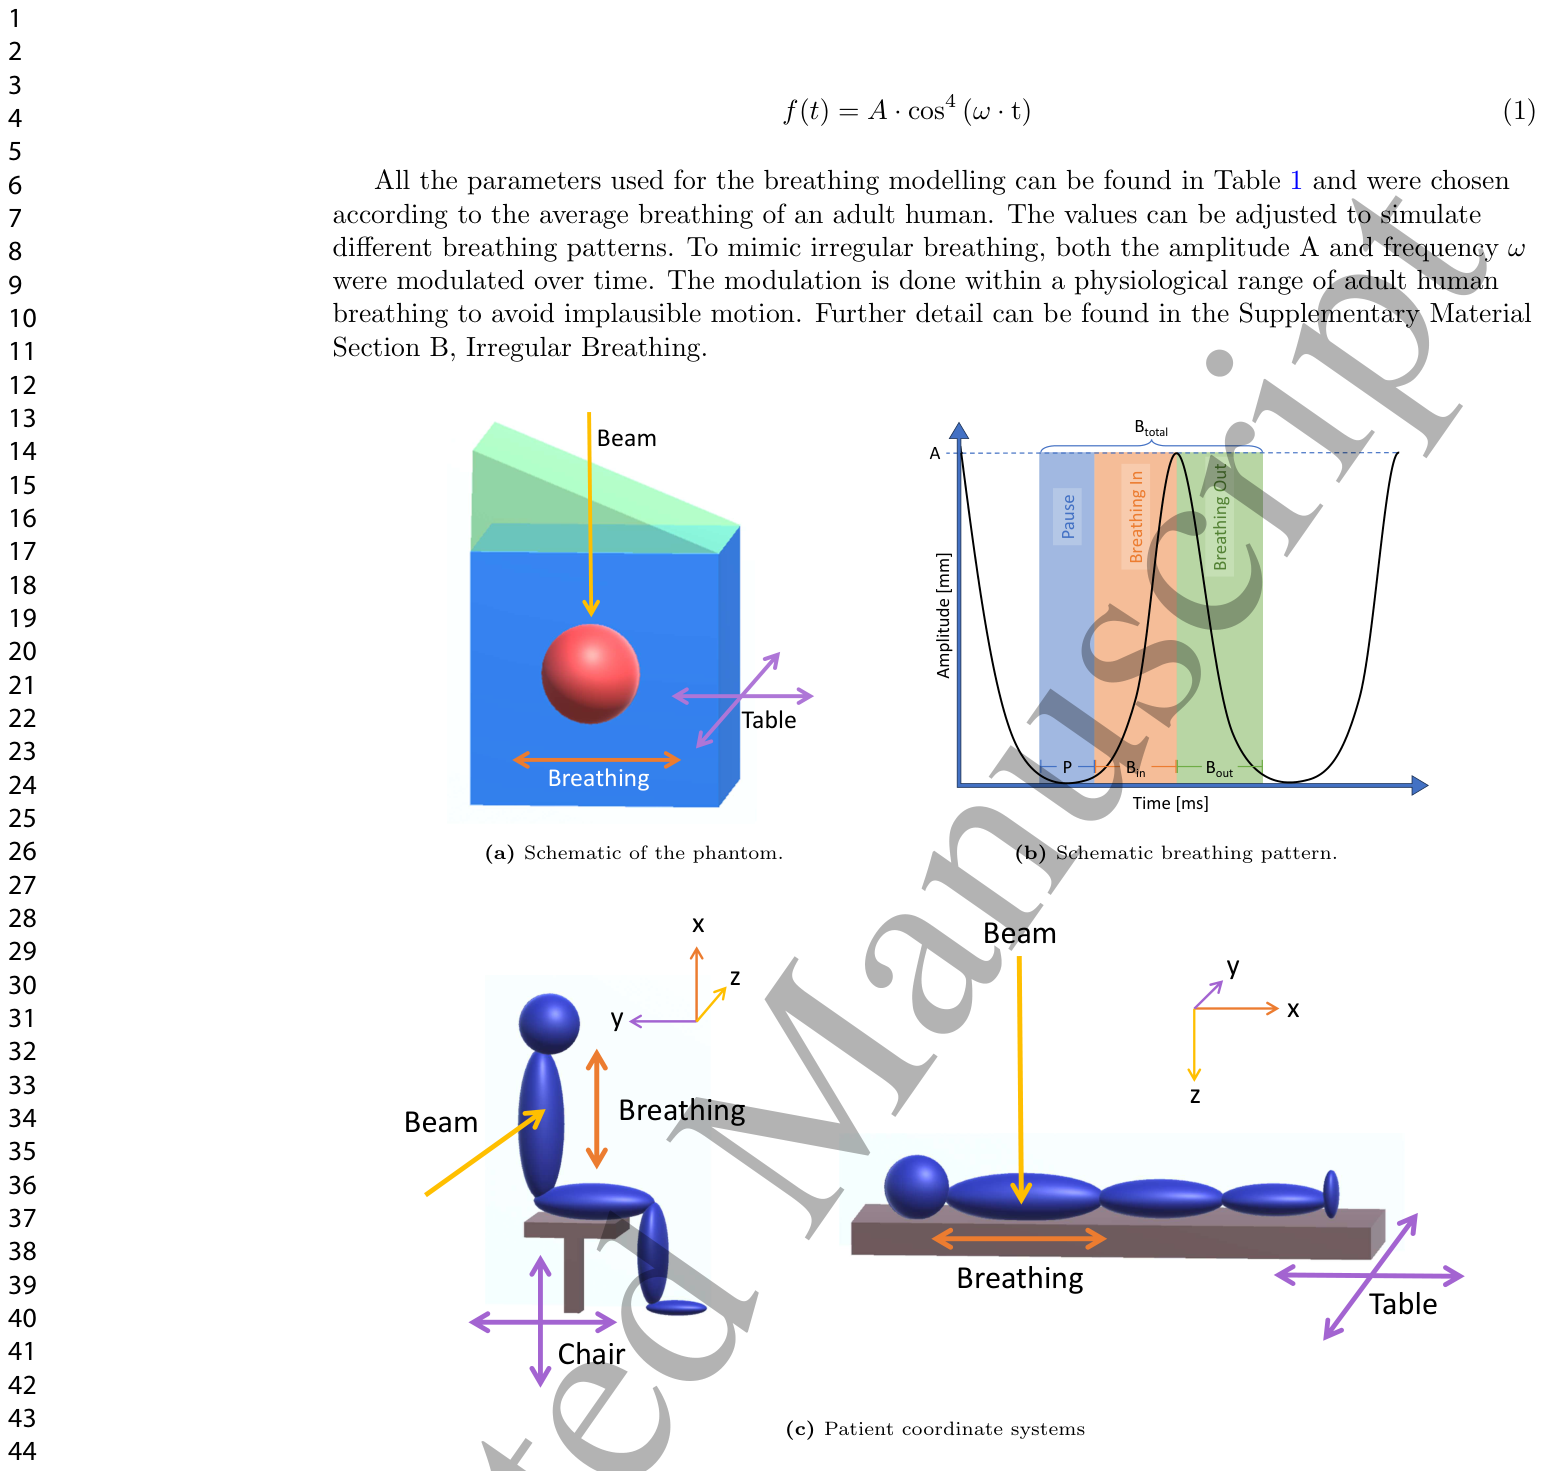
は、ファントムの模式図と対応する対象者座標系を示しています。赤い球は肝腫瘍、青い長方形は肝臓、透明な緑色のくさびは肋骨を表しています。周囲の組織は水または脂肪組織です。黄色の矢印はビームの方向、オレンジ色の矢印は呼吸運動、紫色の矢印はテーブルまたは椅子の可能な動きを示しています。Z軸は常にビーム方向に沿っています。ファントムは、各組織のCT値(Hounsfield unit; HU)を表示しています。このファントム設定では、各コンポーネントのサイズ、形状、HU値を調整できます。実験では、直径30mm、40mm、50mmの3つのターゲット体積を選択しました。これは、診断時に一般的に20mmから50mmの範囲である肝細胞がん(HCC)の報告されているサイズに大まかに基づいています。この理由に基づき、ファントムのターゲットと治療構成に関連するパラメーター(例:処方線量)もHCCの陽子線治療の特性に基づいて選択しました。分析的な線量計算では、吸収された物理線量(Gy)が計算されるため、すべての線量値は物理吸収線量(Gy)として報告されており、相対的生物学的効果比(RBE)による重み付けは行っていません。臨床的な陽子線治療では、慣例的にRBE1.1を一定としてGy(RBE)で線量を処方するため、対応するRBE重み付け線量は物理線量を1.1倍することで得られます。処方線量として10Gy(物理線量、RBE重み付けでは11Gy(RBE))を選択しました。提案されたフレームワークは絶対処方線量に依存せず、処方入力を調整することで、あらゆる物理線量またはRBE重み付け線量に適用できます。呼吸は、コサイン関数(f(t) = A・cos^4(ω・t))で近似され、青い長方形とターゲットのみに影響を与えます。呼吸モデリングに使用されたすべてのパラメーターは
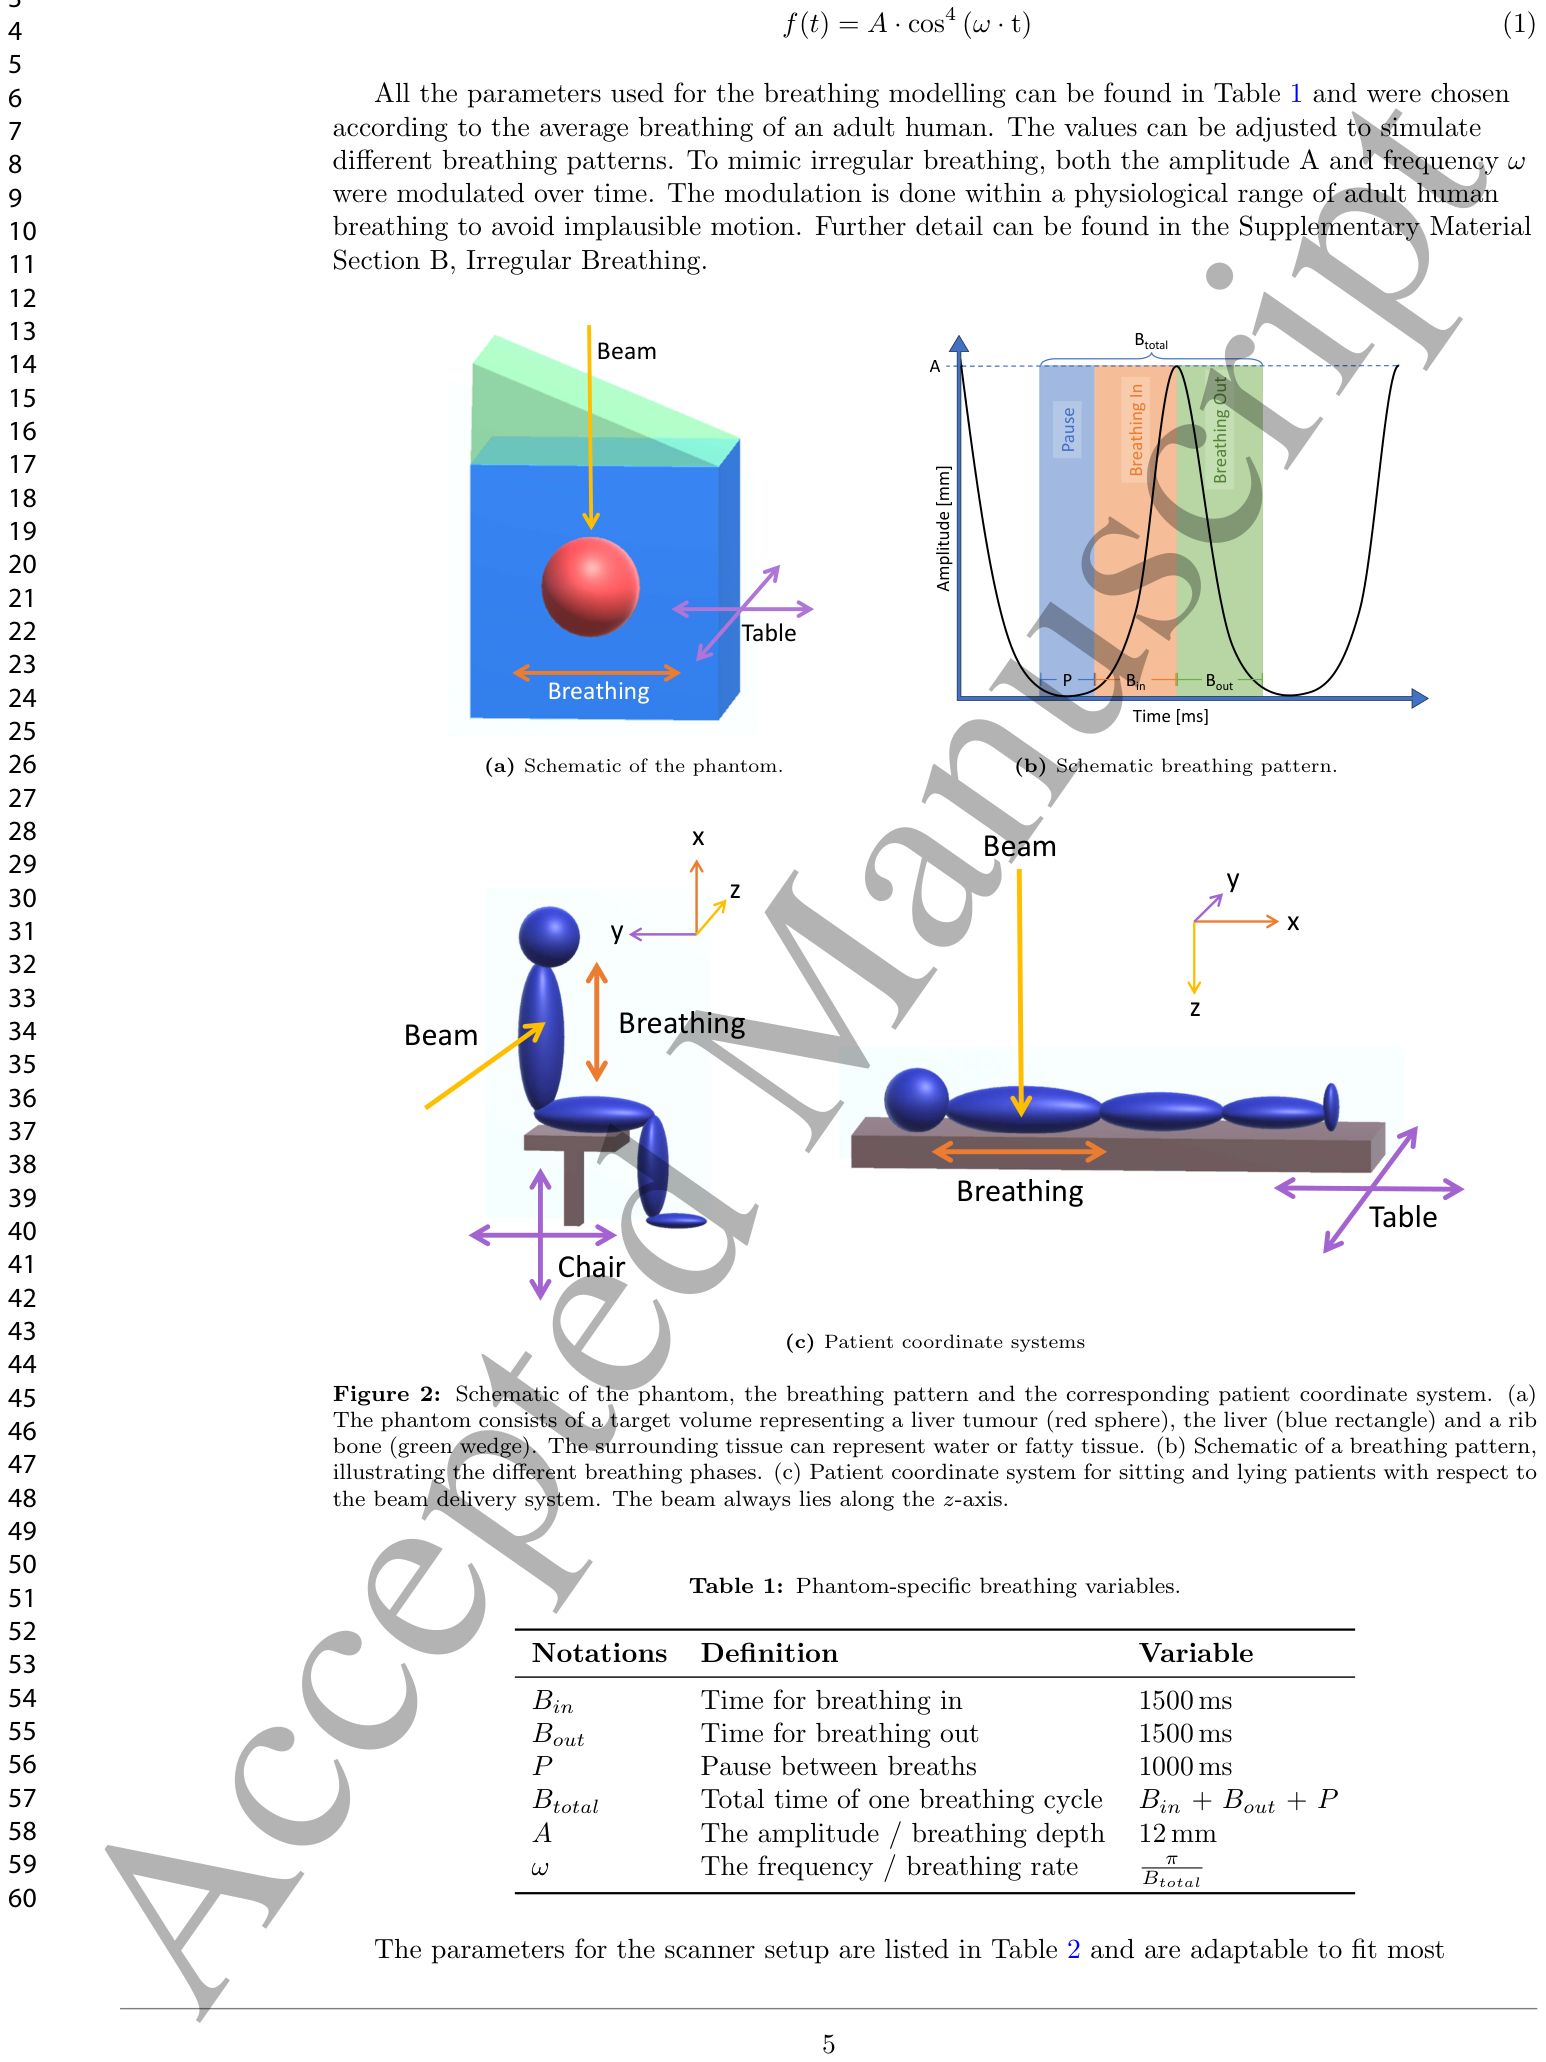
で確認できます。
スキャナー設定のパラメーターは
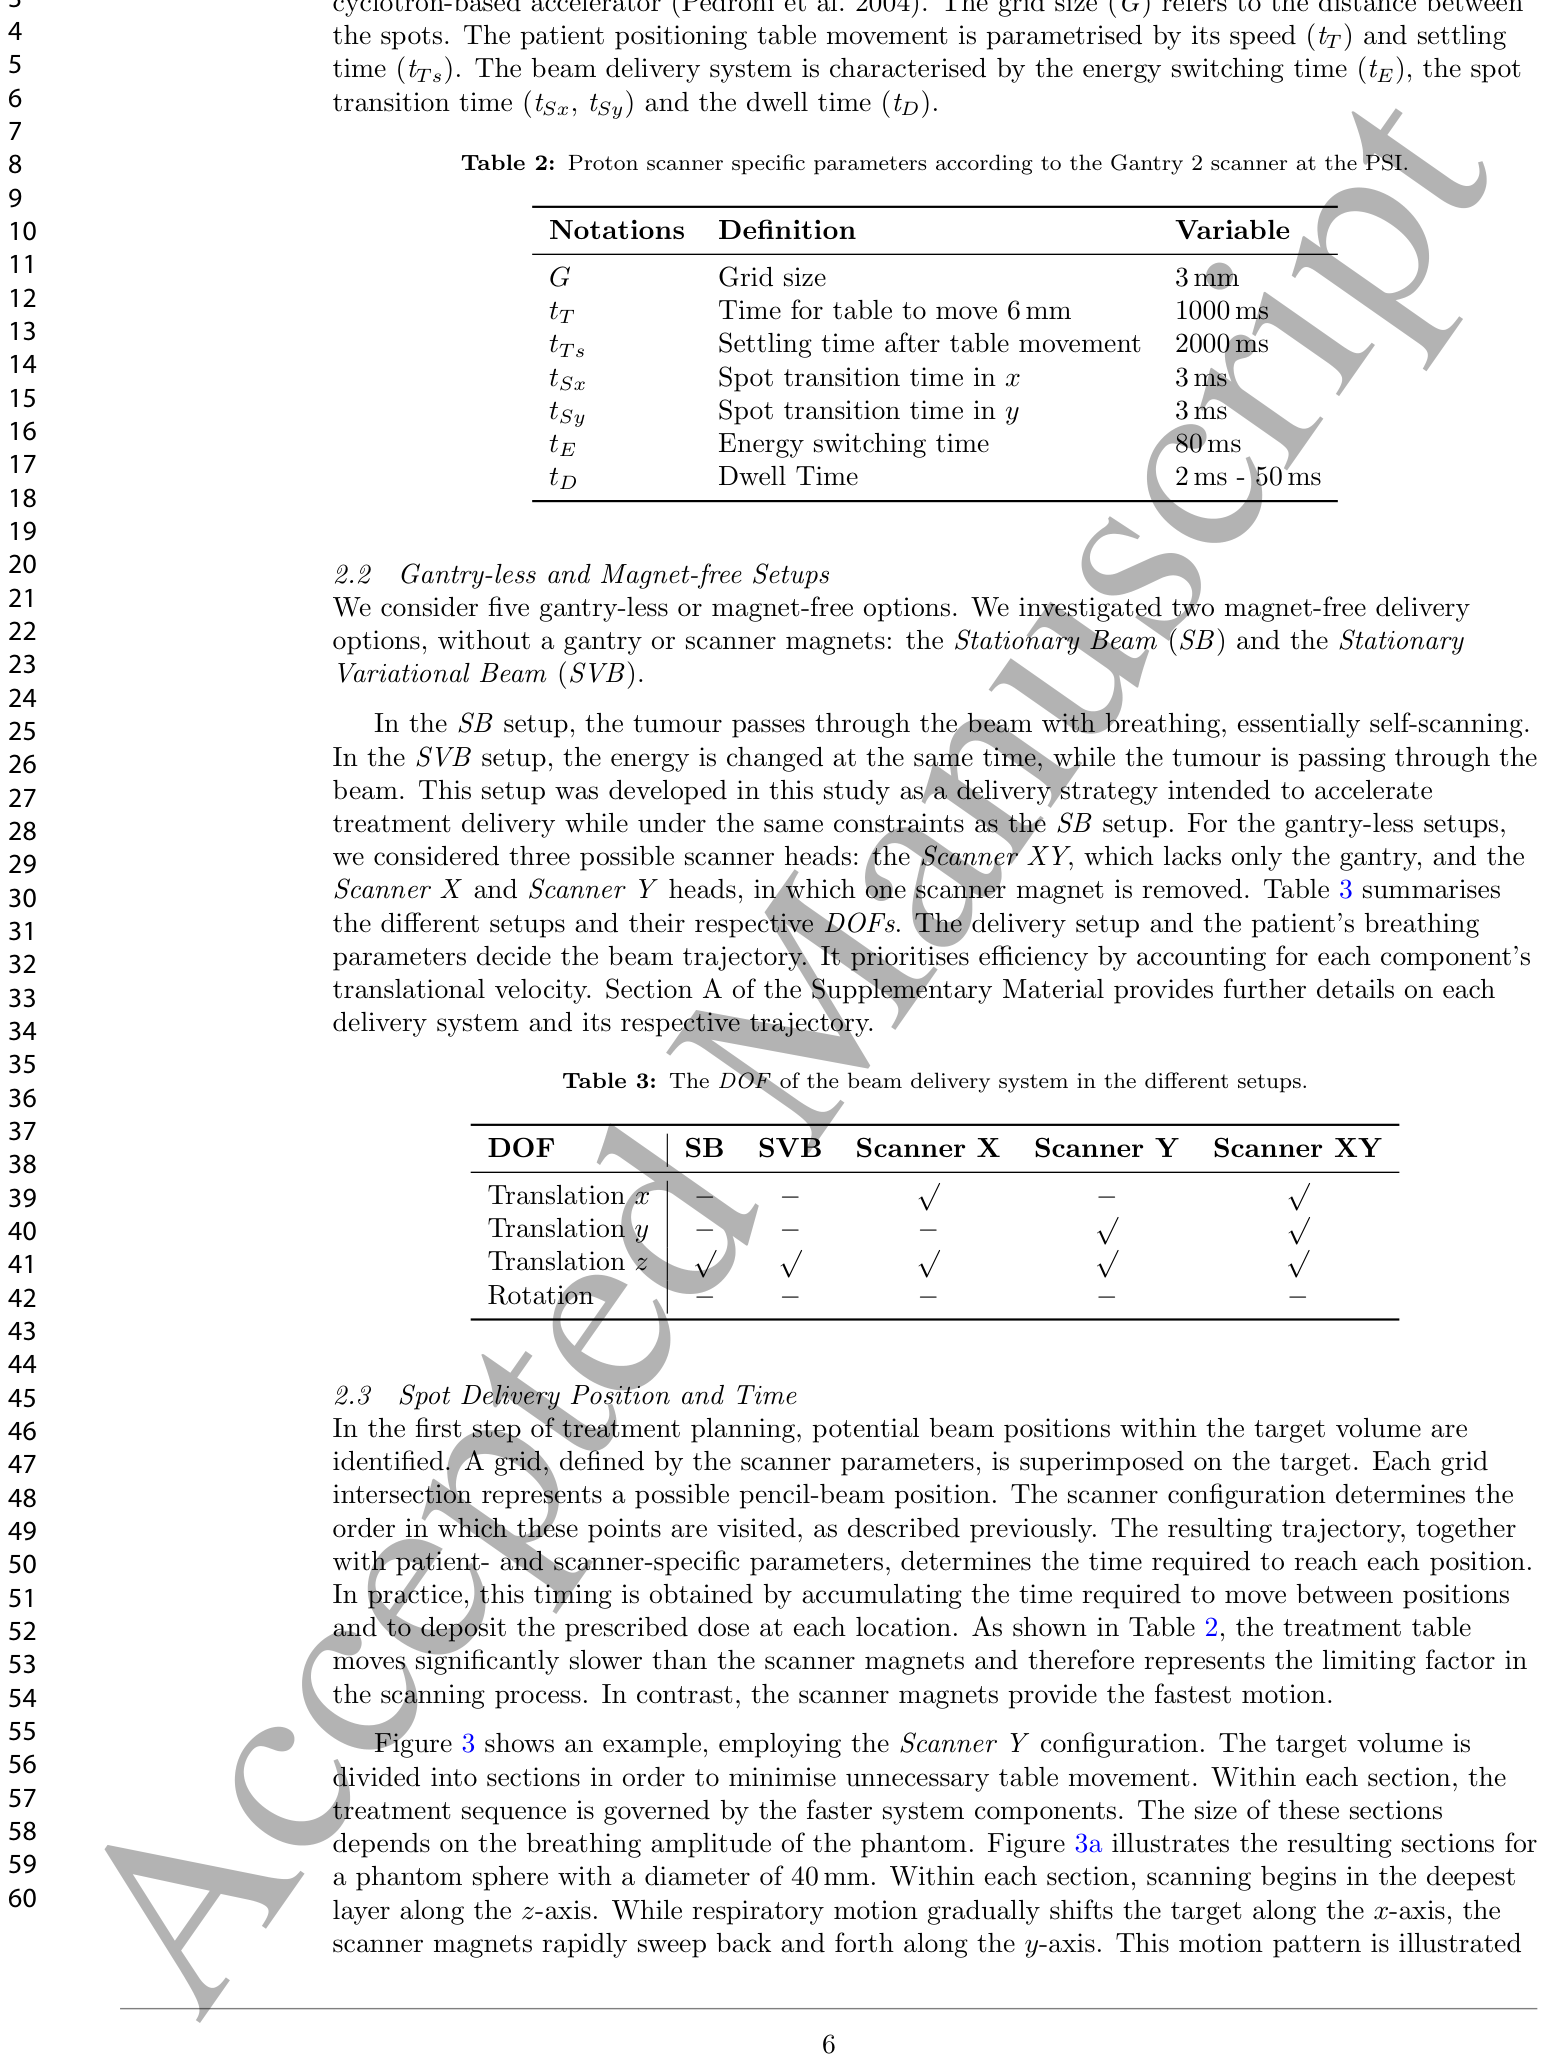
に示されており、ほとんどのスキャナーに合わせて調整可能です。本研究では、PSI(Paul Scherrer Institute)のGantry 2で運用されているサイクロトロンベースの加速器のパラメーターに近似するものを選びました。グリッドサイズ(G)はスポット間の距離を指します。対象者位置決めテーブルの動きは、その速度(tT)と静止時間(tTs)によってパラメーター化されます。ビームデリバリーシステムは、エネルギー切り替え時間(tE)、スポット遷移時間(tSx、tSy)、ドウェルタイム(tD)によって特徴付けられます。本研究では、5種類のガントリーレスまたは磁石フリーのオプションを検討しました。ガントリーもスキャナー磁石も持たない2つの磁石フリーデリバリーオプション、すなわち「静止ビーム(Stationary Beam; SB)」と「静止変調ビーム(Stationary Variational Beam; SVB)」を調査しました。SB設定では、腫瘍が呼吸とともにビーム内を通過し、実質的に自己走査を行います。SVB設定では、腫瘍がビーム内を通過するのと同時にエネルギーが変更されます。この設定は、SB設定と同じ制約下で治療送達を加速することを目的としたデリバリー戦略として本研究で開発されました。ガントリーレス設定については、「Scanner XY」(ガントリーのみを欠くもの)、および1つのスキャナー磁石が除去された「Scanner X」と「Scanner Y」の3つのスキャナーヘッドを検討しました。
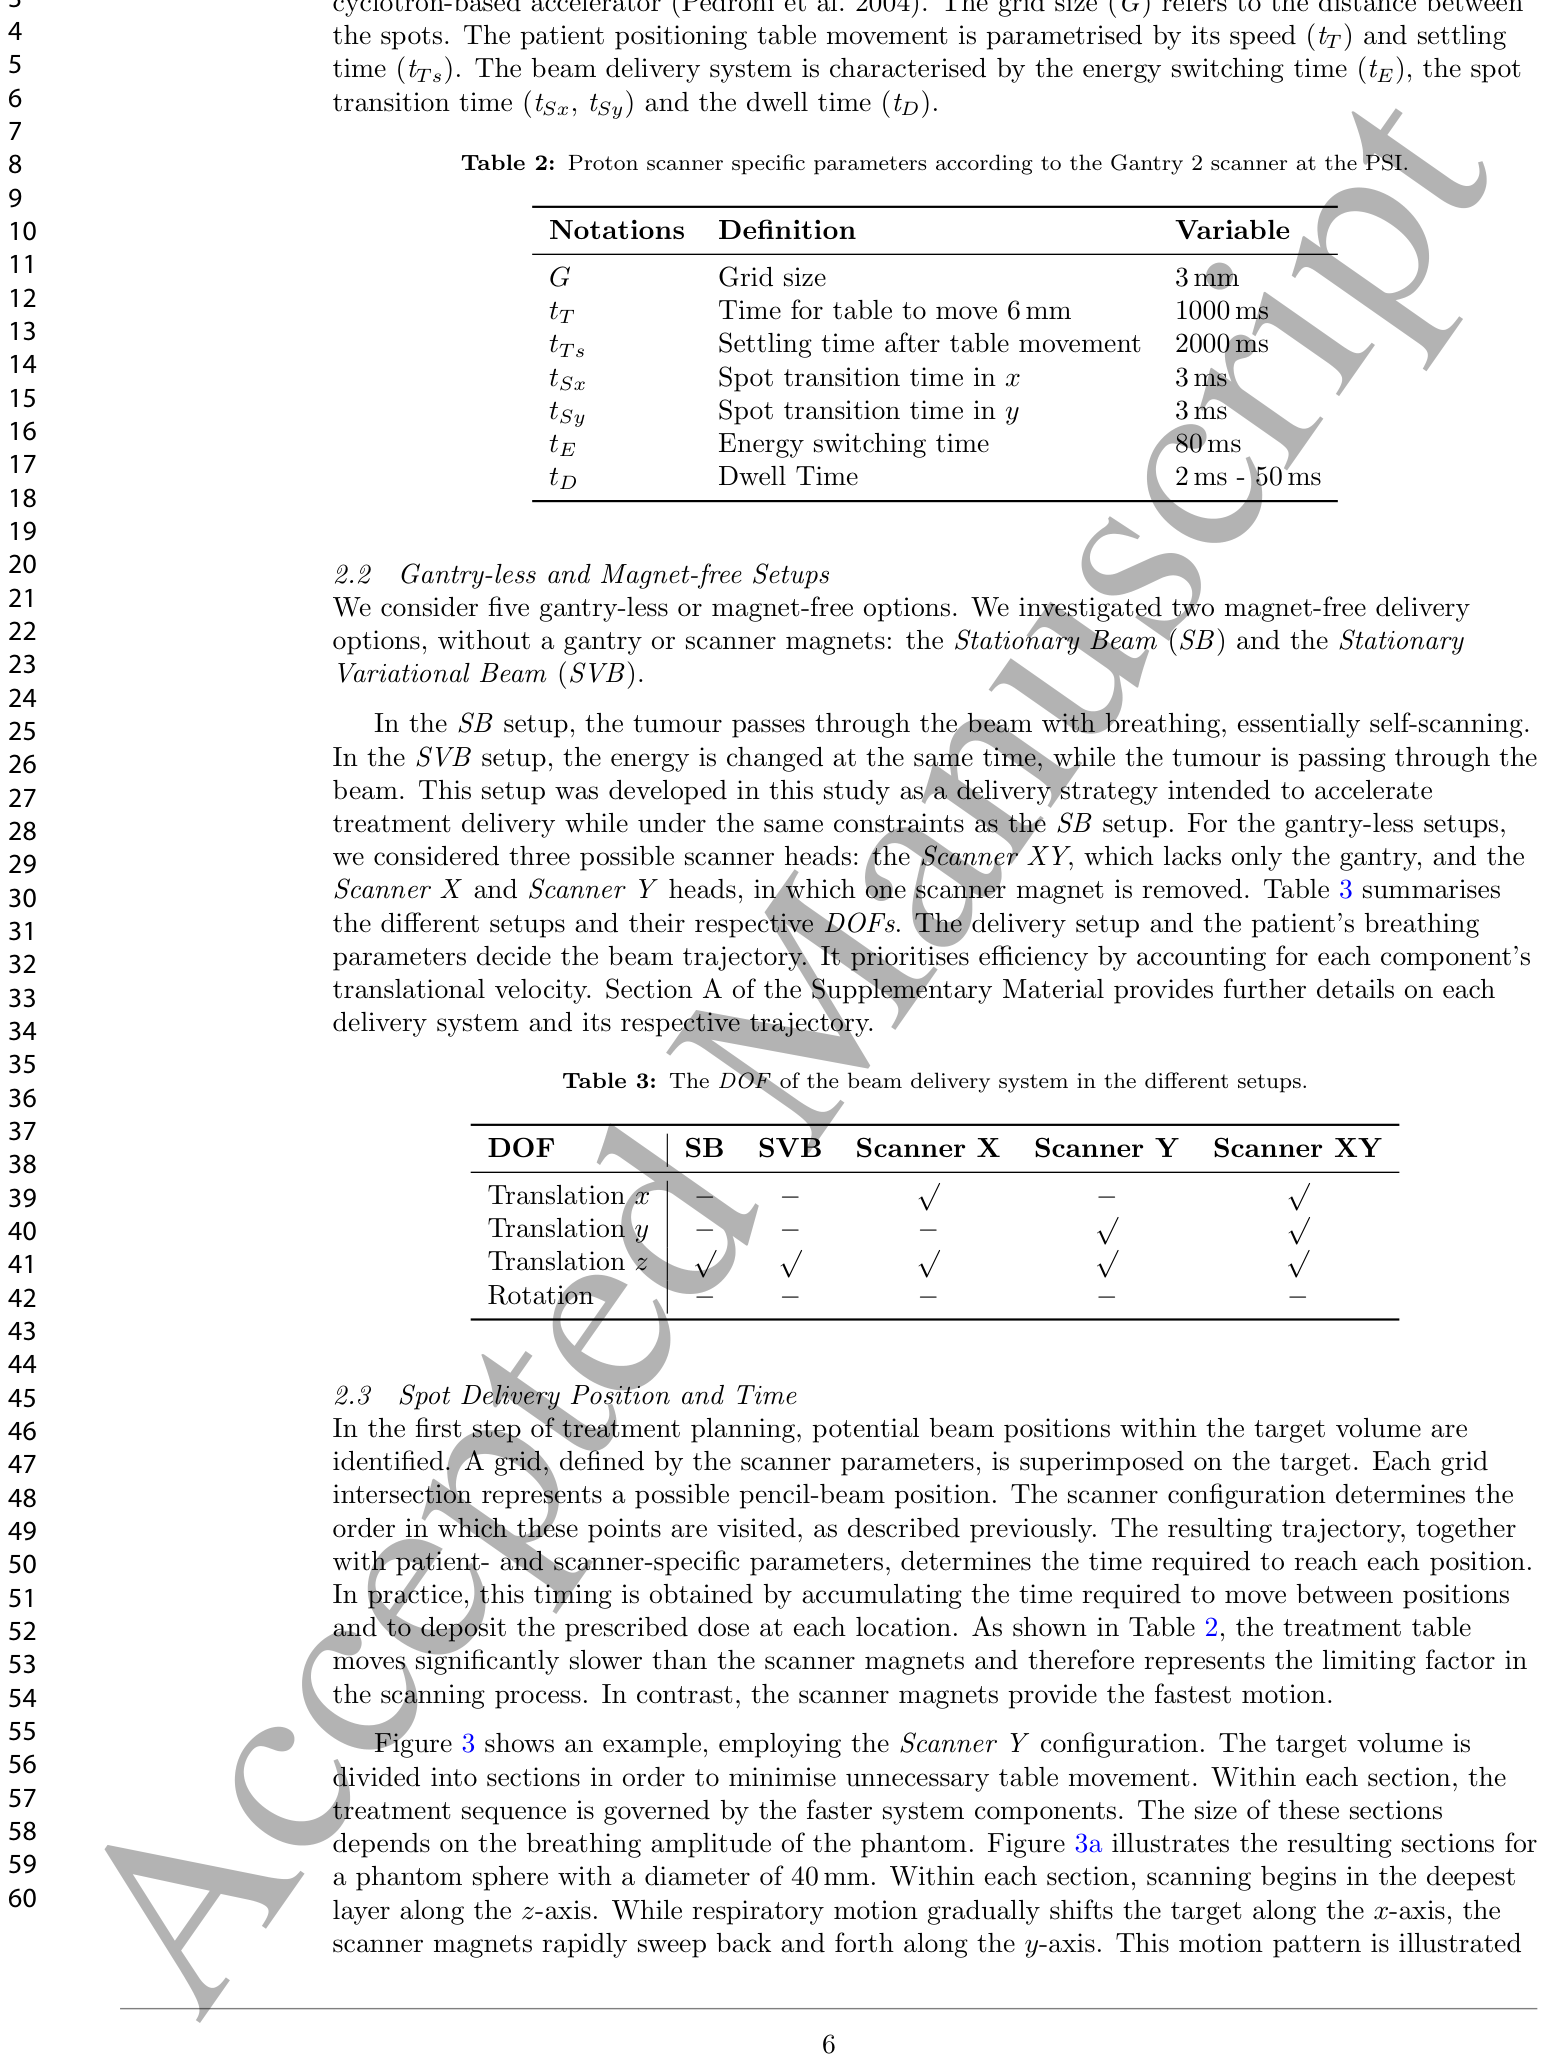
に、異なる設定とその自由度(DOF)がまとめられています。
治療計画の最初のステップでは、ターゲット体積内の潜在的なビーム位置が特定されます。スキャナーパラメーターで定義されたグリッドがターゲットに重ね合わされ、各グリッド交点が可能なペンシルビーム位置を表します。スキャナー構成によって、これらの点が訪れる順序が決まります。結果として得られる軌道は、対象者およびスキャナー固有のパラメーターとともに、各位置に到達するのに必要な時間を決定します。実際には、このタイミングは、位置間を移動し、各位置で処方された線量を沈着させるのに必要な時間を累積することによって得られます。(表2) に示されているように、治療テーブルの動きはスキャナー磁石よりもはるかに遅く、走査プロセスの制限要因となります。対照的に、スキャナー磁石は最速の動きを提供します。
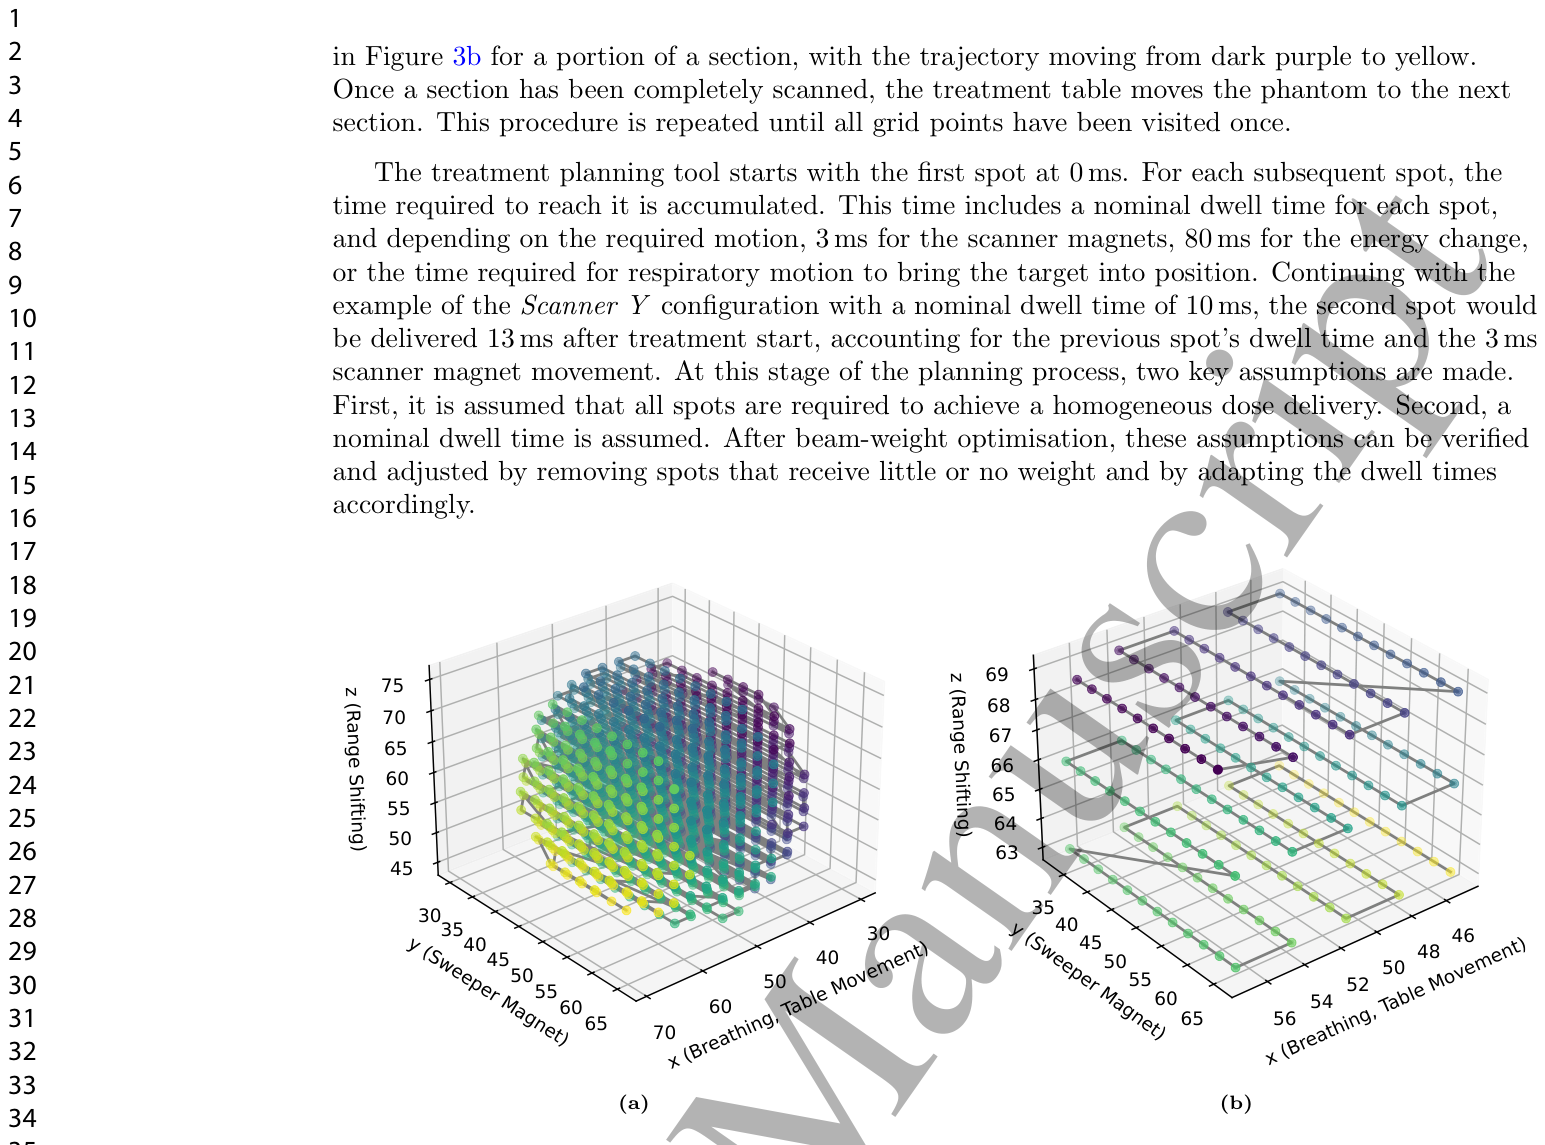
は、Scanner Y構成を使用した例を示しています。ターゲット体積は、不要なテーブルの動きを最小限に抑えるためにセクションに分割されます。各セクション内では、治療シーケンスはより高速なシステムコンポーネントによって制御されます。これらのセクションのサイズは、ファントムの呼吸振幅に依存します。図3aは、直径40mmのファントム球体における結果として得られるセクションを示しています。各セクション内では、走査はz軸に沿って最も深い層から始まります。呼吸運動がターゲットをx軸に沿って徐々に移動させる間、スキャナー磁石はy軸に沿って迅速に前後に掃引します。この動きのパターンは、図3bでセクションの一部について示されており、軌道が濃い紫色から黄色に移動しています。一度セクションが完全に走査されると、治療テーブルはファントムを次のセクションに移動させます。この手順は、すべてのグリッドポイントが一度訪れるまで繰り返されます。
治療計画ツールは、最初のスポットから0ミリ秒で開始します。それに続く各スポットについて、到達するのに必要な時間が累積されます。この時間には、各スポットの名目上のドウェルタイムが含まれ、必要な動きに応じて、スキャナー磁石に3ミリ秒、エネルギー変更に80ミリ秒、または呼吸運動がターゲットを位置に到達させるのに必要な時間が含まれます。Scanner Y構成で名目上のドウェルタイムが10ミリ秒の場合、2番目のスポットは治療開始から13ミリ秒後に照射されます。これは、前のスポットのドウェルタイムと3ミリ秒のスキャナー磁石の動きを考慮したものです。計画プロセスのこの段階では、2つの重要な仮定がなされます。第一に、均一な線量送達を達成するためにすべてのスポットが必要であると仮定されます。第二に、名目上のドウェルタイムが仮定されます。ビーム重み最適化後、これらの仮定は、ほとんどまたはまったく重みを受けないスポットを除去し、それに応じてドウェルタイムを調整することによって検証および調整することができます。
軌道と照射時間に基づいて、すべての位置が特定の条件下で到達可能ではないことが明らかになります。位置をシフトする必要があるかどうかは、呼吸速度とビーム照射時間に依存します。腫瘍が計画された位置から0.5mm以上移動してしまった場合、その位置は調整されます。
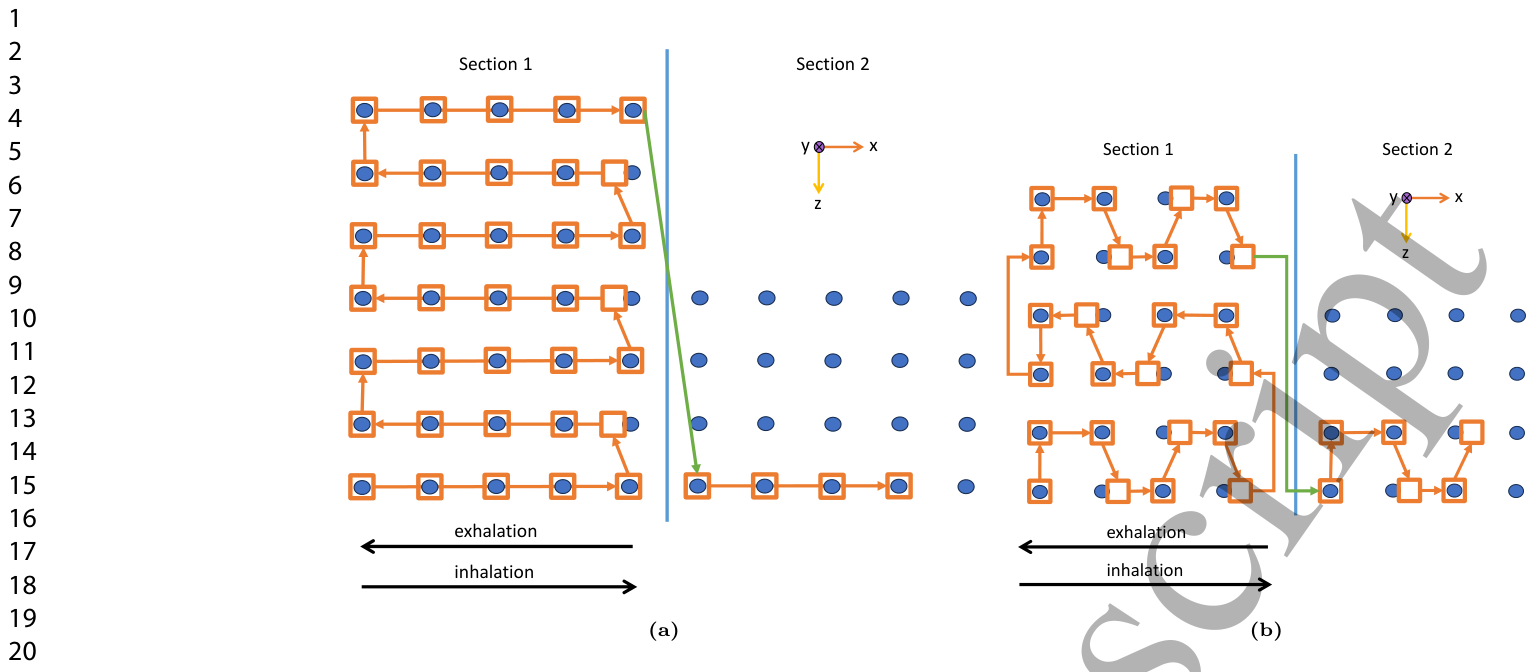
は、SBおよびSVBケースにおける位置シフトの例を示しています。SB設定では、エネルギー変更とビーム照射に必要な時間により、位置が呼吸方向に沿ってシフトします。SVBケースでも、呼吸振幅全体を腫瘍の走査に使用できないことがわかります。呼吸が吸気から呼気に反転するとき、現在ビーム内にある位置を適切に治療するのに十分な時間がありません。腫瘍をビーム内を移動させるために呼吸運動に依存するすべてのスキャナーモードは、このような補正の影響を受けます。
線量分布の最適化と評価
完全な4D治療計画のためには、処方された線量の均一な分布を確保するために、ビームの重みが最適化されました。最適化を導くために、V95%(処方線量の95%以上を受け取る体積の割合)やD95%(体積の95%以上が受け取る最小線量)といった一般的な陽子線治療の評価指標を用いて最終的な分布を評価しました。
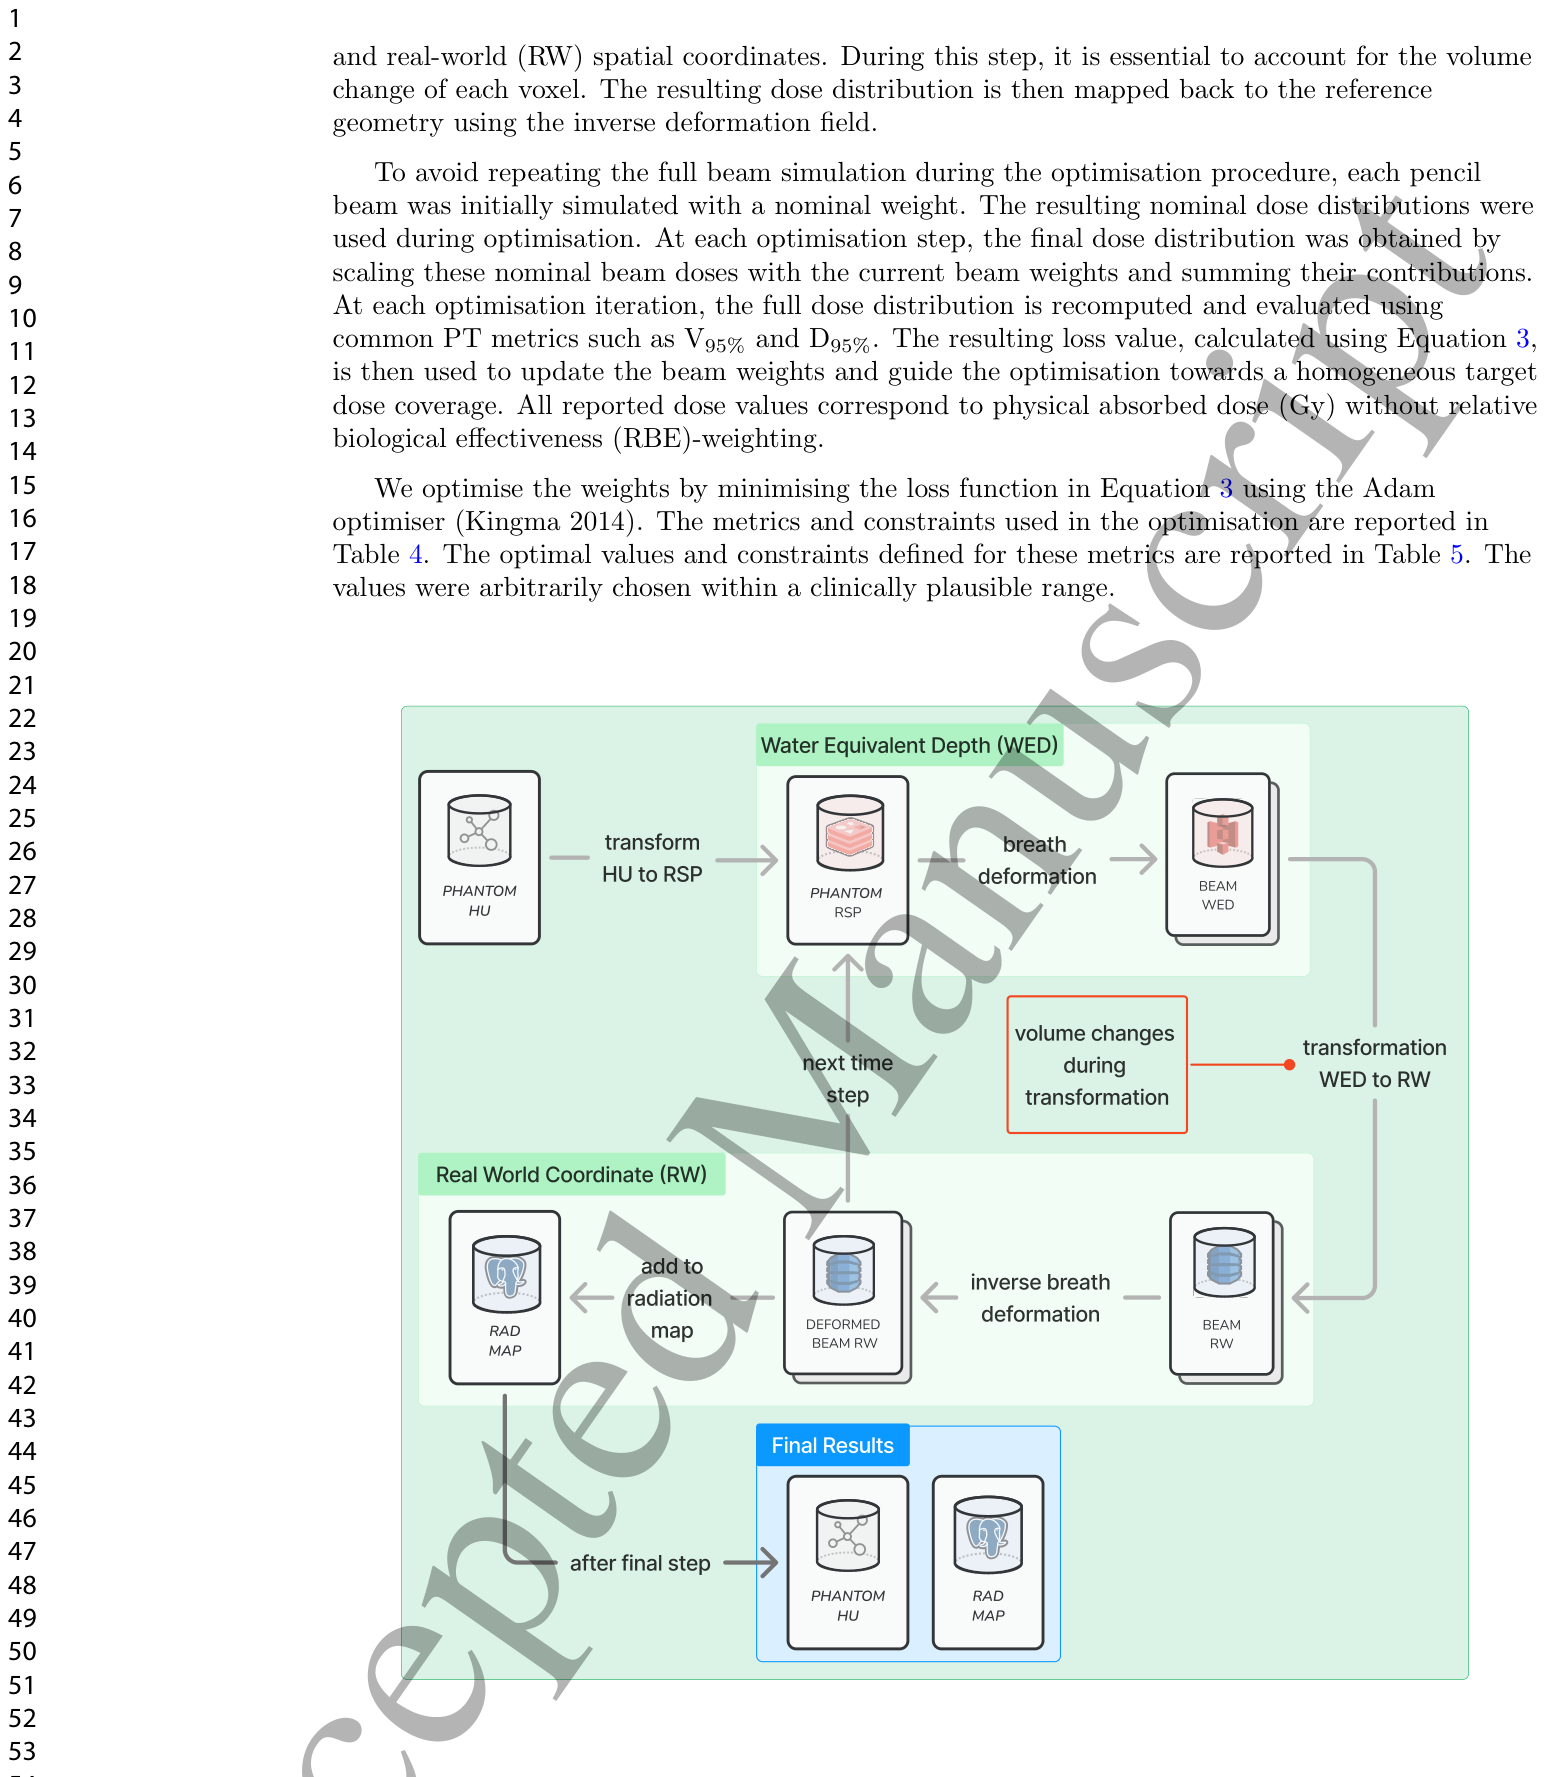
は、治療シミュレーションとファントム内の放射線分布の計算の模式図を示しています。まず、ファントムのシミュレートされたCT画像(HU値で表現)が、相対阻止能(RSP)に変換されます。呼吸モデルは、時刻tにおける各ボクセルの変位を記述する変形場を提供し、ファントムの形状がそれに従って変形することを可能にします。この変形は、CT画像に適用されます。ビームはこの変形したマップ内でシミュレートされます。本研究では、ビームの線量分布を特定のモデルで近似しています。線量が水等価深さ(WED)の関数として計算されるため、分布は水等価座標と実世界(RW)空間座標の間で変換することにより、組織の不均一性について補正する必要があります。このステップでは、各ボクセルの体積変化を考慮することが不可欠です。結果として得られる線量分布は、逆変形場を用いて参照形状にマッピングし直されます。
最適化手順中に完全なビームシミュレーションを繰り返すことを避けるため、各ペンシルビームは最初に名目上の重みでシミュレートされました。結果として得られた名目線量分布は最適化中に使用されました。各最適化ステップにおいて、最終的な線量分布は、これらの名目ビーム線量を現在のビーム重みでスケーリングし、その寄与を合計することによって得られました。各最適化反復において、完全な線量分布が再計算され、V95%やD95%などの一般的な陽子線治療の評価指標を用いて評価されました。結果として得られる損失値は、ビーム重みを更新し、均一なターゲット線量カバレッジに向けて最適化を導くために使用されます。報告されるすべての線量値は、相対的生物学的効果比(RBE)による重み付けなしの物理吸収線量(Gy)に対応します。著者らは、Adamオプティマイザを用いて損失関数を最小化することで重みを最適化しています。最適化に使用された評価指標と制約は
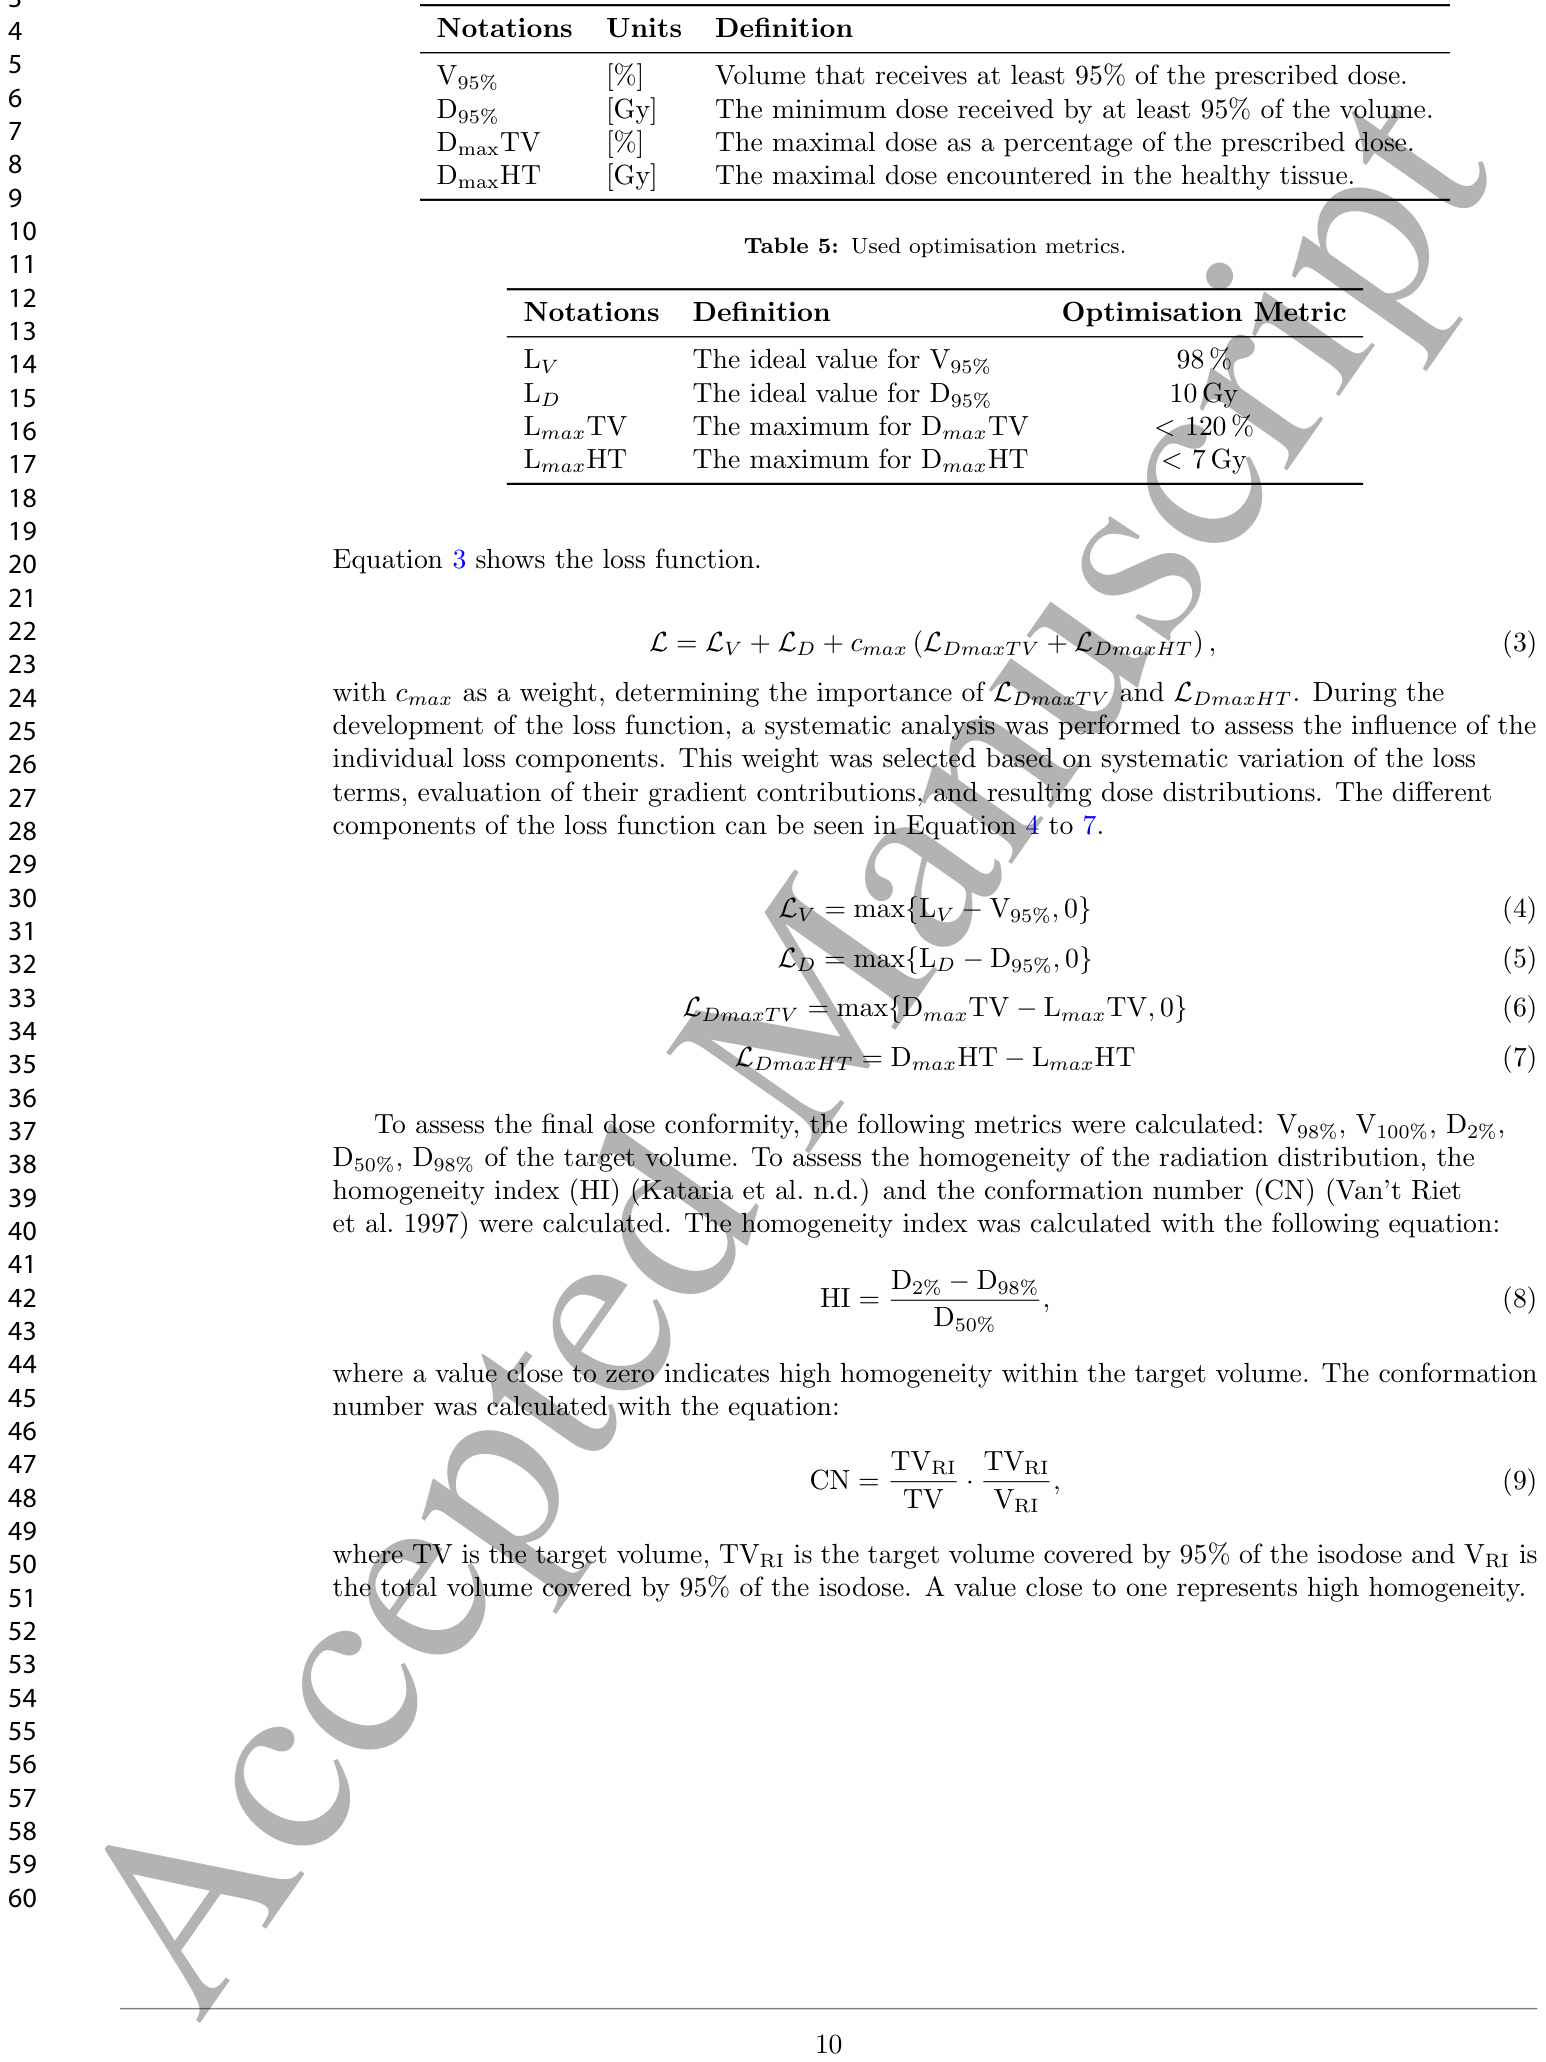
に報告されており、これらの評価指標に定義された最適な値と制約は
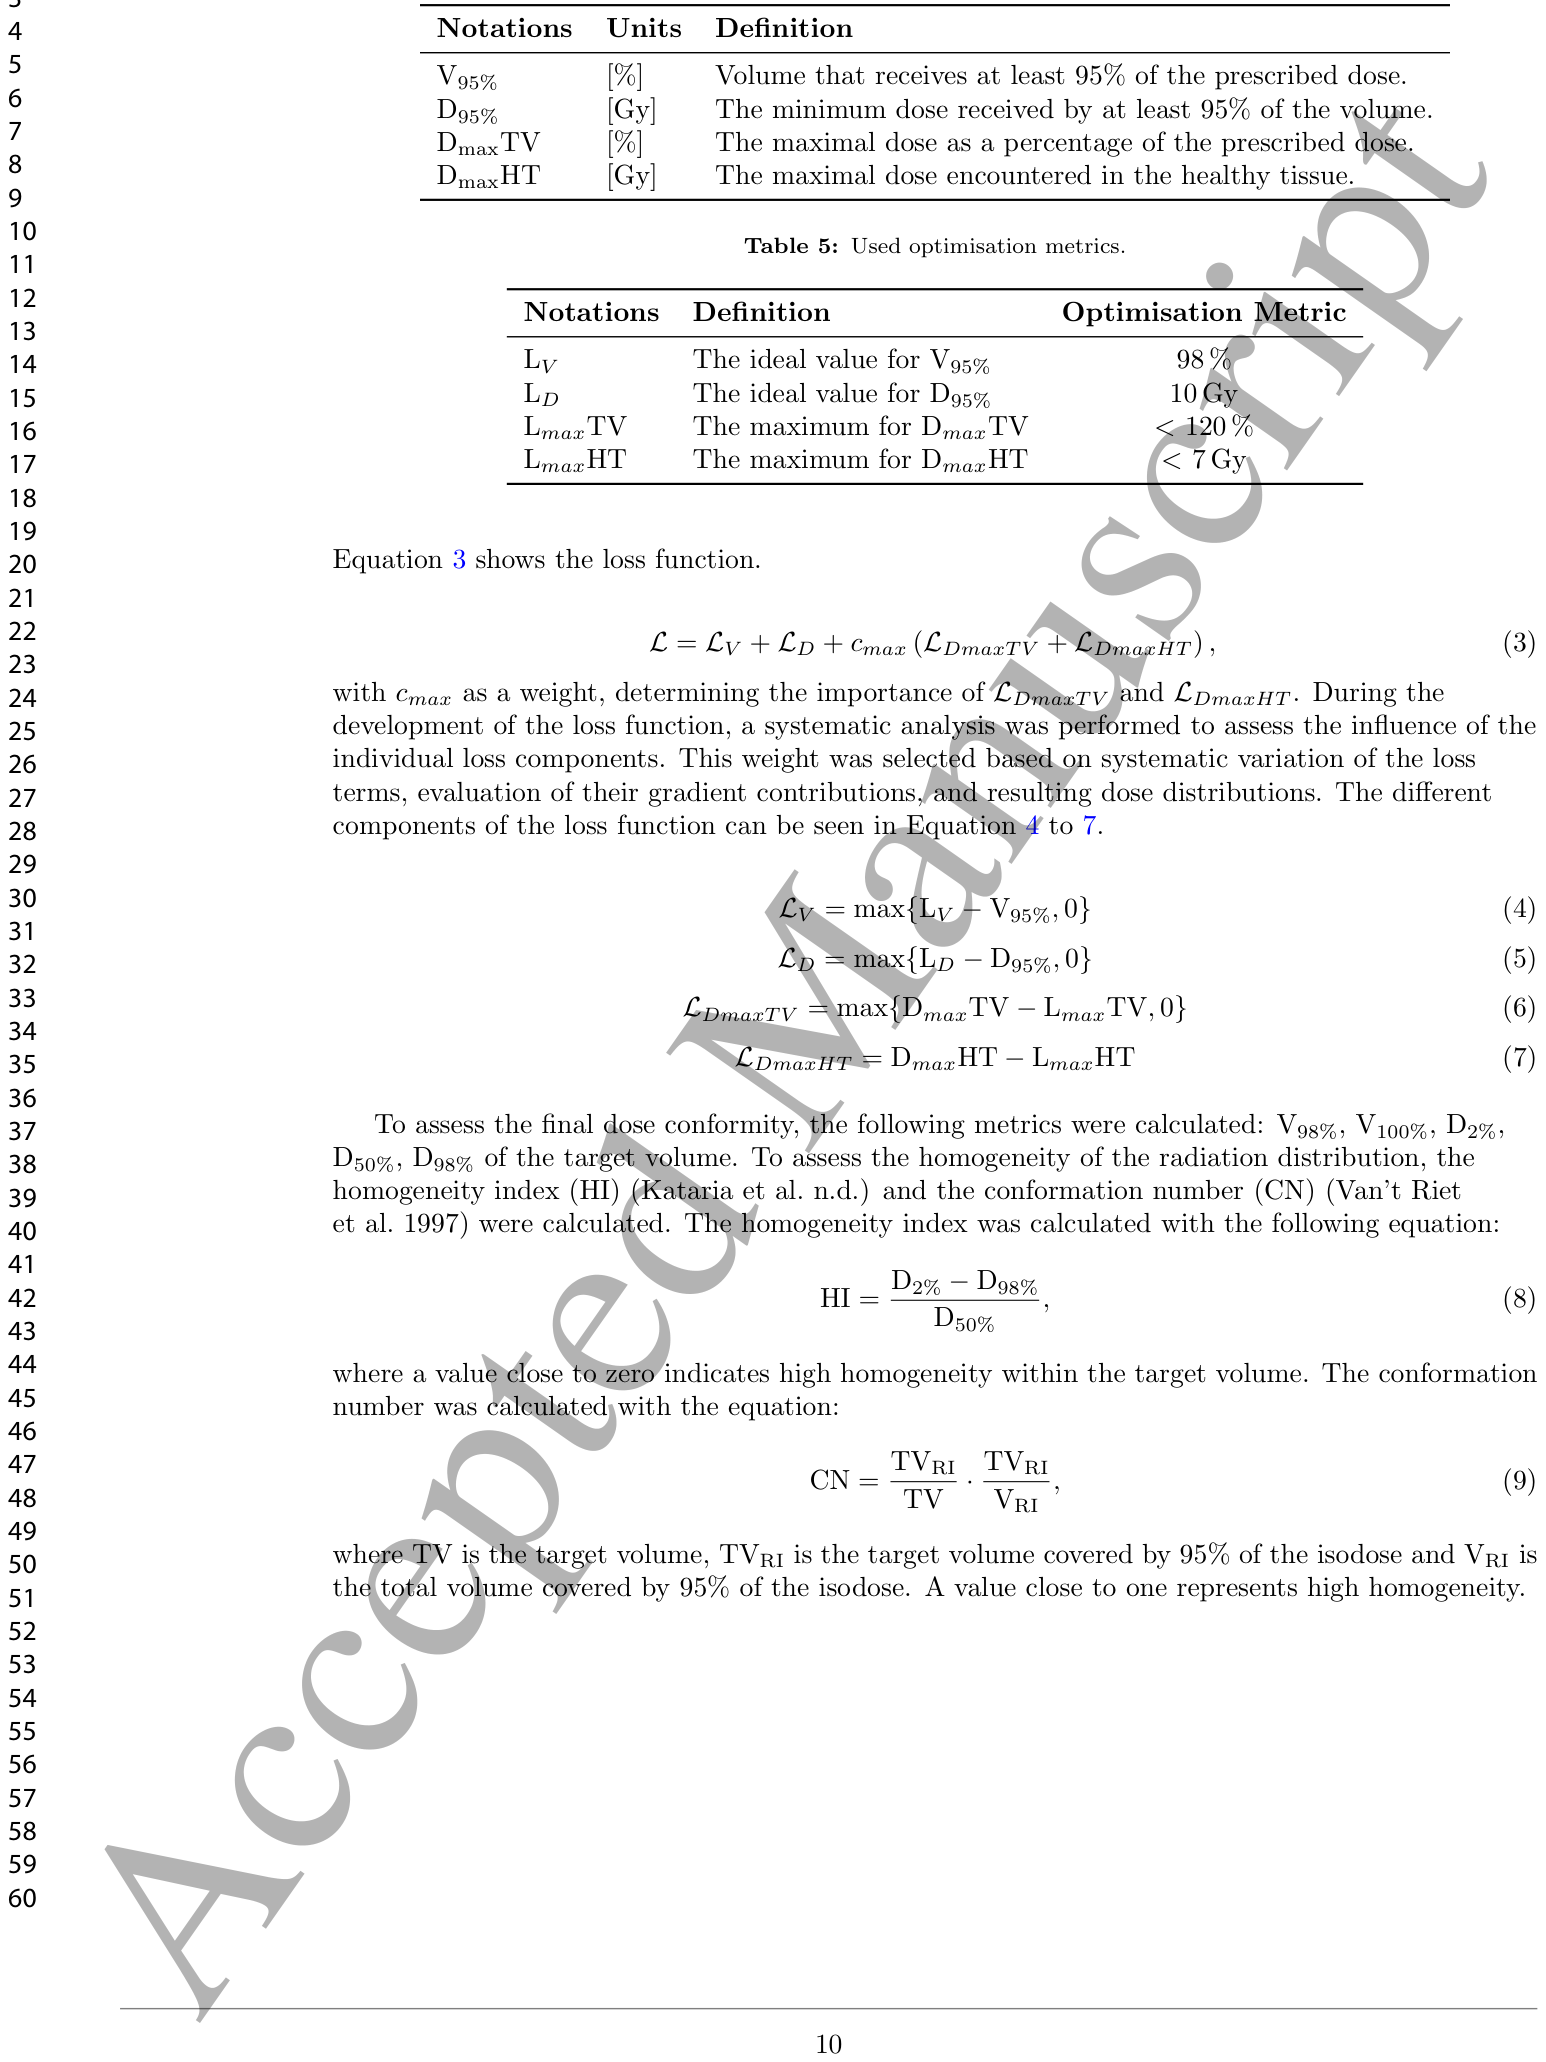
に報告されています。最終的な線量適合性を評価するために、V98%、V100%、D2%、D50%、D98%といったターゲット体積の指標が計算されました。放射線分布の均一性を評価するために、均一性指標(HI)と適合度指標(CN)が計算されています。均一性指標は、D2% − D98% / D50% という式で計算され、値がゼロに近いほどターゲット体積内の均一性が高いことを示します。適合度指標は、ターゲット体積と95%の等線量曲線で覆われるターゲット体積の比、および95%の等線量曲線で覆われる総体積の比を掛け合わせた式で計算され、値が1に近いほど高い均一性を表します。
研究結果:治療時間と線量分布
まず、様々なファントムサイズ、設定、名目上のドウェルタイムに対する潜在的な照射時間を計算しました。
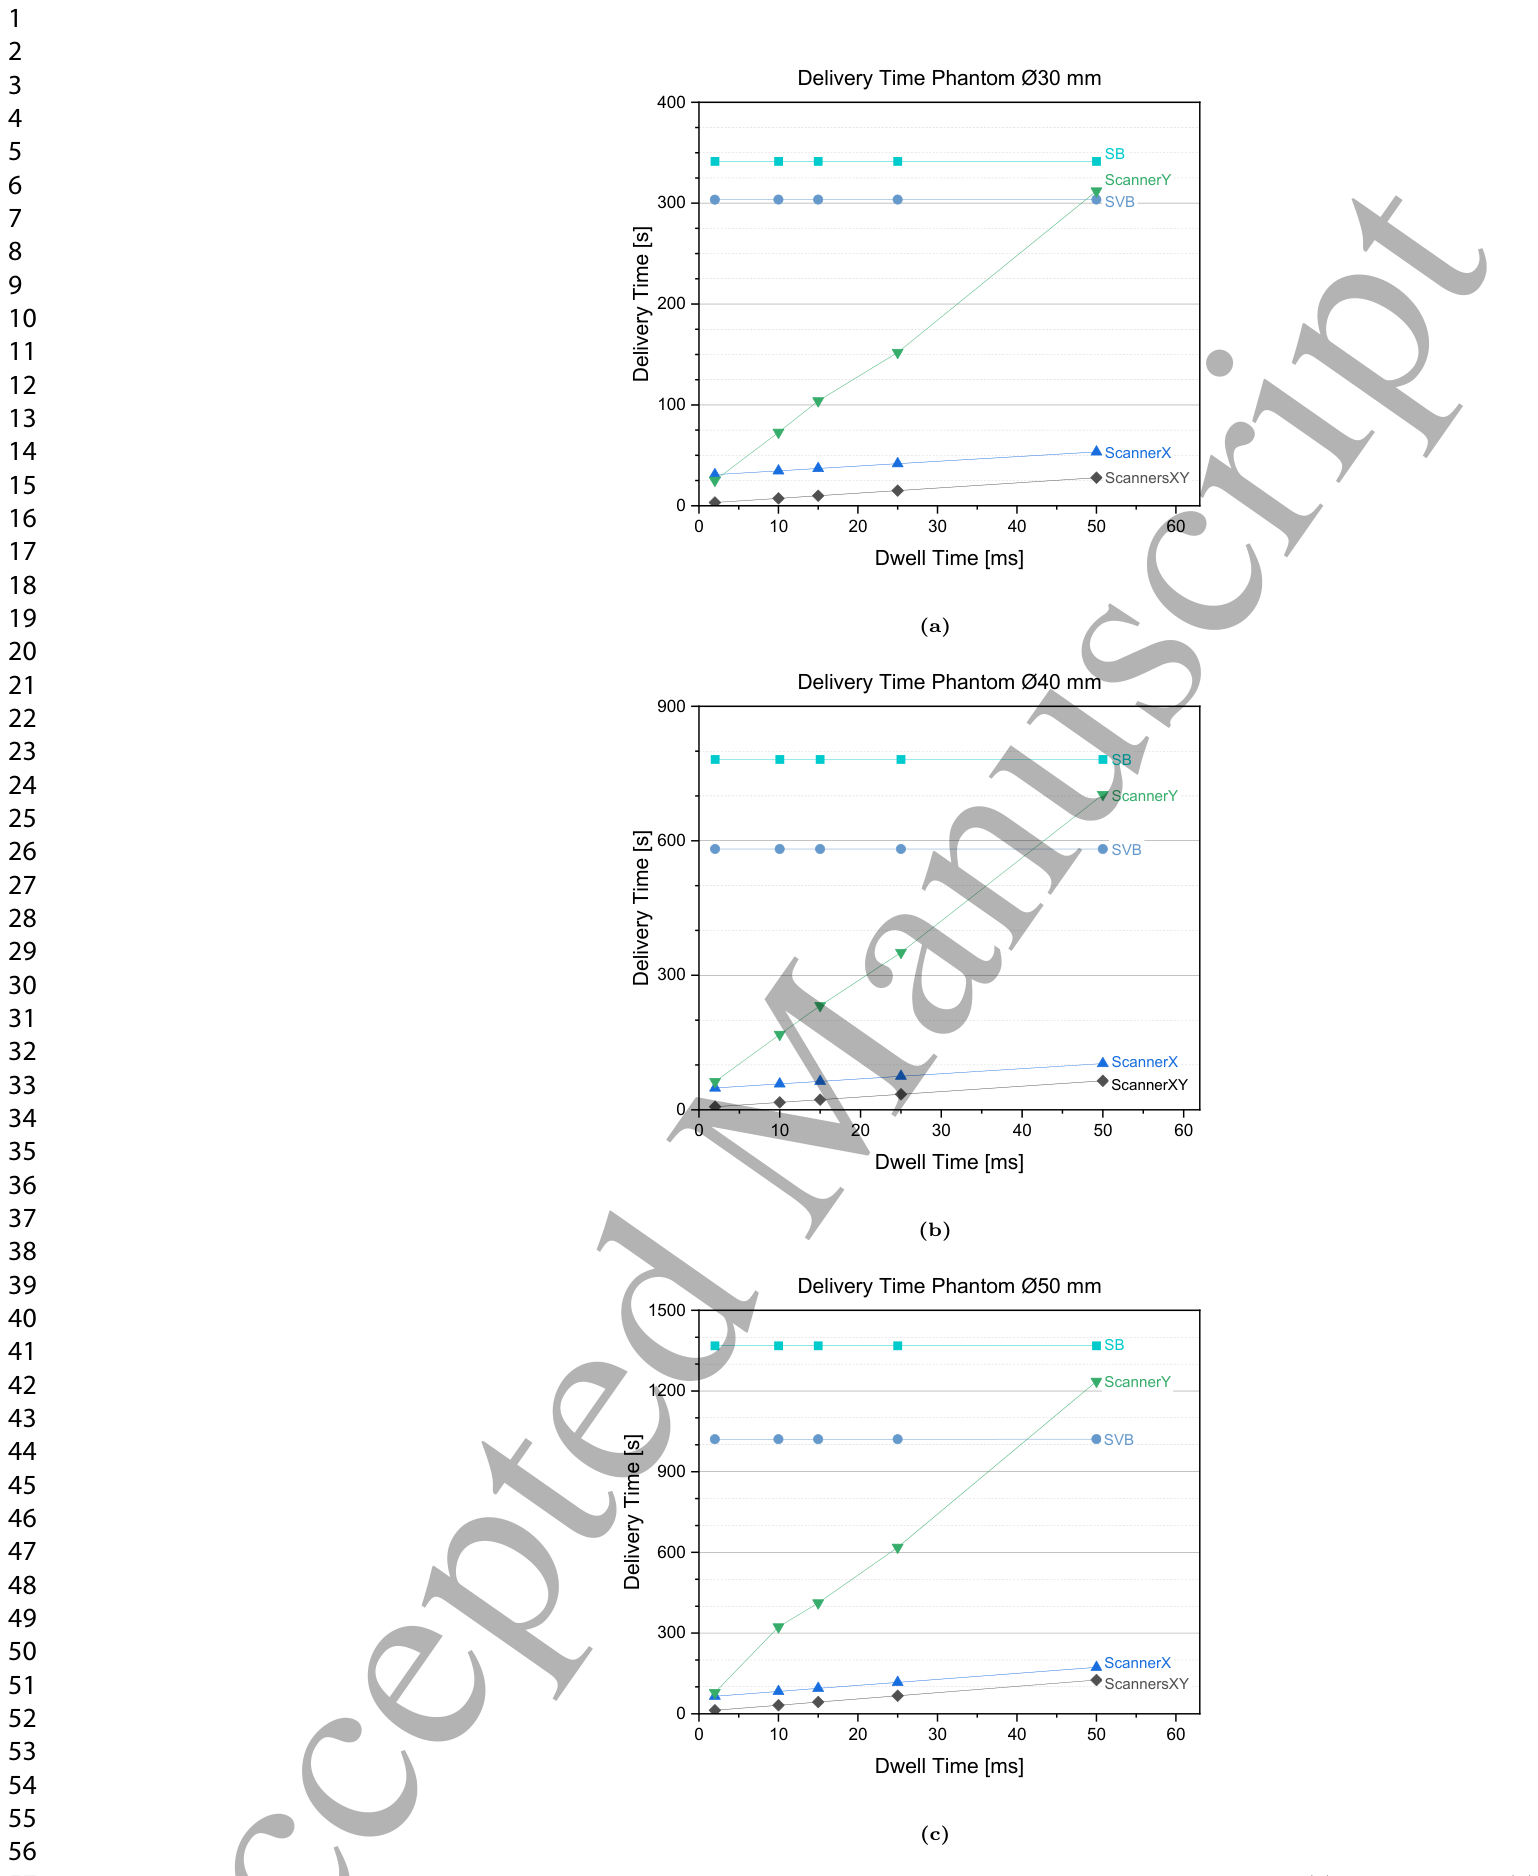
は、正常な呼吸を想定した場合の、様々なドウェルタイムと腫瘍サイズにおける照射時間を示しています。
結果として、ガントリーもスキャナー磁石も持たないSB(Stationary Beam)およびSVB(Stationary Variational Beam)の設定は、最も時間がかかることが示されました。最小の球状腫瘍で約6分と5分、最大の腫瘍では約23分と17分かかりました。これらの設定は、腫瘍を走査する際に呼吸とテーブルの動きに完全に依存するため、ドウェルタイムは全体の照射時間に影響を与えません。最も速いスキャナーモードはScanner XY設定で、呼吸運動を補償するためにx軸とy軸の両方のスキャナー磁石を使用するため、適合線量を送達するためのテーブルの移動が不要になります。この場合、照射時間はドウェルタイムに大きく依存します。ドウェルタイムが2ミリ秒で最小のターゲット体積の場合、照射時間は約3秒です。ドウェルタイムが50ミリ秒の場合、照射時間は最大28秒かかることがあります。より大きな腫瘍の場合、最大の腫瘍でドウェルタイムが50ミリ秒の場合、時間は約2分に増加します。Scanner Xデリバリー設定では、照射時間は腫瘍サイズとドウェルタイムの両方に比例して増加し、Scanner XY設定と同じ割合で増加します。Scanner Y設定の場合、ドウェルタイムとともに時間が著しく増加します。ドウェルタイムが50ミリ秒の場合、この設定はSVBデリバリーモードよりもさらに遅くなります。
次に、SB、SVB、およびScanner XYの3つの設定に対して、名目上のドウェルタイム10ミリ秒で線量分布が最適化されました。SBおよびSVB設定は独自の経路設定とビーム位置決めを持ち、Scanner XYは最も時間効率の高い設定です。各ターゲット体積サイズに対して最適化を実行し、最適化された重みを用いて、不規則な呼吸条件下で計画をテストしました。
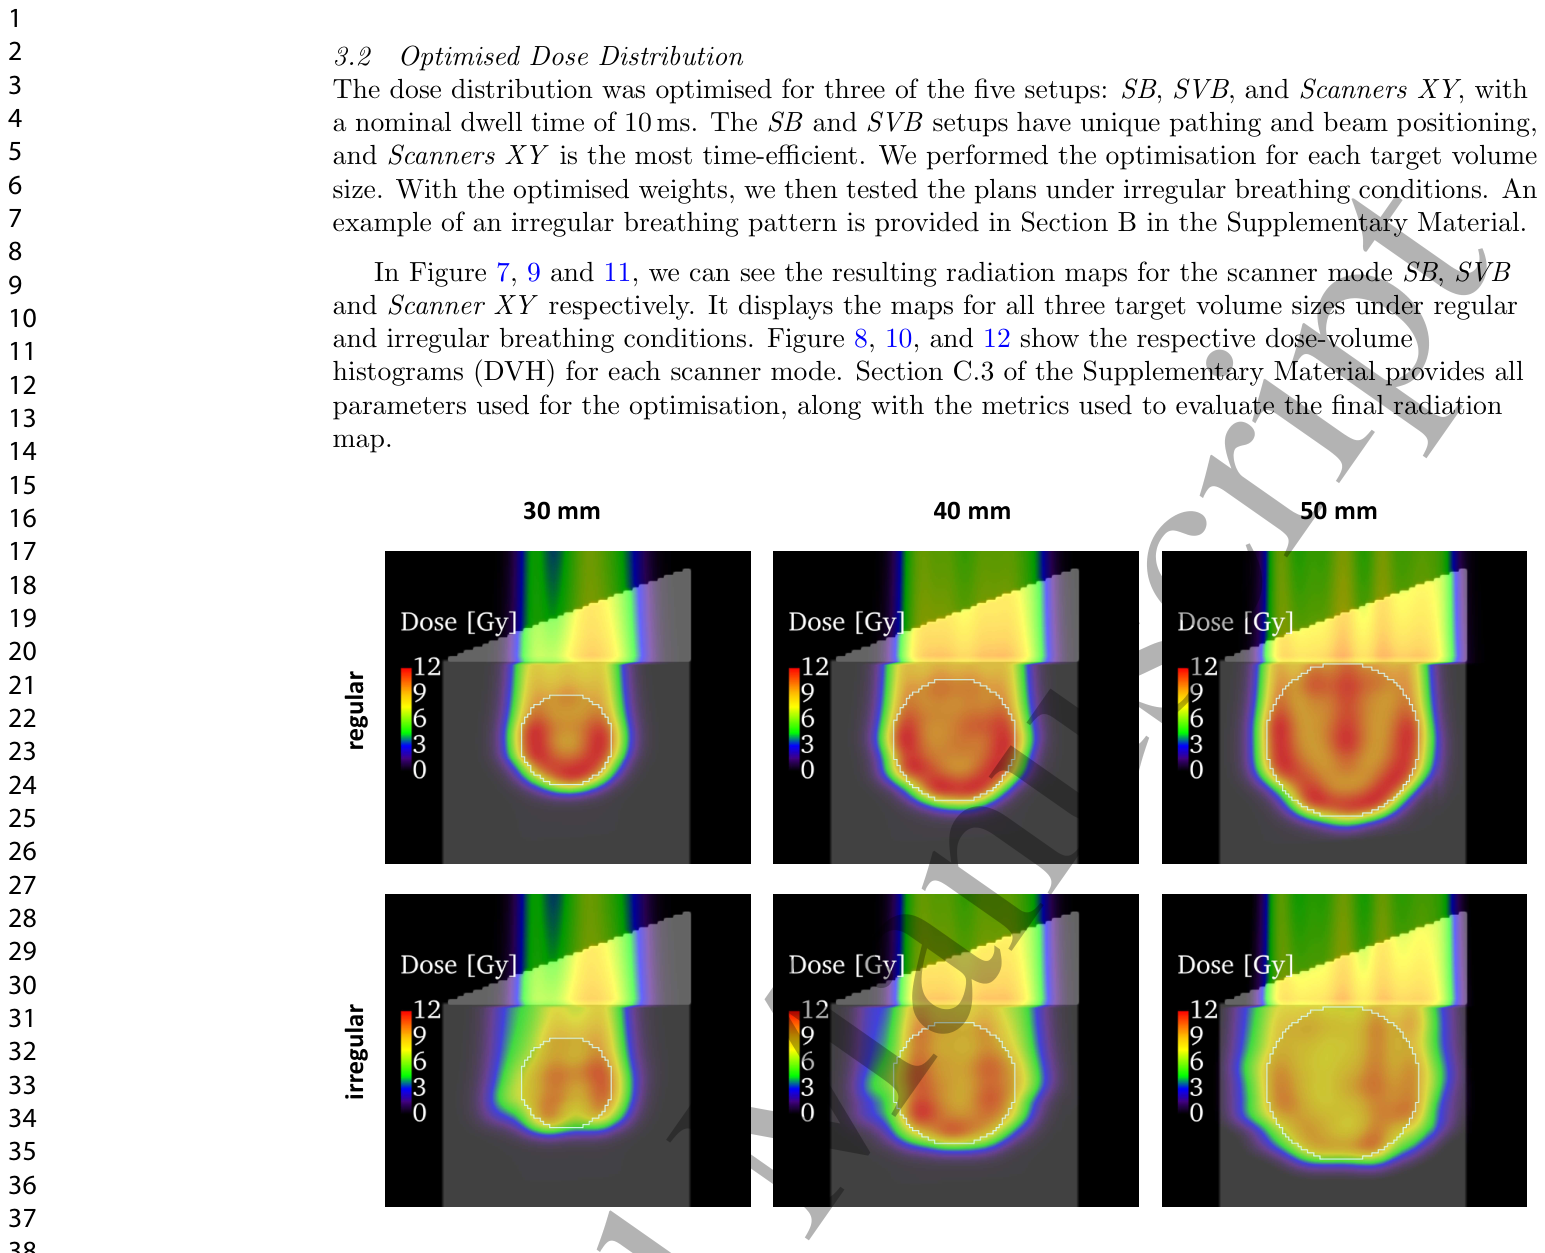
、
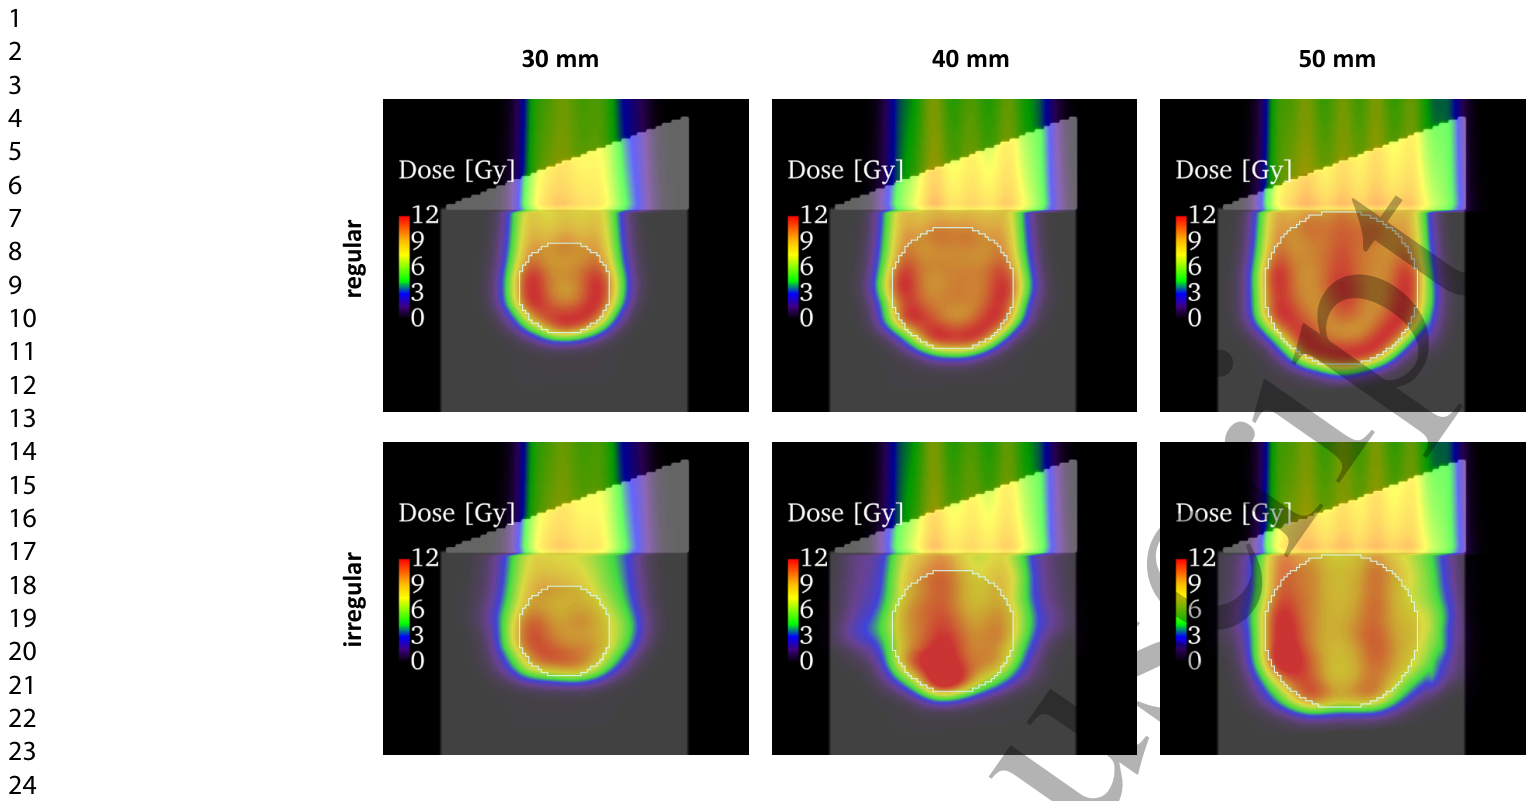
、
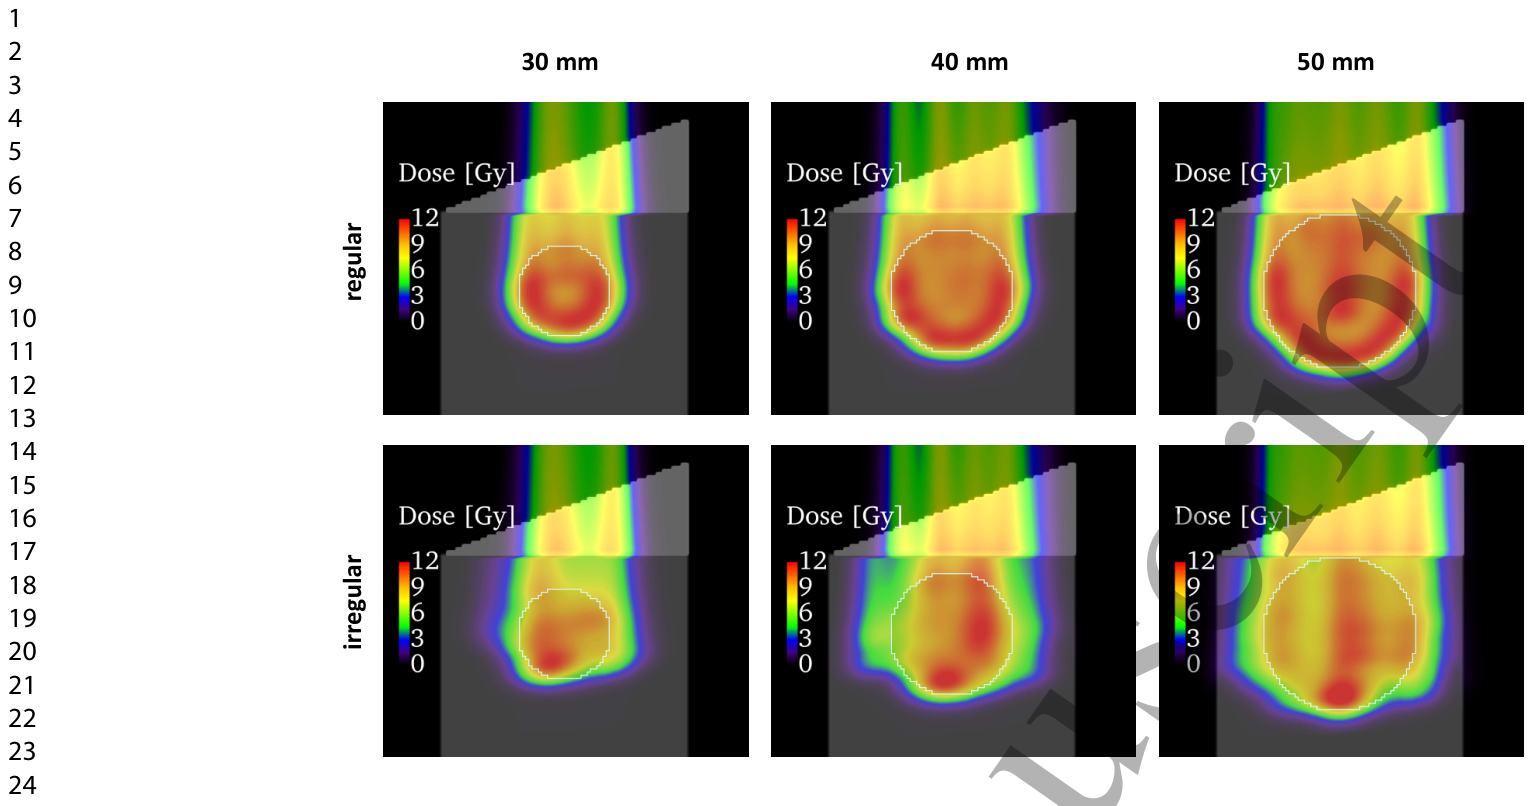
では、それぞれSB、SVB、およびScanner XYスキャナーモードの放射線マップを示しています。これらは、正常な呼吸条件と不規則な呼吸条件の両方における3つのターゲット体積サイズすべてのマップを表示しています。図8、10、および12は、それぞれのスキャナーモードの線量体積ヒストグラム(DVH)を示しています。
SBおよびSVB設定における位置補正は、Scanner XY設定と比較して線量分布に影響を与えないように見えます。これは、放射線マップから計算された評価指標によっても裏付けられています。SB、SVB、およびScanner XYのDVHでは、ターゲット体積内の放射線分布は、3つのターゲットサイズすべてで非常に似ていることがわかります。しかし、サイズが大きくなるにつれて、より多くの健康な組織に放射線が影響を与えています。今回の例では健康な組織への放射線線量が許容範囲内であったとしても、より大きな腫瘍を治療する際には、このレベルを超える可能性があります。そのような場合、異なる角度から照射することで放射線曝露をさらに減らすことができます。より多くのビーム角度が可能になれば、追加の腫瘍部位を治療できる可能性があります。多系統デリバリーシステムを備えた平面アイソセントリックシステムのような設計は、実現可能なガントリーレスデリバリーアプローチとなるでしょう。
不規則な呼吸下での照射計画の結果を見ると、Scanner XY設定の計画が、呼吸パターンの不規則性に対して最も感受性が高いように見えます。より小さな腫瘍の場合、ターゲット体積内の線量分布は不均一に見えます。これは、腫瘍サイズが大きくなるにつれて、呼吸の不規則性が平均化される時間が長くなるためかもしれません。このことは、SBおよびSVBスキャナー設定が、高速なScanner XY設定よりも影響を受けにくい理由も説明できるかもしれません。さらに、ファントムの可動部分内の健康な組織における放射線量が増加しています。ファントムの静止している上部領域は不規則な呼吸の影響を受けないため、分布は同じままです。
今後の展望と課題
この研究により、シミュレーションされた呼吸運動を治療計画プロセスに統合できることが実証されました。このツールは、磁石フリーおよびガントリーレス設定で、移動する肝腫瘍をシミュレートしたファントムでテストされました。その結果、両方のスキャナー磁石を取り除くことで、総照射時間が大幅に増加することが判明しました。著者らの意見では、システムコストの削減は、この時間増加を相殺するには不十分です。呼吸軸に沿って単一のスキャナー磁石を使用することで、照射時間をすでに大幅に短縮できます。しかし、健康な組織への線量集中は、ガントリーレスおよび磁石フリー設定の主な制限として残ります。著者らは、マルチスレッドデリバリーシステムや回転可能な対象者支持台を介して回転自由度を追加することで、線量分布を改善できる可能性を示唆しています。また、重み最適化に機械学習を組み込むことや、より効果的なビーム位置決め戦略を検討することで、4D計画ツールをさらに加速できるでしょう。さらに、不規則な呼吸への感度を考慮すると、対象者の呼吸を監視し、不規則な呼吸中にリアルタイムで治療を調整または一時停止できる同期ツールの統合の可能性を研究することが重要です。
本研究では、自社開発の治療計画フレームワークを開発しました。物理的に一貫した動作を確保するため、ビームの正確な配置や解剖学的変形への予想される応答を含め、実装中に各サブシステムを独立して検証しました。しかし、本研究では、独立した治療計画の実装や実験的測定値との定量的なベンチマークは提供されていません。このような包括的な検証は、この実現可能性研究の範囲を超えており、今後の研究で取り組むべき課題とされています。
まとめ
この研究は、動く腫瘍に対する陽子線治療の未来を切り開く可能性を秘めています。呼吸運動を治療計画に統合する4Dペンシルビームデリバリー最適化ツールは、特にガントリーレスや磁石フリーといった、より簡素化された陽子線治療システムの実現可能性を示しました。これにより、陽子線治療のアクセス性が向上し、より多くの対象者がこの恩恵を受けられるようになることが期待されます。さらなる研究と技術開発を通じて、不規則な呼吸への対応、最適化時間の短縮、そして最適なビーム配置の確立が進めば、動く腫瘍に対する陽子線治療はより安全で効果的なものとなるでしょう。
用語集
- 陽子線治療(Proton Therapy; PT): 陽子という粒子を使ってがんを治療する方法。特定の深さで線量を集中させるブラッグピーク特性により、がん病変にピンポイントで放射線を照射できる。
- ブラッグピーク(Bragg Peak): 陽子線が物質中でエネルギーの大部分を放出する現象。これにより、腫瘍の深さで放射線量を最大化し、手前や奥の健康な組織への影響を最小限に抑えられる。
- モーションマネジメント(Motion Management): 放射線治療中に腫瘍や周囲の組織が動くことによる照射精度の低下を防ぐための様々な技術や戦略のこと。
- 呼吸同期照射(Gating): 対象者の呼吸周期に合わせて放射線の照射を一時停止したり、特定の呼吸フェーズでのみ照射したりする技術。
- 4Dペンシルビームデリバリー最適化(4D Pencil Beam Delivery Optimisation): 呼吸による腫瘍の動きを治療計画に組み込み、時間軸(4D)で最適化された陽子線(ペンシルビーム)を照射する戦略。
- ガントリー(Gantry): 陽子線治療装置において、ビームを対象者に様々な角度から照射するために回転する大型の構造物。
- 磁石フリー(Magnet-free): 陽子線の位置を走査するための磁石を排除したデリバリーシステムのこと。
- 自己走査(Self-scanning): 対象者の呼吸運動など、自然な体の動きを利用して腫瘍をビームの経路に通し、能動的なビーム走査を補完する概念。
- ファントム(Phantom): 放射線治療のシミュレーションや線量測定のために、人体の組織や構造を模倣して作られた実験用模型。
- ドウェルタイム(Dwell Time): 陽子線治療において、個々のスポット(小さいビーム)が特定の場所に照射される時間。
- 相対阻止能(Relative Stopping Power; RSP): ある物質が陽子線を止める能力を水と比較した値。CT画像(HU値)から計算され、治療計画に用いられる。
- 線量体積ヒストグラム(Dose-Volume Histogram; DVH): 放射線治療計画の評価に用いられるグラフで、特定の線量を受け取る体積の割合を示す。
- V95%: ターゲット体積のうち、処方線量の95%以上の線量を受け取る体積の割合(パーセンテージ)。
- D95%: ターゲット体積の少なくとも95%が受け取る最小線量(Gy)。
- ゴールデンスタンダード(Gold Standard): ある分野において、最も信頼性が高く、広く認められている標準的な方法や技術のこと。
コメントを残す