
CTガイド下穿刺ロボットの進化:最新の臨床応用と未来の展望
解説対象論文: Robots for CT-guided needle insertion: clinical implementation and future perspectives
Japanese Journal of Radiology|被引用数: 0(2026年10月25日時点)
医療分野におけるロボット技術の進化は目覚ましく、特にCT(コンピュータ断層撮影)ガイド下で行われる様々な穿刺手技において、その導入が注目されています。従来の徒手による穿刺にはいくつかの課題がありましたが、ロボットシステムの登場はこれらの課題を克服し、手技の安全性、精度、効率を向上させる可能性を秘めています。本記事では、CTガイド下穿刺ロボットの最新の臨床応用事例と、AI(人工知能)やテレロボティクス(遠隔ロボット操作)が切り拓く未来の展望について、詳細に解説します。
CTガイド下穿刺手技の課題とロボットの可能性
どうも、Beyond the Pixelです。CT(Computed Tomography:コンピュータ断層撮影)ガイド下で行われる医療介入、例えば生検や腫瘍の熱焼灼術、術前病変標識術などは、現在の医療現場で広く活用されています。これらの手技は、CT画像を参照しながら専門家が手動で穿刺針を進めることで、病変部へ正確に針を留置することを目的としています。しかし、この徒手による穿刺にはいくつかの固有の課題があります。まず、計画された経路に沿って正確に針を留置するためには、相当な訓練が必要とされます。次に、CTの撮像面に沿わない経路(面外穿刺)での針挿入は技術的に困難です。さらに、CTガイド下の手技では放射線被ばくが避けられません。特に、リアルタイム画像ガイドとしてCT透視を用いる場合、対象者と専門家の両方が放射線に被ばくします。これらの課題を軽減するため、CTガイド下穿刺のためのナビゲーションシステムやロボットシステムが開発されてきました。ロボットシステムは、穿刺精度の向上、学習曲線の短縮、面外穿刺の容易化、手技中の放射線被ばく量の低減に貢献する可能性があります。既にいくつかのシステムが臨床現場に導入され、その臨床的採用は拡大し続けています。本記事では、著者らが開発したシステム「Zerobot」を含め、CTガイド下穿刺ロボットシステムの現在の臨床応用と利用可能なエビデンスを概観し、この分野における将来の展望について議論します。
多様なロボットシステムとその臨床的利点
CTガイド下穿刺のための様々なロボットシステムが開発され、臨床に導入されています。米国食品医薬品局(FDA)の認可やCEマーキング(EU加盟国で流通する製品に表示される基準適合マーク)を取得した代表的なシステムには、AcuBot、INNOMOTION、iSYS1およびその後継機Micromate、ROBIO EX、MAXIO、Epione、XACT ACEなどがあります。これらのシステムを用いた初期の研究では、主に生検とアブレーション(焼灼術)手技における臨床的有用性が示唆されていました。2023年までに発表されたロボット支援経皮肝臓介入に関する10件の臨床研究をまとめた系統的レビューでは、徒手手技と比較して、ロボット支援手技では針のずれが少なく、針の調整回数が減り、手技時間が短縮され、対象者と専門家への放射線被ばく量が低減されることが示されました。また、ロボット支援経皮肺生検に関する4件の研究では、徒手手技と同等の技術的成功率と診断精度が得られ、針の調整回数が減り、手技時間も同等か短縮され、対象者への放射線線量が同等か低減されることが報告されています。近年では、より大規模な観察研究や比較研究が多数発表されており、肺、肝臓、腎臓など様々な臓器における熱焼灼術、生検、術前病変標識術において、ロボット支援手技が高い成功率を示すことが実証されています。比較研究では、先行研究で示唆されたロボット支援手技の利点、すなわち正確な針の留置と手技中の対象者および専門家への放射線被ばく量の低減について、さらなるエビデンスが提供されています。近年開発されたTH-Sシリーズなど、新たなシステムに関する研究も増加しています。
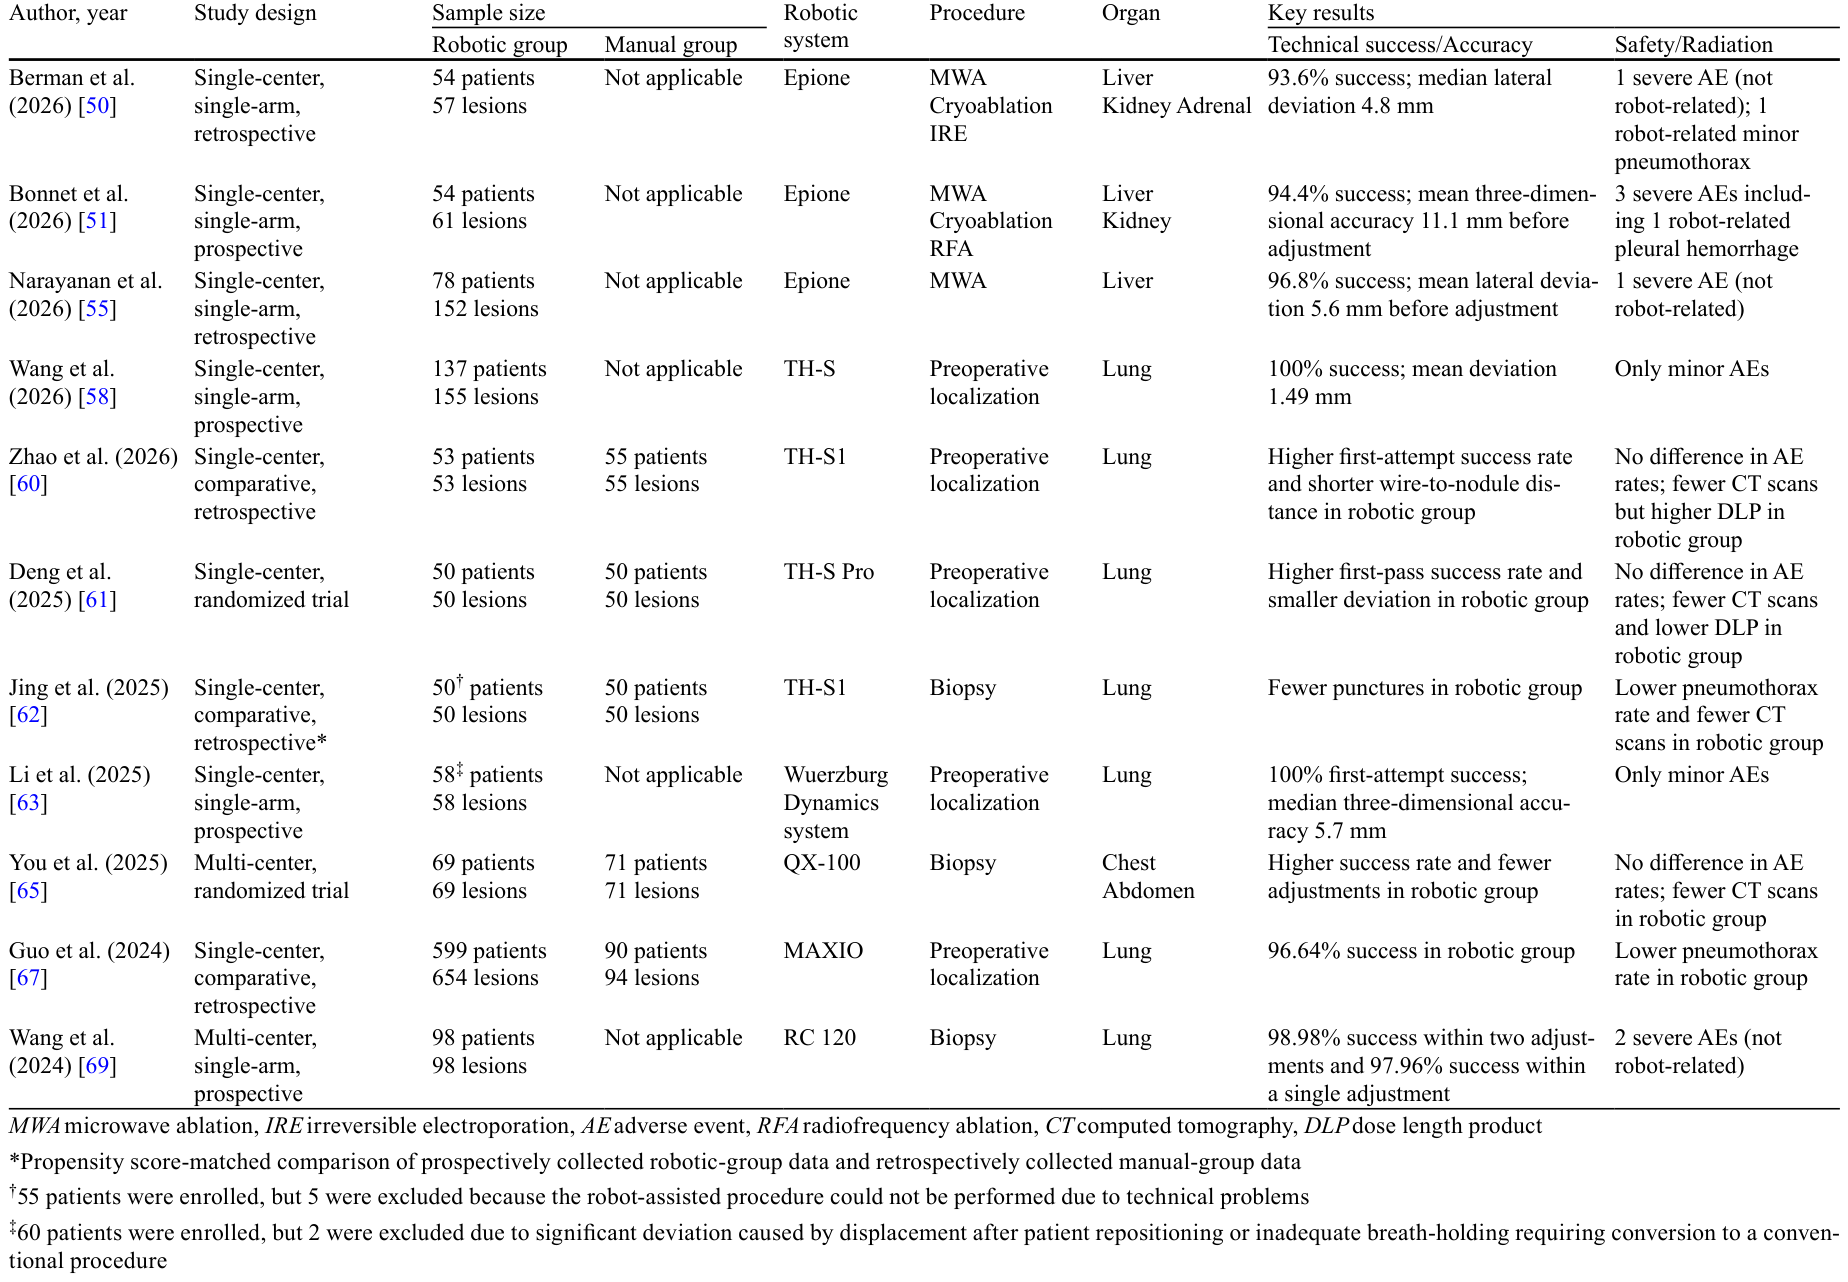
この表は、2024年以降に発表された、ロボット支援CTガイド下穿刺手技において50人以上の対象者を含む最近の臨床研究をまとめたものです。これらの研究結果から、ロボットシステムを用いたCTガイド下手技が高い手技成功率を達成し、いくつかの臨床的利点を提供することが示唆されています。現在臨床研究で評価されているロボットシステムのほとんどは、計画された挿入経路に針ガイドを合わせる「針ガイド型ロボット」です。これらのシステムの主な課題は、専門家による針の手動前進が必要となる点です。対照的に、「針駆動型ロボット」と呼ばれる一部のロボットシステムは、専門家による手動操作なしに針を挿入することができます。これらのロボットは、専門家が針の挿入を遠隔操作できるという独自の利点を提供します。これにより、針の挿入は手動操作からほぼ独立し、専門家の身体的負担を大幅に軽減できます。さらに、CT透視を針挿入中に使用する場合でも、専門家への放射線被ばくは理論上最小限に抑えられます。これらの利点にもかかわらず、針駆動型ロボットの臨床導入は、針ガイド型ロボットと比較してまだ限定的です。これは、針駆動型ロボットが本質的に侵襲的な針挿入タスクを実行するように設計されており、針ガイド型ロボットよりも高いレベルの安全保証が求められるためと考えられます。
遠隔操作で針を進める「Zerobot」
著者らの研究グループは、2012年に臨床専門家とエンジニアによる産学連携を通じて、遠隔操作可能な針駆動型ロボットシステム「Zerobot」の開発を開始しました。このロボットシステムは、6自由度(DOF)を持つフロアマウント型ロボットで、スライディングガントリーCTスキャナーとの使用を想定して設計されています。ベースユニットとマニピュレーターユニットで構成され、いくつかの種類の生検導入針や熱焼灼プローブに対応する針ホルダーが組み込まれています。
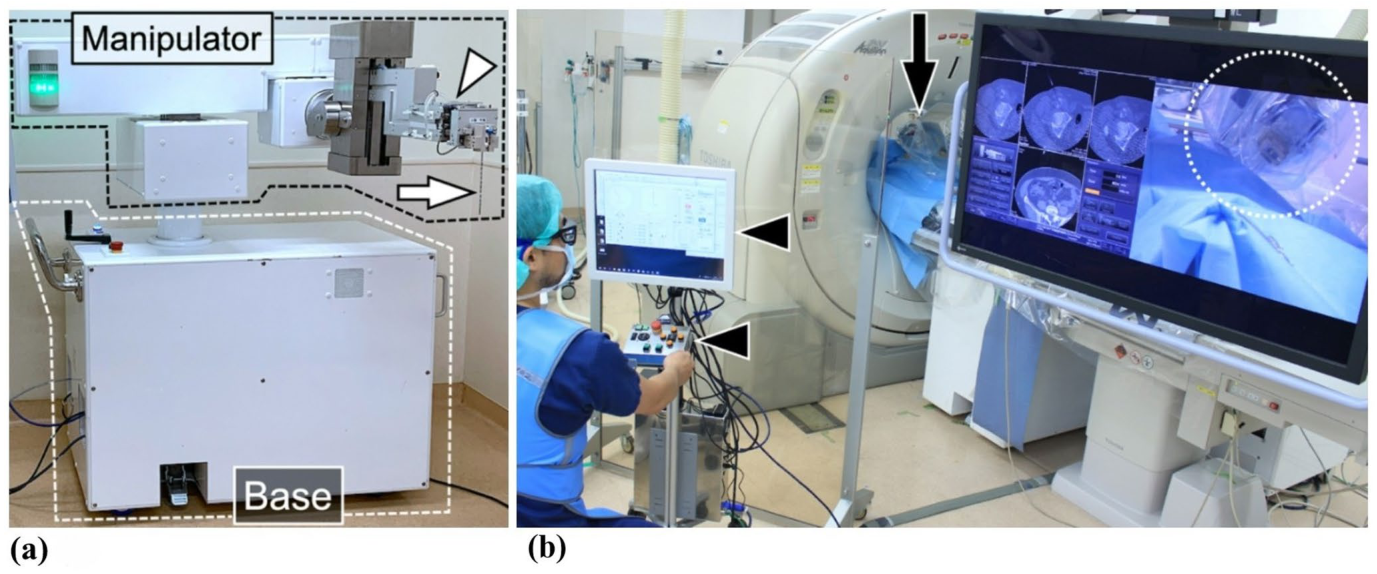
専門家はCTガントリーから離れた場所に座り、ハンドヘルドコントローラーとタッチスクリーンからなる操作インターフェースを介してロボットを遠隔操作し、針を操作します。針ガイド型ロボットを用いた手技では、専門家が所定の経路に沿って針ガイドを通して針を一度に挿入し、必要に応じて手動で再調整しますが、Zerobotは、針挿入中にロボットアームを遠隔制御することで、専門家がほぼリアルタイムで針の経路を調整できます。これにより、正確な針の留置が完全にロボット操作で完了します。前臨床試験では、ファントムや動物実験において、Zerobotが正確な針挿入を達成できることが実証されました。ブタの肝臓、腎臓、肺、筋肉などの臓器において、生検導入針では平均3.2 mm、熱焼灼プローブでは平均2.8 mmの針挿入精度(距離誤差)が示されました。さらに、このロボットシステムは正確な面外穿刺も可能にし、ブタの生検導入針では、経路調整なしで平均5.0 mm、手技中のCT画像に基づいて調整することで平均2.5 mmの針挿入精度を達成しました。これらの前臨床試験の有望な結果に基づき、2018年にはCT透視ガイド下生検中のロボット穿刺の実現可能性と安全性を評価するための、最初のヒト臨床試験が実施されました。この試験では、腎臓、肺、縦隔、副腎、筋肉の病変を持つ10人の対象者に対して、専門家への放射線被ばくなしに生検導入針のロボット挿入が行われました。有害事象は出血や気胸といった一般的な生検関連の合併症に限られ、ロボット関連の合併症は観察されませんでした。この最初のヒト臨床試験に続き、2020年から2023年にかけて、ロボット穿刺の針挿入精度が徒手穿刺と比較して劣らないことを示すための無作為化比較試験が実施され、各グループに11人の対象者が登録されました。ロボットグループの生検針挿入精度は、徒手グループと比較して劣らないことが示され(ロボットグループ4.8 mm対徒手グループ7.0 mm)、ロボットグループでは専門家への放射線被ばくが排除されました。また、5人の対象者を含む単一アーム探索的コホートでは、熱焼灼プローブのロボット挿入精度も評価され、腎腫瘍に対する凍結焼灼針の挿入精度は4.7 mmでした。これらの臨床研究は、Zerobotが様々な軟部組織臓器におけるCTガイド下手技の実現可能性と潜在的な臨床的有用性を示唆していますが、これらの研究で評価されたシステムは、骨への針挿入はできませんでした。この課題を解決するため、骨穿刺用アームが新たに開発され、Zerobotのマニピュレーターユニットに統合されました。このアームは、針を介して伝達される抵抗力に応じて針の前進速度を調整する、フォースフィードバック挿入速度制御を備えた回転ドリル機構を使用し、市販の骨アクセス針を挿入することを可能にします。予備的な動物研究では、ブタの腰椎、腸骨、大腿骨へのロボット骨針挿入が実現可能であり、中央角度誤差が1°未満と正確であることが実証されました。ロボット骨針挿入の臨床評価に向けた開発が進行中です。
AIとテレロボティクスが切り拓く新たな可能性
多くの研究がCTガイド下穿刺ロボットシステムの有用性を示唆しており、臨床現場での導入を支持しています。しかし、特に日本において、ロボットシステムの日常的な臨床診療への導入はまだ限定的です。ロボットシステムがより広く臨床採用されるためには、システム設定にかかる時間や追加費用といった潜在的な課題を上回る、従来の徒手アプローチに対する明確な利点が示され、証明される必要があります。ロボットシステムの使用は、従来の技術と比較して学習曲線を短縮する可能性がありますが、専門家が一貫した結果を達成するためには、ロボット支援手技に特化した訓練が依然として必要となるかもしれません。したがって、ロボットシステムが手技の結果、臨床ワークフロー、医療経済に与える影響を包括的に評価するためには、大規模な臨床研究によるさらなるエビデンスが求められます。加えて、ロボットシステムの機能拡張のためのさらなる開発も、その臨床応用を広げる上で重要です。著者らの研究グループや他の研究チームが実証したように、骨介入へのロボットシステムの適応は、そのような機能拡張の一例です。AI(人工知能)は、CTガイド下穿刺ロボットシステムのさらなる進化において重要な技術です。AIは、最適な針構成の提案、針経路の計画、治療範囲(例えば予測される焼灼領域)のシミュレーション、手技結果の評価など、CTガイド下介入の複数の側面をサポートできます。AIとロボティクスの統合は、特にワークフローの最適化と自動化を通じて、ロボットシステムの能力と臨床的利点を高めると期待されています。
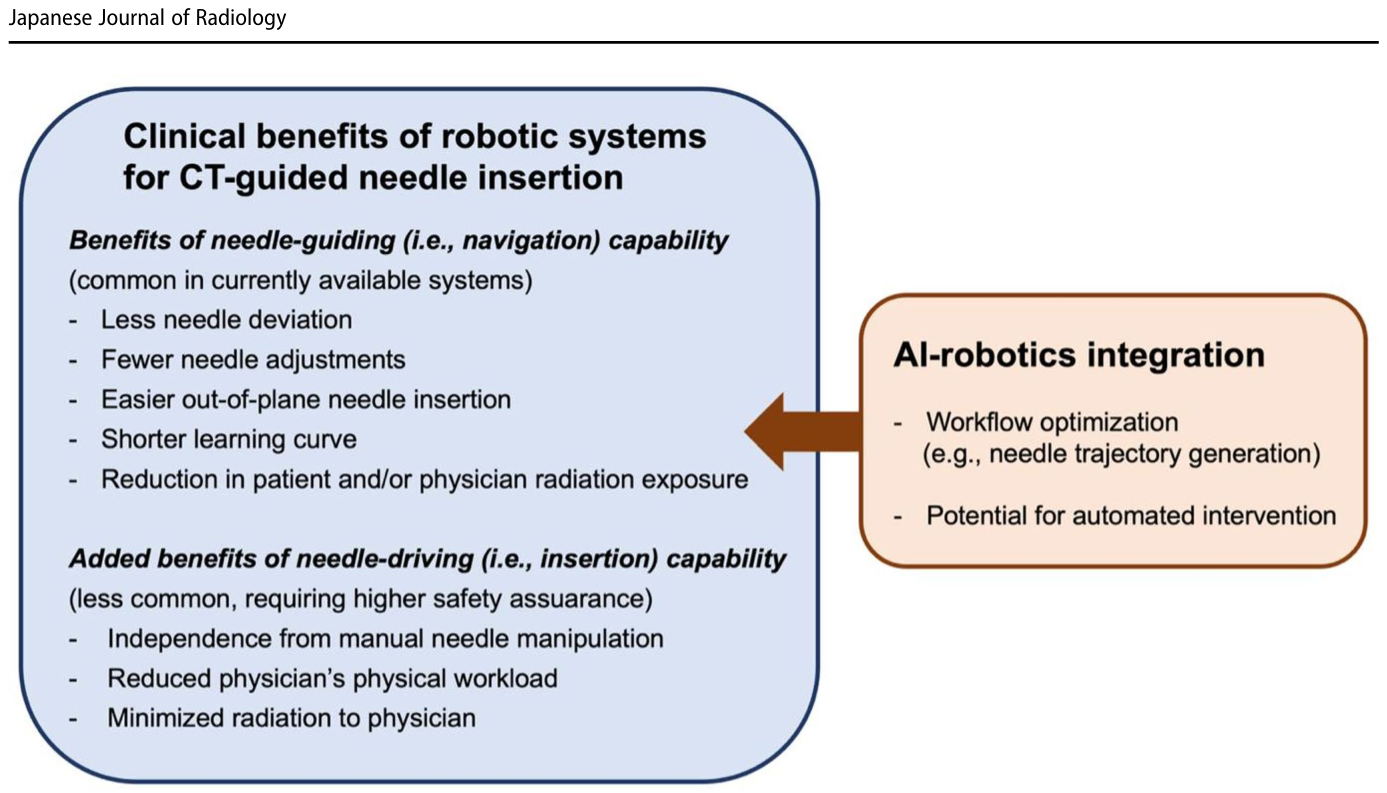
例えば、AIベースの手技計画をロボットシステムに統合することで、自動的な病変セグメンテーション(領域分割)、病変検出、針経路生成を介して、手技計画を効率化できます。特に、ロボットシステムの利点が顕著に現れる面外挿入のような複雑な針経路の計画をAIが促進する可能性があります。既存のシステムに実装されているAI統合の最も高度なレベルは、「戦略選択」であり、システムが対象者固有の戦略(例えば、最適な針経路の計画)を提案し、専門家がそれらを選択または修正できるものです。AIとロボティクスの統合がさらに進むにつれて、将来的にはより高度な自律性が達成されるかもしれません。最終的には、システムが専門家の承認のもとで、対象者固有の手技戦略を生成、選択、実行、監視したり、専門家の承認なしに手技全体を自律的に管理したりするレベルに達する可能性があります。このような高レベルのAIとロボティクスの統合は、ヒューマンエラーを減らし、手技結果を標準化することでCTガイド下介入に革命をもたらす可能性がありますが、その実装にはいくつかの主要な課題に対処する必要があります。多様な臨床シナリオに対応できるAIシステムを開発するには、大規模な学習データセットが必要ですが、画像ガイド下介入の分野では、このようなデータセットがまだ限られています。さらに、AI駆動型ロボット介入中に有害事象が発生した場合の責任の所在を決定するなど、倫理的な問題にも対処しなければなりません。また、AI駆動型の自動介入が技術的に実現可能になったとしても、対象者は専門家との個人的な関係や人間の監督を、専門家に医療を委ねる上での不可欠な前提条件として引き続き重視する可能性があります。ロボットシステムの進化におけるもう一つの潜在的な方向性は、テレロボティクス(遠隔ロボット操作)介入の実現です。理論的には、遠隔操作ロボットは、通信ネットワークを介して、医療アクセスが限られた遠隔地の医療施設にいる対象者に、高度に専門的な介入を提供することを可能にします。遠隔ロボットによる画像ガイド下介入の実現可能性は、2001年にBauerらが、針駆動型ロボットPAKYを用いた透視ガイド下遠隔経皮的腎臓アクセス手技を報告したことで、早くも実証されました。彼らは、米国のボルチモアからイタリアのローマまで、普通の電話回線を使ってロボットを制御し、腎集合系への遠隔針挿入を行いました。しかし、その後長年にわたり、遠隔ロボットによる画像ガイド下穿刺における進展は限定的でした。近年、ロボットシステムと高速通信ネットワークの進歩により、遠隔ロボットによる画像ガイド下介入への関心が高まっています。特に、第5世代(5G)通信技術は、低遅延で高速なデータ伝送を可能にし、テレロボティクス介入の実施を促進する可能性があります。5Gベースのテレロボティクス穿刺による超音波ガイド下介入の実現可能性は、実験的および予備的な臨床研究で実証されています。ある研究では、対象者のいる場所から3 km離れた専門家が、6自由度ロボットアームを搭載したテレ超音波システムを用いて5Gローカルエリアネットワークを介して超音波プローブを遠隔操作し、対象者のいる場所の別の専門家がプローブに取り付けられた針ガイドを介して針挿入を行いました。ファントムやブタの肝臓での遠隔ロボット穿刺の精度は、熟練した専門家が行う従来の超音波ガイド下穿刺と同等でした。臨床症例では、合併症なく腎嚢胞穿刺や肝生検が実施されました。同様の方法でテレロボティクスCTガイド下介入も実現可能かもしれませんが、この概念に関する研究はまだ不足しています。その臨床実装には、安定した低遅延通信、サイバーセキュリティ、法的責任問題、財政的考慮事項など、技術的、規制的、社会的な課題に対処する必要があります。
ロボット技術が拓く医療の未来
CTガイド下穿刺ロボットシステムは着実に進化を遂げており、その臨床的有用性を裏付けるエビデンスが増加しています。しかし、日常的な診療への広範な導入は依然として大きな課題です。AI(人工知能)の統合とテレロボティクス(遠隔ロボット操作)介入の実現は、ロボットシステムの臨床的価値を大幅に拡大する可能性があります。これらの技術が成熟することで、より安全で、より正確、そしてアクセスしやすい医療が実現する未来が期待されます。
用語集
- CTガイド下穿刺: CT(Computed Tomography:コンピュータ断層撮影)の画像を見ながら、専門家が体内に針を進める医療手技。
- 針ガイド型ロボット: 穿刺針の進む方向を定めるガイドを所定の経路に合わせるロボット。針自体は専門家が挿入する。
- 針駆動型ロボット: 専門家が手で操作することなく、ロボットが自動で穿刺針を挿入するロボット。遠隔操作が可能。
- AI(人工知能): コンピュータが人間のように学習・推論・判断を行う技術。医療分野では診断支援や手技計画に活用が期待される。
- テレロボティクス: 遠隔地からロボットを操作して手技を行う技術。高速通信網の発展により実現可能性が高まっている。
- 熱焼灼術: 高周波やマイクロ波などの熱を用いて病変組織を破壊する治療法。
- 生検: 病変組織の一部を採取し、病理検査で診断を確定する手技。
- 術前病変標識術: 手術前に病変の位置を正確に示すための処置。
コメントを残す