
肺の放射線治療を革新する:マーカーレス3D腫瘍追跡の可能性
解説対象論文: Markerless Real-Time 3-Dimensional kV Tracking of Lung Tumors During Free Breathing Stereotactic Radiation Therapy
Advances in Radiation Oncology|被引用数: 24(2026年9月22日時点)
肺がんの放射線治療において、呼吸による腫瘍の動きは治療の精度を左右する重要な課題です。従来の解決策には限界があり、より非侵襲的で正確な追跡技術が求められています。本記事では、標準的な放射線治療装置に搭載されているX線画像システムを活用し、体内にマーカーを埋め込むことなく、呼吸中の肺腫瘍をリアルタイムで3次元追跡する最新の研究についてご紹介します。
呼吸する肺腫瘍を狙い撃ち:SBRTの精度向上への挑戦
どうも、Beyond the Pixelです。定位放射線治療(SBRT)は、早期肺がんに対して非常に高い局所制御率を示す、強力な治療法です。しかし、肺は呼吸によって常に動いている臓器であり、その内部にある腫瘍もまた動きます。この「呼吸性移動」は、放射線を正確に腫瘍に集中させる上で大きな課題となります。もし治療中に腫瘍が計画された範囲から外れてしまうと、「ターゲットミス」が生じ、治療効果の低下や周囲の正常組織への不要な被ばくにつながる可能性があります。
これまで、この呼吸性移動に対処するために様々な方法が試みられてきました。例えば、4次元CT(4D-CT)スキャンを用いて腫瘍の動きの範囲を予測し、その動き全体をカバーする治療範囲を設定する方法があります。また、体内に金などのマーカーを埋め込み、そのマーカーを追跡することで腫瘍の位置を把握する方法もあります。しかし、マーカーの埋め込みは侵襲的であり、感染やマーカーの移動といったリスクも伴います。一方、体外に装着したセンサーで呼吸運動をモニタリングする方法もありますが、これはあくまで体表面の動きを測るものであり、腫瘍自体の動きを直接追跡するものではありません。このような背景から、非侵襲的でリアルタイムに腫瘍を追跡できる「マーカーレス3D腫瘍追跡」技術の確立が強く求められています。今回ご紹介する研究は、標準的な放射線治療装置(リニアック)に搭載されているキロ電圧(kV)X線画像システムを用いて、フリーブリージング(自由呼吸)中の肺腫瘍をリアルタイムで3次元追跡する可能性を探ったものです。この技術が実現すれば、肺SBRTの治療精度を大幅に向上させ、対象者への負担を減らすことができるかもしれません。
テンプレートマッチングと三角測量:動きを捉える仕組み
この研究では、市販のリニアックに備わっている2次元(2D)kVイメージングシステムを、リアルタイム3次元(3D)腫瘍追跡に利用できるか検証しました。具体的には、ボリューメトリックモジュレートアークセラピー(VMAT)と呼ばれる放射線治療中のkV透視画像を利用します。このマーカーレス追跡の核となるのは、「テンプレートマッチング」と「三角測量」という2つの技術です。まず、治療計画時に撮影された4D-CTスキャン(特に吸気相)から、腫瘍(肉眼的腫瘍体積:GTV)とわずかなマージンを含む2D参照テンプレート(デジタル再構成X線画像)を作成します。これはガントリーの回転角度ごとに作成され、各テンプレートには腫瘍の輪郭と周囲の組織情報が含まれます。次に、治療中にリアルタイムで取得されるkV透視画像と、この参照テンプレートを「正規化相互相関(Normalized Cross-Correlation)」という手法を用いて照合します。これにより、2D画像上での腫瘍の位置が特定されます。この2D位置情報を異なる角度から複数取得し、「三角測量」を行うことで、腫瘍の3次元座標を算出します。この一連の処理は、独立したコンピューターシステム上で、画像取得と並行してリアルタイムで実行されます。研究チームは、まず本物に近い動きをする胸部ファントム(模型)を用いてこの方法の精度を検証し、その後、フリーブリージング肺SBRTを受ける18名の対象者(20個の腫瘍)からのコーンビームCT(CBCT)投影データと、そのうち2名の対象者からのリアルタイムオンライン追跡データを用いて臨床的な評価を行いました。
ファントムから臨床データまで:追跡精度の詳細
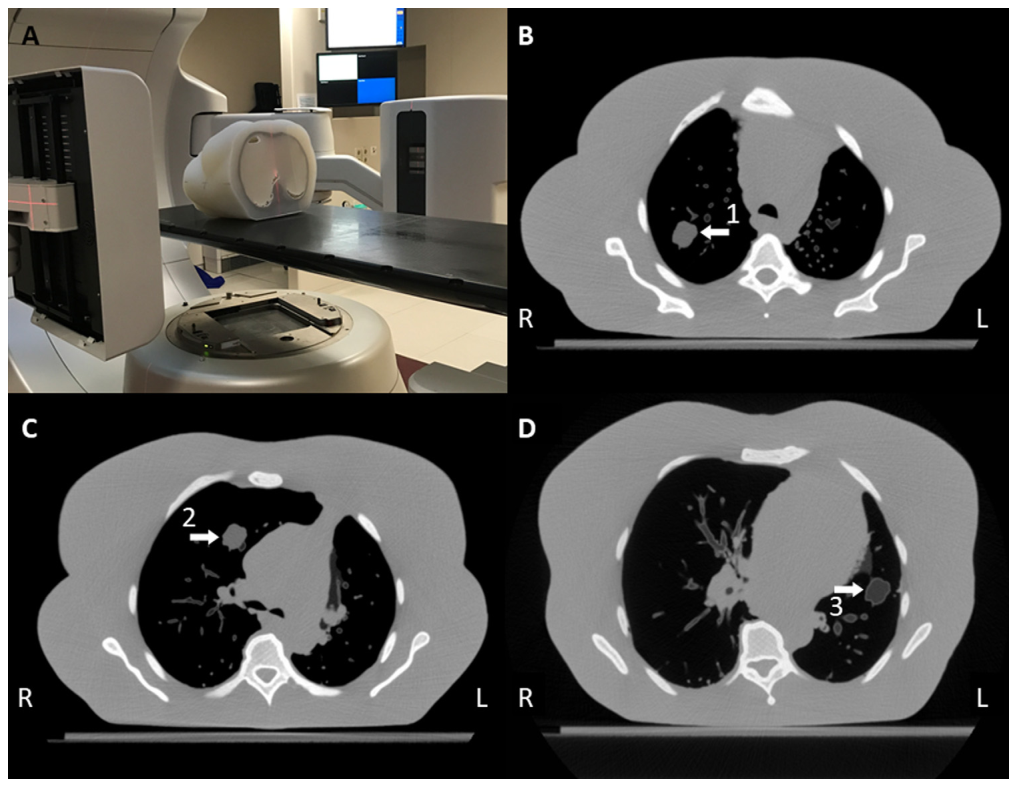
ファントム研究では、3Dプリントされた3つの肺腫瘍を含む胸部ファントムを用い、規則的および不規則な呼吸パターンをシミュレートして検証を行いました。その結果、ファントム内の腫瘍1(右上肺、平均密度-130ハウスフィールド単位)と腫瘍2(右中肺、平均密度-130ハウスフィールド単位)については、既知の位置から2mm以内にある3D結果がそれぞれ92%と96%のkV投影画像で確認されました。しかし、腫瘍3(下肺、平均密度-478ハウスフィールド単位)では、この精度は80%に低下しました。
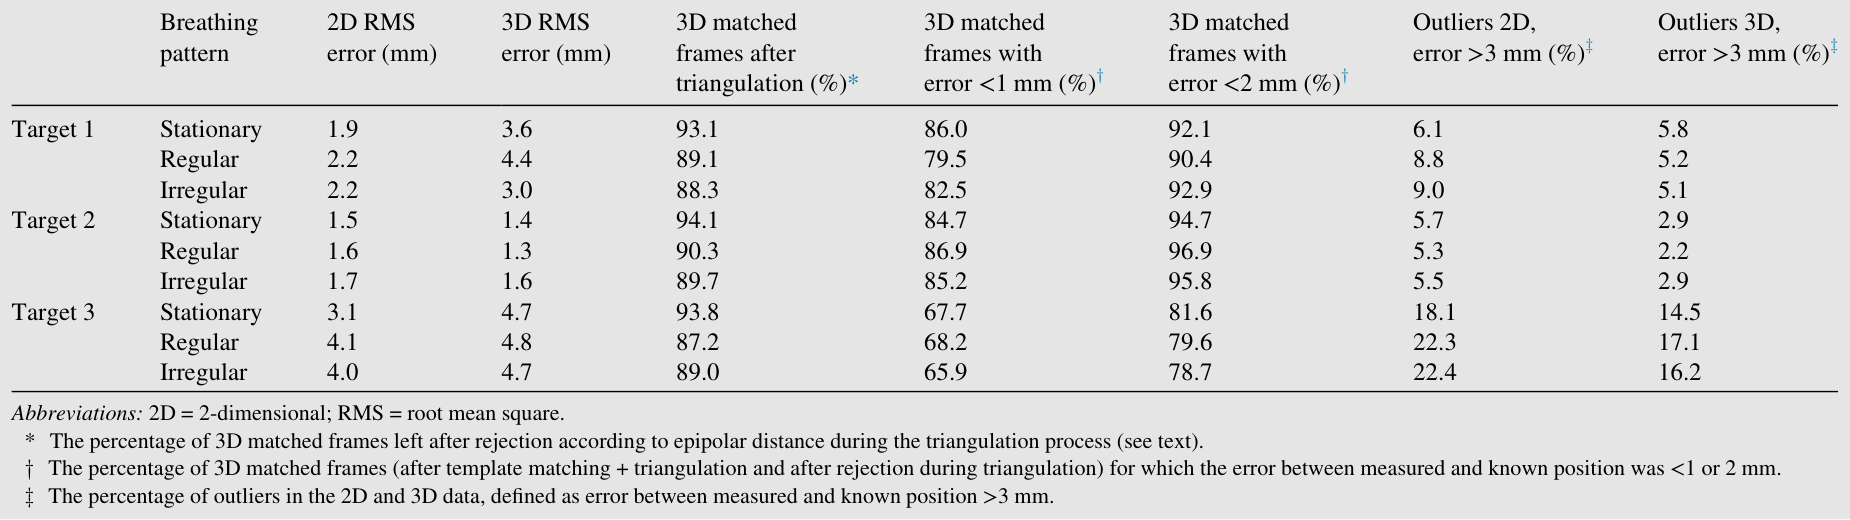
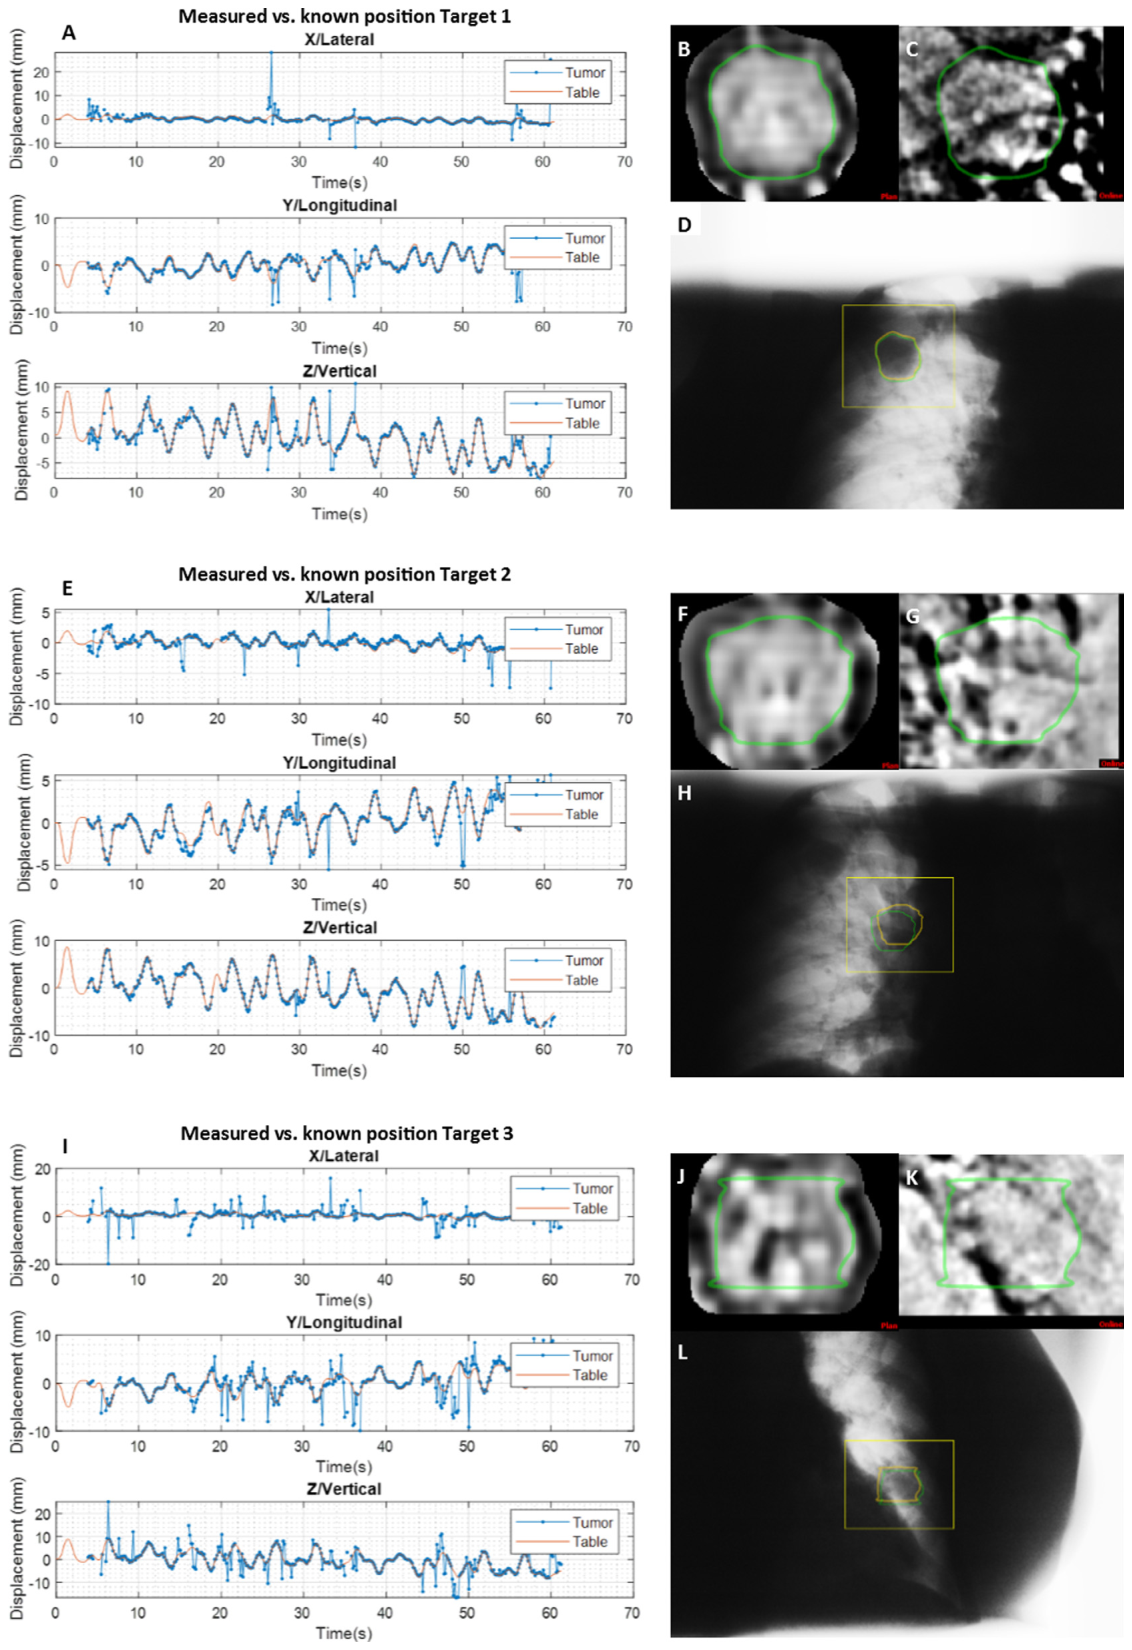
これは、腫瘍の密度が低いほど、X線画像上でのコントラストが低くなり、追跡が難しくなることを示唆しています。また、ガントリー角度が0度のファントムの動きの軌跡と、テンプレート、フィルタリングされたkV投影、フィルタリングされていないkV投影の例が示されています。
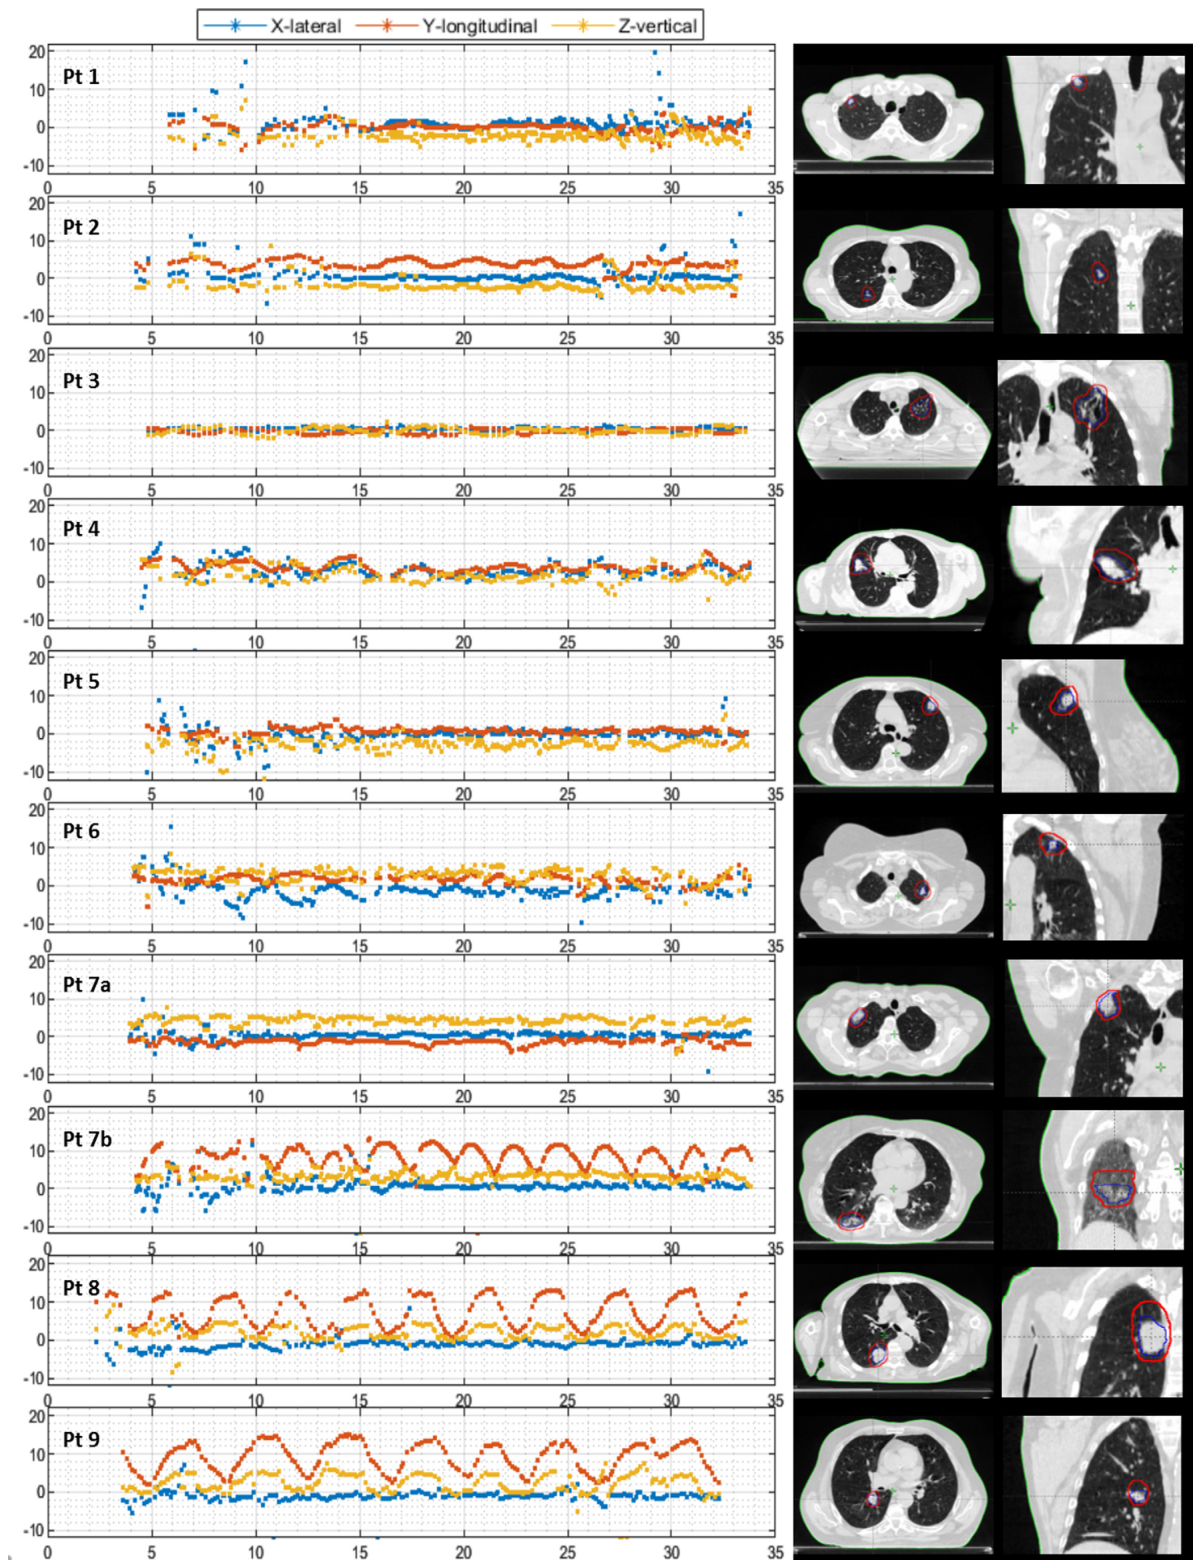
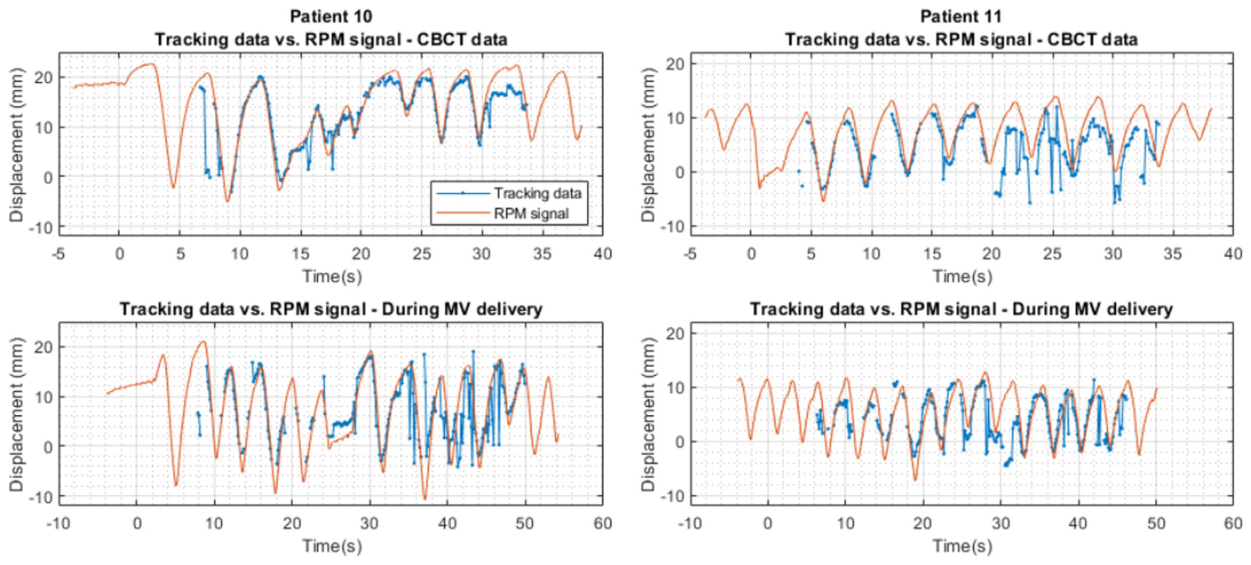
臨床データ解析では、18名の対象者からの20個の腫瘍についてCBCT投影データを遡及的に分析しました。結果として、20個中13個(65%)の腫瘍(平均腫瘍体積10.5 ± 11.1 cm3)が「成功裏に追跡された」と判断されました。これらの腫瘍では、リアルな動きの軌跡が観察され、体外に取り付けられた呼吸マーカー(リアルタイム位置管理システム:RPM)の信号とよく相関していました。
特に、対象者10と11の追跡データとRPM信号を比較した図からは、両者が同様のパターンを示し、呼吸位相も一致していることが確認できます。
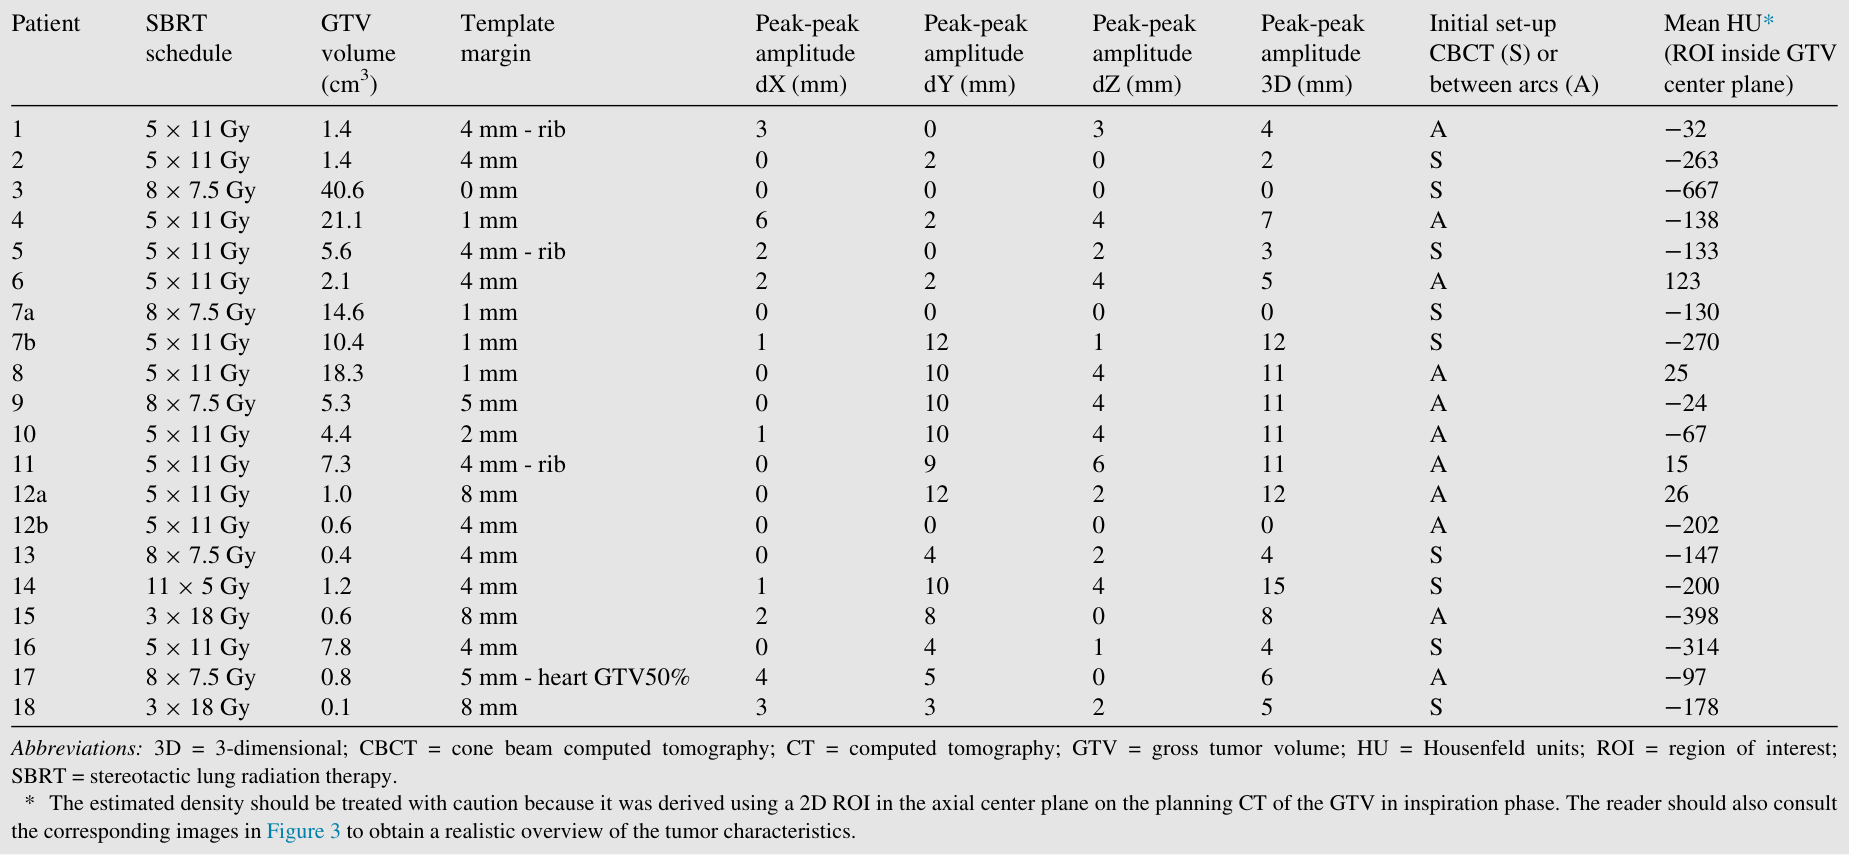
一方、残りの7個(35%)の腫瘍(平均腫瘍体積1.2 ± 1.5 cm3)では、追跡の成功率が50%以下であり、より多くの外れ値(不自然な大きなズレ)が見られました。追跡が困難だった腫瘍は、より小型であることが特徴でした。
研究の限界と今後の展望:より高精度な未来へ
本研究は、標準的なリニアックとkVイメージングシステムを用いたフリーブリージング下の肺腫瘍マーカーレス3D追跡の実現可能性を示した重要な一歩です。しかし、いくつかの課題と今後の展望も示されています。最も大きな課題は、腫瘍の密度、サイズ、そして周囲の構造による画像コントラストの低さです。密度が低い腫瘍や非常に小さい腫瘍では、kV画像上での視認性が悪く、テンプレートマッチングが困難になることが確認されました。また、心臓に近い位置にある腫瘍など、特定のガントリー角度では追跡が難しくなるケースもありました。現在のシステムでは、各画像を個別にマッチングするため、過去のマッチング情報が考慮されていません。これにより、ノイズの多い画像やコントラストの低い画像では誤ったマッチングが生じやすく、3D位置の計算に誤差をもたらす可能性があります。著者らは、より高精度な追跡を実現するために、いくつかの改善策を提案しています。これには、誤ったマッチングの自動拒否機能の向上、画像品質の改善、複数のテンプレートマッチング、そして深層学習ベースの技術の導入などが含まれます。また、追跡による被ばく線量はCBCTと同程度であるため、追跡が信頼できる場合は、アーク間のCBCTを省略したり、透視画像からCBCTを再構成したりすることで累積線量を減らせる可能性も指摘されています。さらに、磁気共鳴画像(MRI)ガイド下放射線治療などの新しい技術も登場していますが、まだ広く普及しているわけではなく、小型肺腫瘍の追跡に失敗することもあるとされています。この研究で示された標準的なリニアックを用いたマーカーレス追跡技術の進化は、より多くの対象者にとって高精度な放射線治療へのアクセスを可能にする可能性があります。今後の技術改良により、次世代の画像誘導放射線治療の発展が期待されます。
まとめ
本研究は、標準的な放射線治療装置で、呼吸中の肺腫瘍をマーカーなしで3次元追跡する新しいアプローチの実現可能性を示しました。テンプレートマッチングと三角測量という既存技術の組み合わせにより、小型肺腫瘍の65%で良好な追跡が確認され、治療精度の向上に大きな期待が寄せられます。最も小さい腫瘍の追跡には課題が残るものの、今後の技術革新により、マーカーレス追跡が肺がんSBRTの新たなゴールデンスタンダードとなる日も近いかもしれません。
用語集
- 定位放射線治療(SBRT): 少数の回数で腫瘍に高線量を集中して照射する治療法。周囲の正常組織への影響を抑えつつ、高い治療効果を目指す。
- ボリューメトリックモジュレートアークセラピー(VMAT): リニアックのガントリーを回転させながら、照射野の形状や線量率を連続的に変化させることで、複雑な線量分布を実現する強度変調放射線治療の一種。
- キロ電圧(kV)X線画像: 低エネルギーのX線を用いた画像。骨や軟組織のコントラストが高く、治療中の位置確認などに用いられる。
- 透視画像(Fluoroscopy): X線を連続的に照射し、リアルタイムで動画として体内の様子を観察できる技術。
- テンプレートマッチング: 事前に作成された参照画像(テンプレート)と、新しく取得された画像を比較し、最も一致する領域を見つけ出す画像処理技術。
- 三角測量(Triangulation): 異なる2つ以上の視点(画像)から対象物の2次元位置を特定し、その情報に基づいて3次元位置を算出する技術。
- 4次元CT(4D-CT): 呼吸による体内の動きを時間軸(呼吸フェーズ)で捉えることができるCT画像。腫瘍の動きの範囲を評価するのに用いられる。
- 肉眼的腫瘍体積(GTV): 画像診断で確認できる肉眼的な腫瘍の範囲。
- 計画ターゲットボリューム(PTV): 治療計画において、GTVに微小病変やセットアップ誤差、呼吸性移動などを考慮したマージンを加えた最終的な照射範囲。
- 正規化相互相関(Normalized Cross-Correlation): 2つの画像の類似度を数値で評価する手法。画像パターンがどれだけ一致するかを示す。
- ハウスフィールド単位(HU): CT画像におけるX線吸収値の尺度。水の吸収値を0HUとし、骨などの高密度組織はプラス、空気などの低密度組織はマイナスの値で示される。
- リアルタイム位置管理システム(RPM): 体表面に置いたマーカーの動きを光学的に検出し、呼吸運動をリアルタイムでモニタリングするシステム。
- コーンビームCT(CBCT): リニアックに搭載されたX線管と検出器を用いて、短時間でコーン状のX線を照射し、3次元画像(CT画像)を再構成する技術。
- リニアック(Linear Accelerator): 放射線治療に用いられる装置で、高エネルギーのX線を発生させて腫瘍に照射する。一般的な放射線治療装置。
コメントを残す